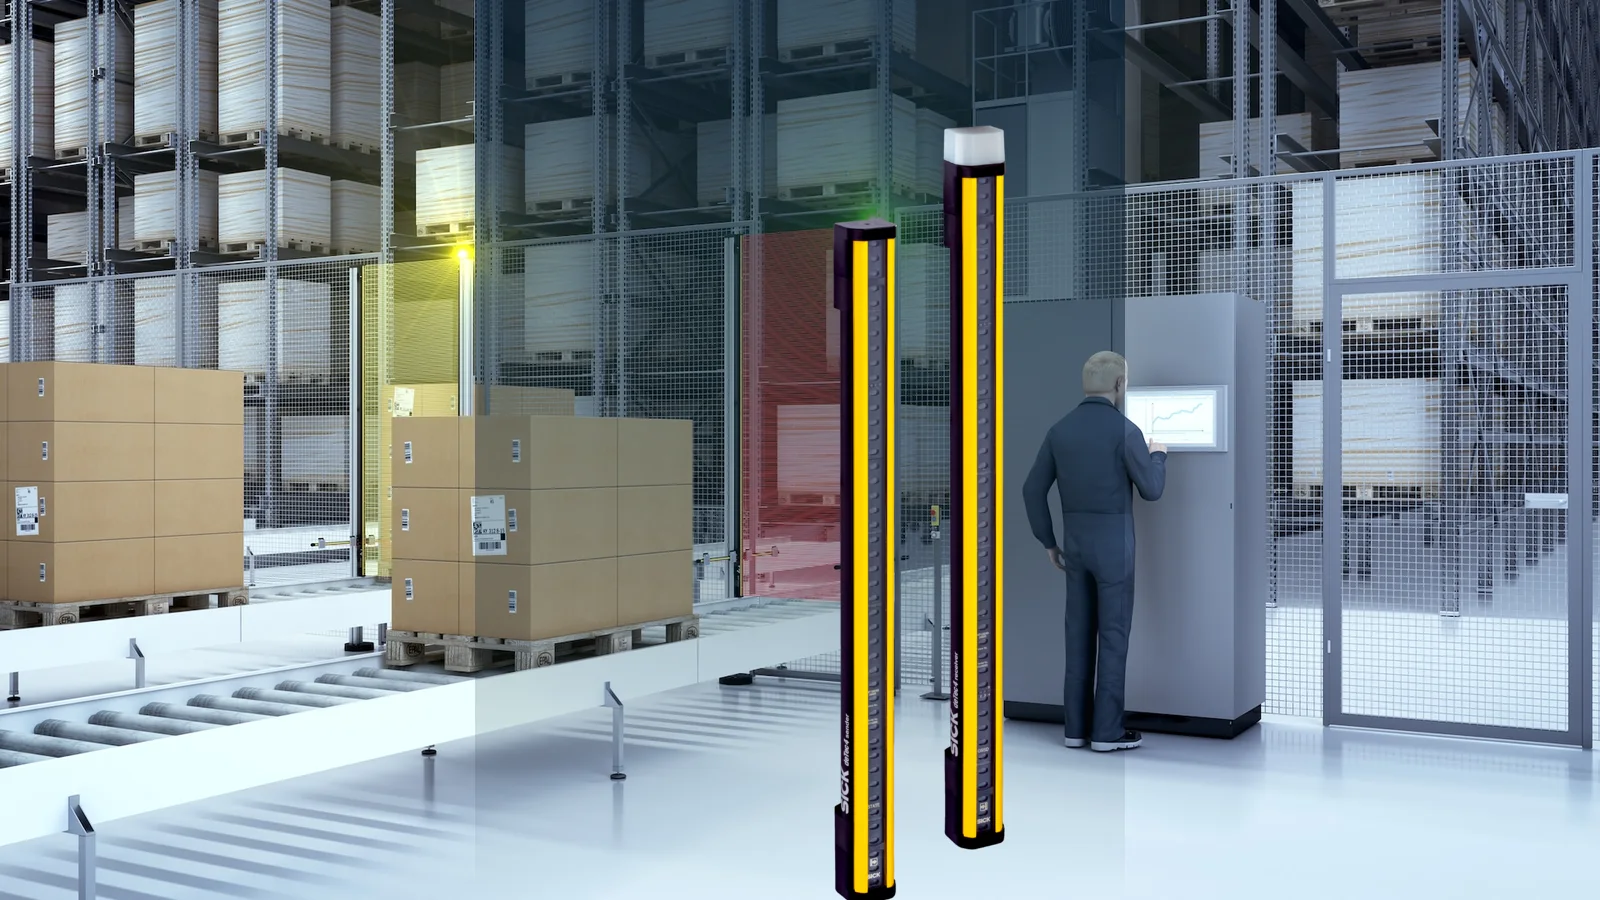
سلامة الآلات ليست مجرد اختيار منتج واحد يكتمل بإضافة مستشعر أصفر إلى خط الإنتاج. بل تتطلب تحديد الأخطار، وتقييم المخاطر، وتحديد وظائف السلامة اللازمة، واختيار جهاز الكشف والمنطق الآمن، وإيقاف الحركة الخطرة بشكل موثوق، والتحقق من سلسلة السلامة بأكملها. وحتى عند وجود آلة ثابتة وخلية روبوت وممر ناقل وروبوت متنقل في منطقة العمل نفسها، فإنها تحتاج إلى بنى حماية مختلفة بحسب سرعة الاقتراب ومسار الوصول وزمن التوقف وعواقب الأعطال.
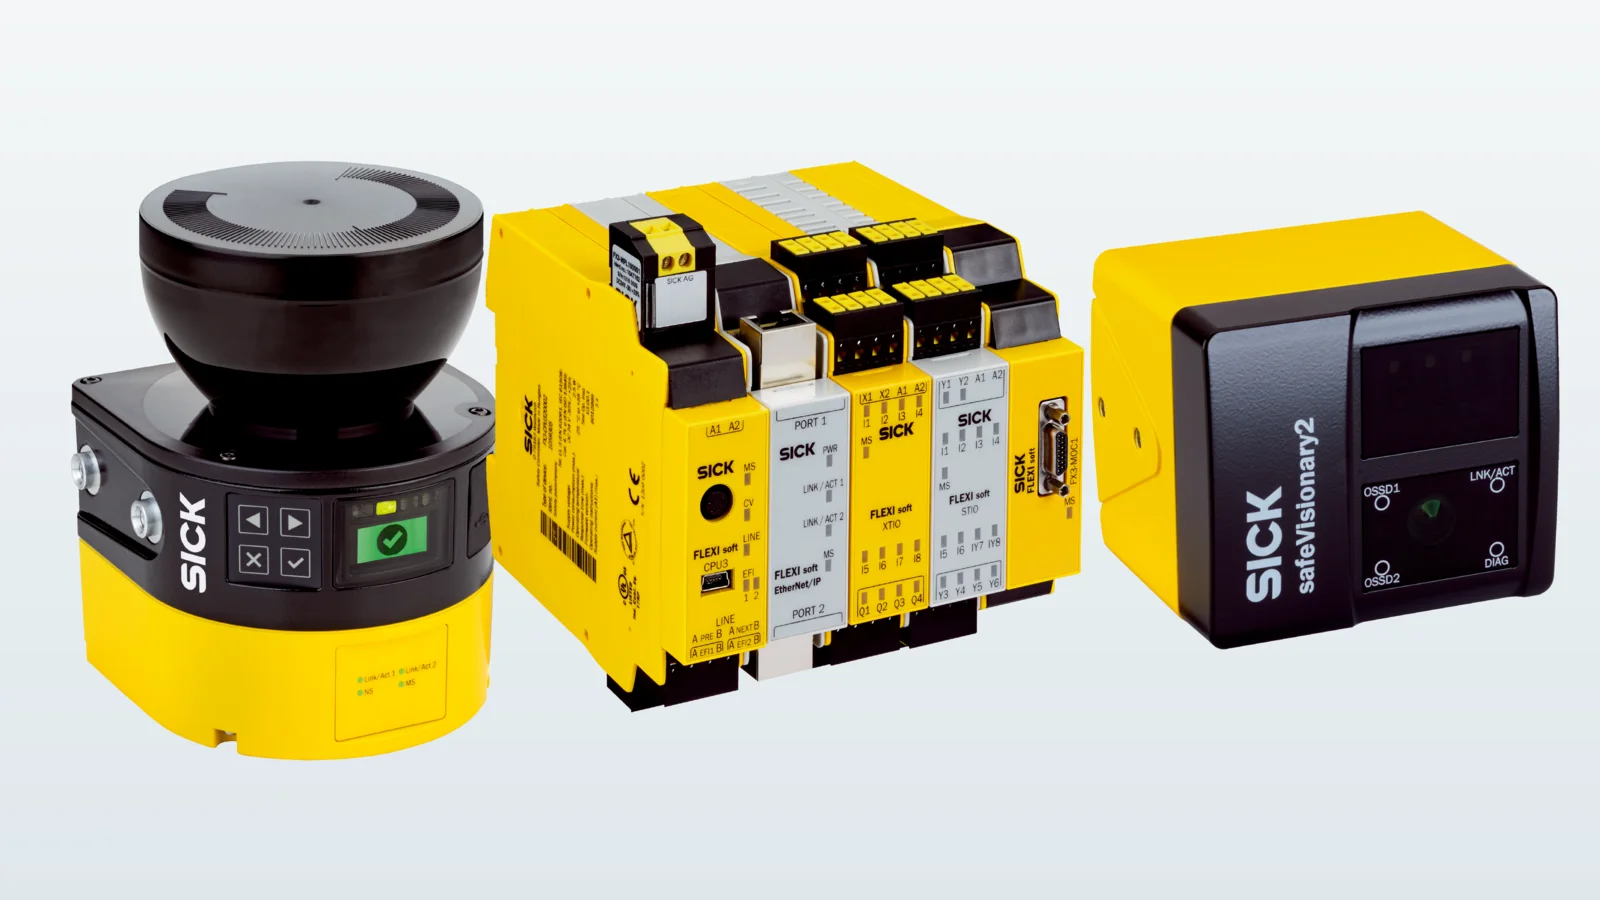
يستعرض هذا الكتالوج ودليل المشاريع ماسح المناطق الليزري الآمن microScan3، ووحدة التحكم بالسلامة Flexi Soft، والكاميرا الآمنة 3D من طراز safeVisionary2 من SICK، بوصفها أمثلة عملية تؤدي أدواراً مختلفة. وإمكانية استخدام هذه المنتجات معاً لا تعني أن كل تطبيق يحتاج إلى المكونات الثلاثة. يجب أن يبدأ الحل المناسب بتقييم المخاطر، وأن يجري التحقق من مستوى الأداء المطلوب أو SIL، وزمن الاستجابة، ومنطقة الحماية، وبنية المخارج الآمنة، بالرجوع إلى الوثائق المحدّثة الخاصة برمز الطلب المحدد.
حدّد وظيفة السلامة كتابةً قبل اختيار المنتج
عبارة «تتوقف الآلة إذا دخل شخص إلى المنطقة» هي نقطة بداية، لكنها ليست وظيفة سلامة قابلة للتحقق. يجب تحديد المنطقة التي يمكن الاقتراب منها واتجاهات الاقتراب، والنقطة التي يحدث عندها الكشف، والمدة اللازمة لتوقف الحركة الخطرة، وكيفية منع إعادة التشغيل، والحالة الآمنة عند حدوث عطل، بشكل واضح. ويجب أن تغطي منطقة الحماية إمكانات الوصول ليس أثناء التشغيل فقط، بل أيضاً أثناء الضبط والتنظيف وتغيير القوالب والصيانة واستكشاف الأعطال وإصلاحها.
يُقيَّم أداء السلامة المطلوب للنظام الفرعي بأكمله. فوجود قيمة مرتفعة لمستوى الأداء أو SIL على المستشعر لا يثبت وحده أن الوظيفة بأكملها، بما يشمل التوصيلات ومنطق السلامة والكونتاكتورات ووحدة القيادة والتوقف الميكانيكي، تحقق المستوى نفسه. وتؤخذ في الاعتبار ضمن البنية أعطال السبب المشترك وتغطية الاختبارات والتشخيص والعمر التشغيلي المحدد وبيانات المكونات. ويجب أن يتحقق أشخاص مؤهلون من الحل المطبّق وفقاً للمعايير ذات الصلة والتشريعات المحلية.
microScan3: حماية مناطق ثنائية الأبعاد قابلة للتهيئة
تضم عائلة SICK microScan3 ماسحات مناطق ليزرية آمنة تُستخدم لإنشاء مناطق حماية أفقية أو عمودية في التطبيقات الثابتة والمتنقلة. وتذكر صفحة المنتج الرسمية للعائلة تقنية المسح safeHDDM، وزاوية مسح تبلغ 275 درجة، ومدى منطقة حماية يصل إلى 9 أمتار، وما يصل إلى 128 منطقة قابلة للتهيئة بحرية، وما يصل إلى 8 مناطق حماية متزامنة. وهذه القيم القصوى ليست متطابقة في جميع الطرازات؛ لذا يجب مراجعة المدى وعدد المناطق والتوصيلات وخصائص السلامة لكل من Core وPro والطرازات ذات واجهات الشبكة على حدة.
يمكن للماسح الليزري كشف اقتراب الأشخاص عند استخدامه لحماية منطقة أفقية قريبة من الأرض، أو كشف الوصول أو اختراق الحدود المحيطية عند تركيبه عمودياً. وفي الروبوت المتنقل، يمكن اختيار مجموعات مناطق مختلفة بحسب السرعة والاتجاه. لكن الماسح ليس حاجزاً ميكانيكياً. فإذا كان الوصول إلى الخطر ممكناً من أعلى مستوى المسح أو أسفله أو خلفه، فستكون هناك حاجة إلى حماية إضافية. ويجب تقييم المناطق العمياء والأعمدة وبروز الحمولة ومسافة كبح المركبة وفروق مناسيب الأرضية ضمن تخطيط الموقع.
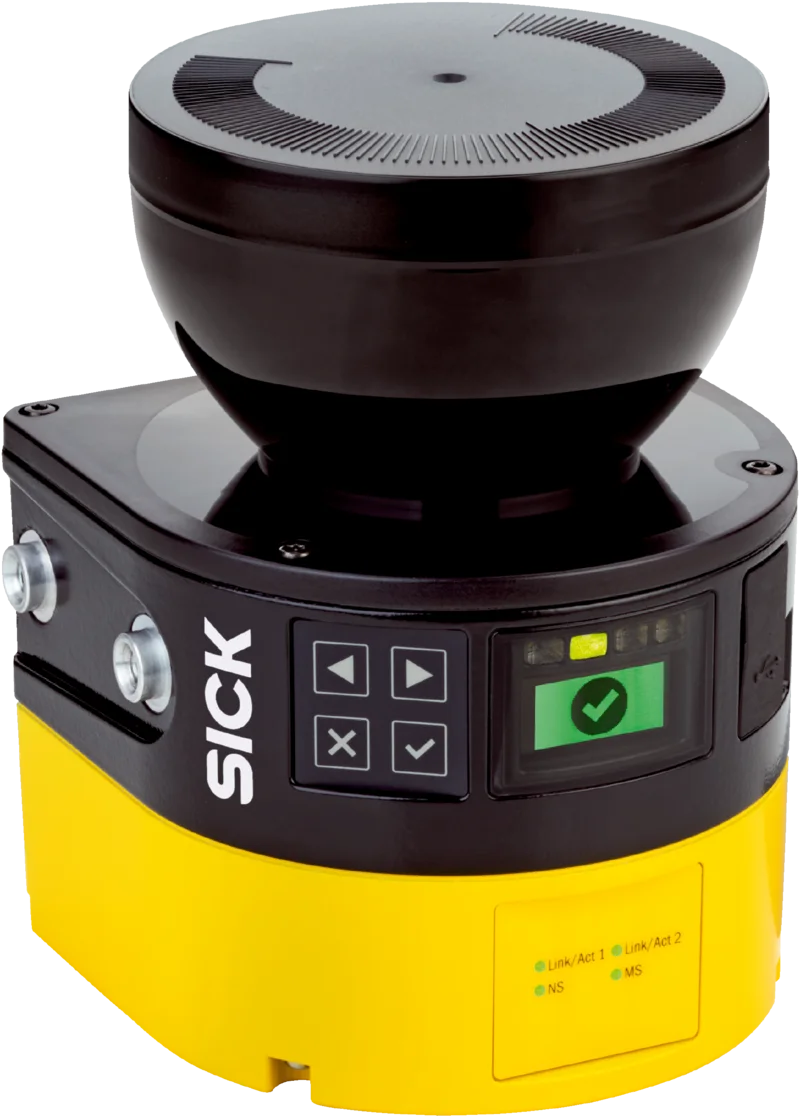
ميّز بين مناطق الحماية ومناطق التحذير بحسب وظائفها
يمكن لمنطقة التحذير إحداث استجابة استباقية تدعم الإنتاجية عند اقتراب المشغّل، مثل خفض السرعة أو إصدار تحذير ضوئي وصوتي. أما اختراق منطقة الحماية فيؤدي إلى تفعيل وظيفة السلامة. ولا تحل منطقة التحذير محل منطقة الحماية المطلوبة. وفي المركبات المتنقلة، تستلزم زيادة السرعة اختيار منطقة أطول، كما يستلزم تغيير الاتجاه اختيار مجموعة المناطق المناسبة. ويجب فحص موثوقية إشارات تبديل المناطق وتسلسل الانتقال والتركيبات غير المتوقعة ضمن منطق السلامة.
تصف صفحة المنتج تقنية safeHDDM الخاصة بالماسح بأنها توفّر ميزة التشغيل المتين في مواجهة مؤثرات مثل الغبار والإضاءة المحيطة. ولا يعني ذلك مناعة بيئية غير محدودة. إذ يجب أيضاً تقييم اتساخ الغطاء البصري والتكاثف الشديد والأجسام المادية التي تحجب الرؤية والتركيب غير الصحيح وظروف الإضاءة خارج الحدود المحددة. ويجب حماية موضع التركيب من مخاطر الصدمات والاهتزاز والتنظيف، وربط رسائل التشخيص بخطة الصيانة.
Flexi Soft: طبقة المنطق بين المستشعر والحركة الآمنة
تندرج Flexi Soft ضمن مجموعة منتجات SICK بوصفها وحدة تحكم معيارية بالسلامة قابلة للبرمجة برمجياً. ويمكن الجمع بين الوحدات الرئيسية ووحدات المداخل/المخارج الرقمية والتناظرية والبوابات ووحدات Motion Control والمرحّلات وفقاً للتطبيق. ومن خصائص هذه العائلة تخزين التهيئة في مقبس النظام وبرنامج Flexi Soft Designer الذي لا يتطلب ترخيصاً، بما يدعم بدء التشغيل واستبدال الأجهزة. ويُختار عدد الوحدات والقنوات المطلوبة وفقاً لتزامن وظائف السلامة وشبكة الاتصال المستهدفة.
يمكن لوحدة التحكم بالسلامة الجمع منطقياً بين إشارات الإيقاف الاضطراري ومفتاح الباب والستارة الضوئية وماسح المناطق وتحويلها إلى مخارج آمنة. لكن المنطق المبرمج لا يحل محل تقييم المخاطر. ويجب تصميم وظائف مثل شرط إعادة الضبط، وقفل إعادة التشغيل، واختيار وضع التشغيل، والتجاوز لأغراض الصيانة، والتعطيل المؤقت لوظيفة الحماية، والتحقق منها لمنع التلاعب. وإذا استُخدم بتّ اختيار وضع قادم من PLC قياسي لاتخاذ قرار يتعلق بالسلامة، فيجب تناول موثوقية هذه الإشارة بشكل منفصل.
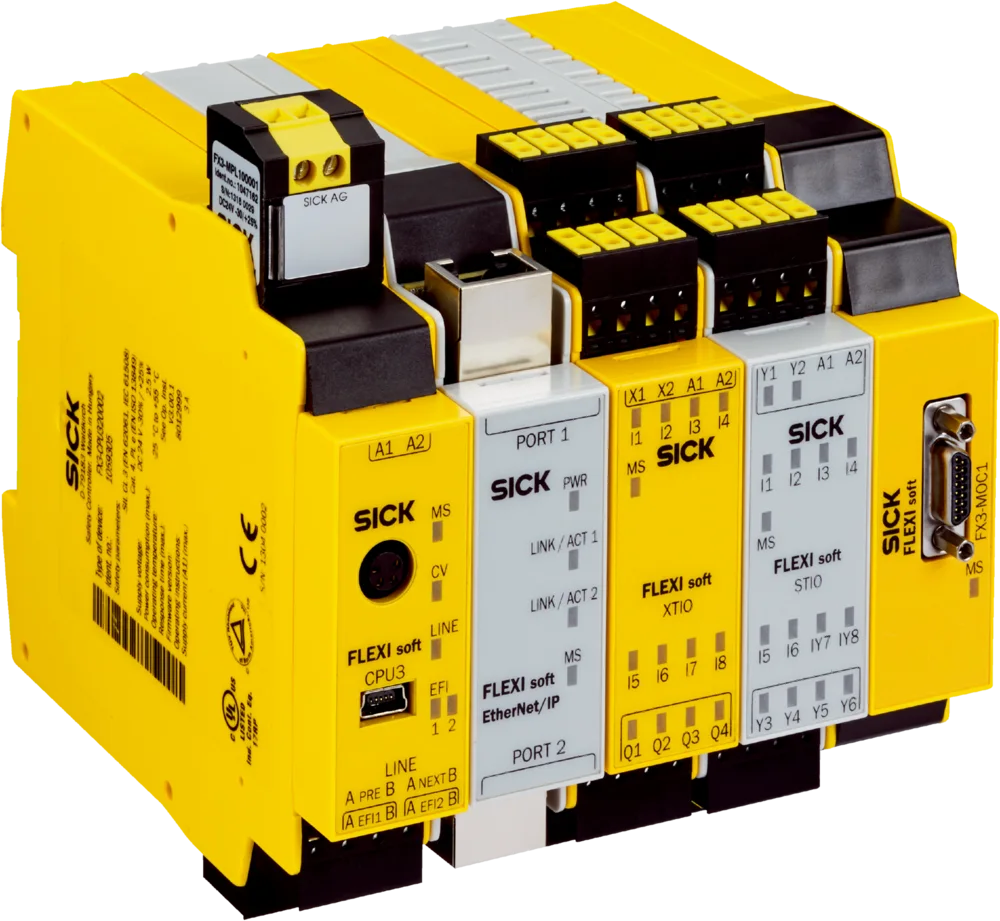
قرارات الشبكة والتوصيل التسلسلي ومراقبة الحركة
وفقاً لصفحة منتجات SICK، تُعد Flexi Line وFlexi Loop من وظائف العائلة؛ إذ تدعم Flexi Line الربط الشبكي الآمن لما يصل إلى 32 محطة Flexi Soft، بينما تدعم Flexi Loop التوصيل التسلسلي لما يصل إلى 32 مستشعر سلامة. وتعتمد هذه الأعداد على توافر الأجهزة المناسبة وشروط التهيئة الملائمة. وقد يقلل التوصيل التسلسلي من الكابلات، لكن يجب تحديد التشخيص التفصيلي لكل جهاز وحساب زمن الاستجابة الإجمالي وطول الكابل وسلوك الأعطال بالرجوع إلى وثائق المنتج. فناقل البيانات الميداني القياسي والبروتوكول الآمن ليسا الشيء نفسه.
في نهج Safe Motion، قد تكون معلومات السرعة أو الاتجاه أو الموضع جزءاً من وظيفة السلامة. ويجب التحقق من التوصيل الميكانيكي للمشفّر وتنوّع الإشارات ووظيفة وحدة القيادة ومنطق وحدة التحكم معاً. ولا يكفي مجرد نسخ بيانات السرعة القياسية إلى مدخل سلامة. وفي الحلول المعتمدة على الشبكة، يُدرج بروتوكول الاتصال الآمن وإصدارات الأجهزة المتوافقة وزمن تحديث الشبكة والسلوك عند فقدان الاتصال ضمن اختبار القبول.
safeVisionary2: استشعار آمن ثلاثي الأبعاد للمحيط
safeVisionary2 هي عائلة كاميرات 3D Time-of-Flight المعتمدة للسلامة من SICK. وتذكر صفحة المنتج الرسمية مستوى الأداء c، ومنطقة حماية تصل إلى 4 أمتار، ومنطقتي حماية متزامنتين، وثماني حالات مراقبة، وبيانات قياس عبر Gigabit Ethernet، وخصائص هيكل IP65/IP67. كما تتضمن الصفحة نفسها بيانات قياس توفّر 30 صورة في الثانية بدقة 512 × 424 بكسل، وأبعاداً تبلغ 70 × 80 × 77 mm. ويجب التحقق من هذه القيم بالرجوع إلى ورقة بيانات الطراز المختار وظروف التشغيل.
يمكن للكشف ثلاثي الأبعاد أن يساعد الروبوت المتنقل على رصد البروزات الواقعة فوق مستوى المسح الليزري، ومراقبة المخاطر المتبقية في خلية الروبوت، مثل الانحناء أو مدّ الجسم، وكشف مخاطر السقوط عند اعتماد تصميم مناسب. ويمكن للكاميرا أيضاً توفير بيانات المسافة وشدة الإشارة لأغراض الأتمتة. ويجب الفصل برمجياً بين مهام مخرج السلامة وبيانات القياس القياسية؛ فوجود بيانات للأتمتة لا يعني أن كل نقطة بيانات معتمدة للسلامة.
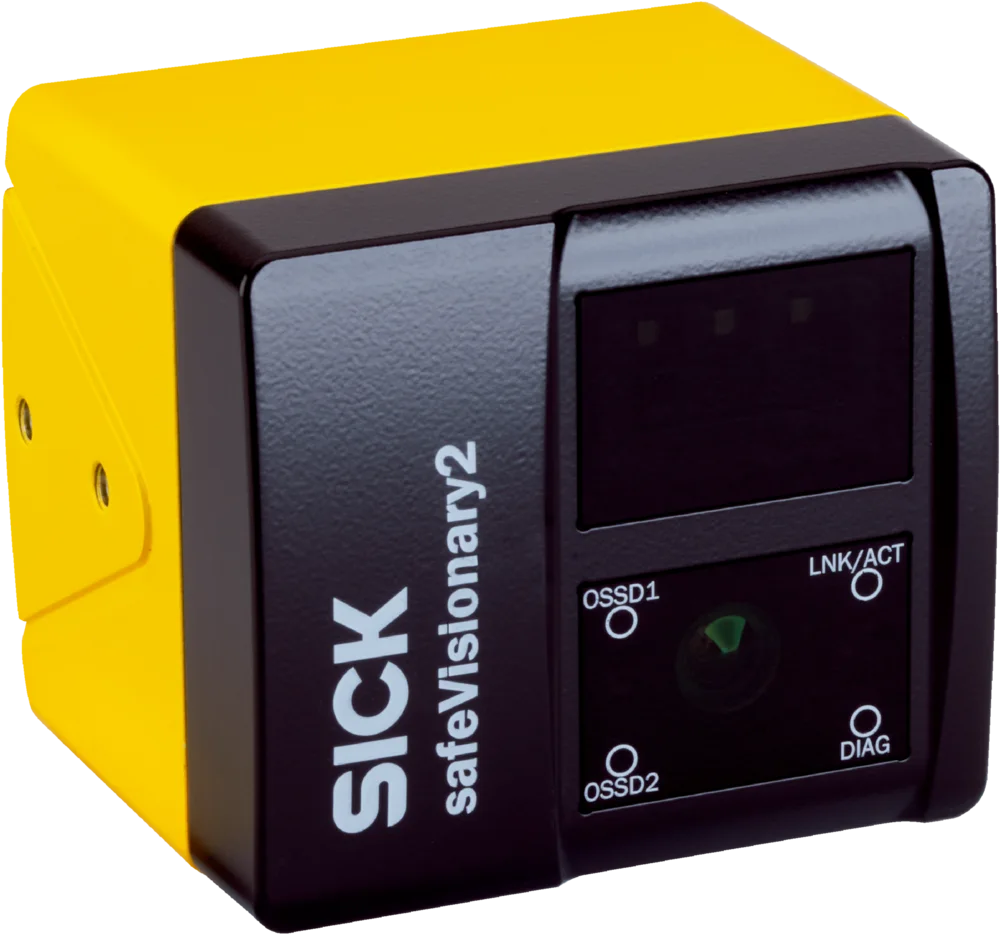
ما التقنية المناسبة لكل شكل هندسي للحماية؟
| حالة المشروع | نهج SICK الذي ينبغي تقييمه | عناصر التحقق الحاسمة |
|---|---|---|
| منطقة خطرة أفقية حول الآلة | منطقة حماية قابلة للتهيئة باستخدام microScan3 | مستوى المسح والوصول والمدى ودقة الكشف وزمن التوقف الإجمالي |
| سرعة واتجاه متغيران في روبوت متنقل | مجموعات مناطق microScan3 مع نظام تحكم آمن مناسب | مسافة الكبح ومنطق الانتقال بين المناطق وبروز الحمولة وظروف الأرضية |
| مستشعرات وأوضاع تشغيل متعددة | وحدة التحكم المعيارية بالسلامة Flexi Soft | بنية المداخل/المخارج والمنطق وزمن الاستجابة وإعادة الضبط وتغطية التشخيص |
| عوائق فوق مستوى المسح | منطقة حماية 3D باستخدام safeVisionary2 | حيّز الرؤية والمناطق العمياء والانعكاسية والتركيب ومستوى الأداء المطلوب |
| الوصول والمخاطر المتبقية في خلية الروبوت | الجمع بين الكشف ثنائي أو ثلاثي الأبعاد والمنطق الآمن | تقييم المخاطر ومسافة الأمان وإعادة التشغيل واختبار التحقق |
لا تحدّد مواضع التركيب دون قياس مسافة الأمان وزمن التوقف
تُحسب المسافة بين جهاز الحماية والخطر بحيث تراعي زمن اقتراب الشخص وزمن التوقف الفعلي للآلة. ويتكوّن الزمن الإجمالي من زمن استجابة المستشعر والمنطق الآمن والاتصال وعناصر الخرج ووحدة القيادة والتوقف الميكانيكي. ولا يكفي استخدام زمن استجابة واحد من الكتالوج. ويجب قياس زمن التوقف في أسوأ ظروف الحمولة والسرعة ودرجة الحرارة، مع تقييم التفاوتات وهامش التآكل بمرور الوقت.
رسم منطقة الماسح على الشاشة لا يضمن تلقائياً توفير مسافة الأمان الفعلية. ويجب تطبيق المقياس والمحيط المرجعي وارتفاع التركيب ودقة الكشف وهوامش منطقة الحماية وفقاً لتعليمات الشركة المصنّعة. وبالنسبة للكاميرا أيضاً، يجب أن تتطابق حدود الحيّز مع الإحداثيات الفعلية للآلة. وإذا وُجدت منطقة يمكن الإفلات إليها أو الاختباء فيها خارج منطقة الحماية، فيجب النظر معاً في مجال الرؤية من نقطة إعادة الضبط والكشف الإضافي والتدابير الميكانيكية.
بدء التشغيل والتحقق وإدارة التغييرات
قبل بدء التشغيل، يجب توحيد إصدار المخطط الكهربائي وقائمة وظائف السلامة وتهيئة البرنامج. ويُفعّل كل مدخل على حدة، مع مراقبة انتقال مسار الخرج الصحيح إلى الحالة الآمنة وعدم التأثير غير المتوقع في أوضاع أخرى. ويجري التحقق عملياً من حدود المناطق باستخدام قطعة اختبار مناسبة. كما تُنفّذ سيناريوهات الأعطال المتوقعة، مثل إعادة التشغيل وانقطاع الطاقة وفقدان الشبكة وإزالة المستشعر وقصر الدائرة أو التماس بين الدوائر، وفقاً لخطة الاختبار.
يجب حفظ ملفات التهيئة مع ضبط صلاحيات الوصول وترقيم الإصدارات. ويجب منع تغيير المعلمات دون تصريح، والفصل بين صلاحية موظفي الصيانة للوصول إلى بيانات التشخيص وصلاحية تعديل برنامج السلامة. وعند تغيير موضع المستشعر أو نظام كبح الآلة أو برنامج وحدة القيادة أو حمولة المنتج، لا يُفترض أن التحقق السابق من الصلاحية لا يزال سارياً. بل تُعاد مراجعة وظائف السلامة المتأثرة وتُسجّل النتائج.
يشمل الفحص الدوري السطح البصري وحامل التثبيت والكابل ومنطقة الحماية ووظيفة الإيقاف. وقد تكشف سجلات التشخيص عن مشكلات متكررة تتعلق بالاتساخ أو الاهتزاز أو الاتصال، لكن عدم وجود سجل أعطال لا يلغي الحاجة إلى الاختبار الفعلي. وتُحدّد الفواصل الزمنية للاختبار وفقاً لتقييم المخاطر وتعليمات الشركة المصنّعة وتكرار الاستخدام والتشريعات.
بيانات المشروع المطلوبة لإعداد عرض السعر
- أدرج الأخطار: اشرح سيناريوهات الحركة والانحشار والسحق والقطع والاصطدام والسقوط بحسب أوضاع التشغيل.
- حدّد وظائف السلامة: اذكر الحدث المحفّز والاستجابة الآمنة وشرط إعادة الضبط ومستوى الأداء المستهدف.
- شارك مخطط الموقع: وضّح اتجاهات الوصول والمناطق العمياء والعوائق ومسارات الحركة المتنقلة وأسطح التركيب في رسم محدّد الأبعاد.
- وفّر بيانات التوقف: سجّل زمن التوقف المقاس والسرعة والحمولة وسلوك الكبح في أسوأ الظروف.
- قدّم بنية التحكم: حدّد PLC السلامة ووحدة القيادة والكونتاكتور وبروتوكول الشبكة وI/O ومسار فصل الطاقة.
- حدّد الظروف البيئية: اذكر تأثيرات الغبار والإضاءة المحيطة والاهتزاز والصدمات ودرجة الحرارة والمياه والمواد الكيميائية والبيئة الخارجية.
- حدّد خطة الاختبار: أدرج سيناريوهات التشغيل العادي والصيانة وإعادة التشغيل وفقدان الطاقة والشبكة وحقن الأعطال.
يقوم نهج Oskon على التعامل مع المستشعر ووحدة التحكم بوصفهما مكوّنين لوظيفة سلامة قابلة للتحقق، وليس كعنصرين منفصلين. ويُستكمل التطبيق بتقييم للمخاطر يجريه مختص مؤهل، وحسابات متوافقة مع المعايير، واختيار النسخة المناسبة من المنتج، واستجابة آمنة للآلة، وتحقق موثّق من الصلاحية. لا يُعدّ هذا الدليل وحده تقييماً للمخاطر أو إقراراً بالمطابقة؛ ويُؤكَّد توفر المنتجات ونطاق المشروع بشكل منفصل في تاريخ عرض السعر.
المصادر التقنية الرسمية
- SICK – مجموعة منتجات السلامة الصناعية
- SICK – ماسح مناطق بالليزر للسلامة microScan3
- SICK – وحدة تحكم للسلامة Flexi Soft
- SICK – كاميرا سلامة 3D من طراز safeVisionary2
قد يختلف المدى الأقصى وعدد المناطق والواجهة ودرجة الحماية وأداء السلامة بحسب الطراز ورمز الطلب. يجب التحقق من التصميم النهائي بالاستناد إلى تعليمات التشغيل المحدّثة وحسابات السلامة والتحقق من الصلاحية الخاص بالتطبيق.