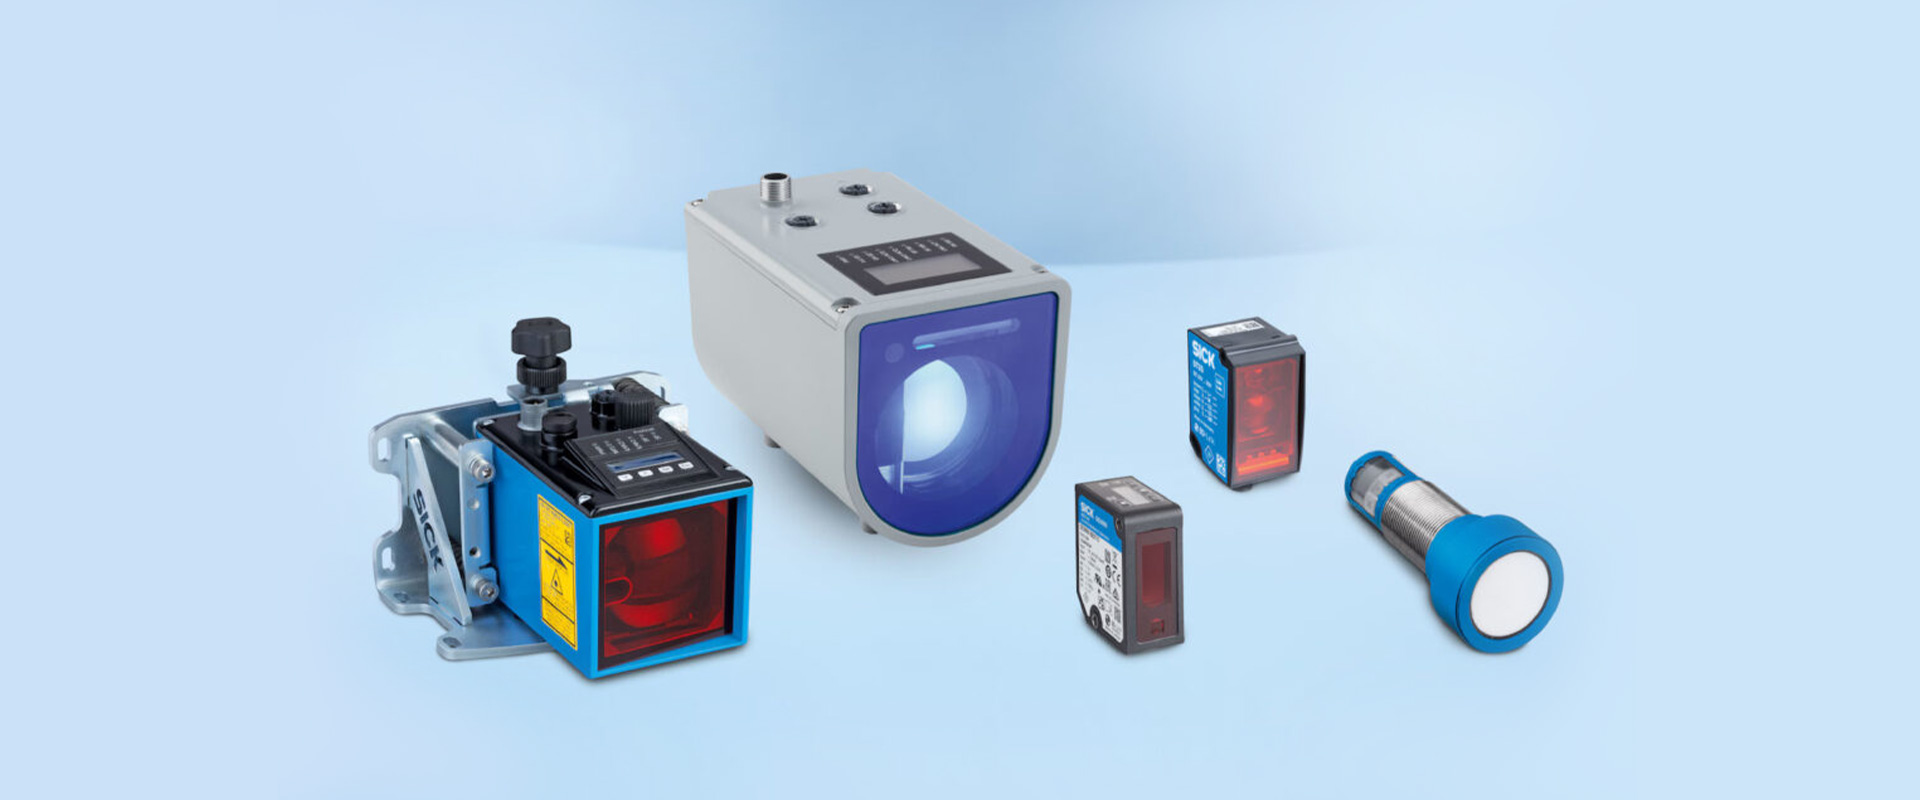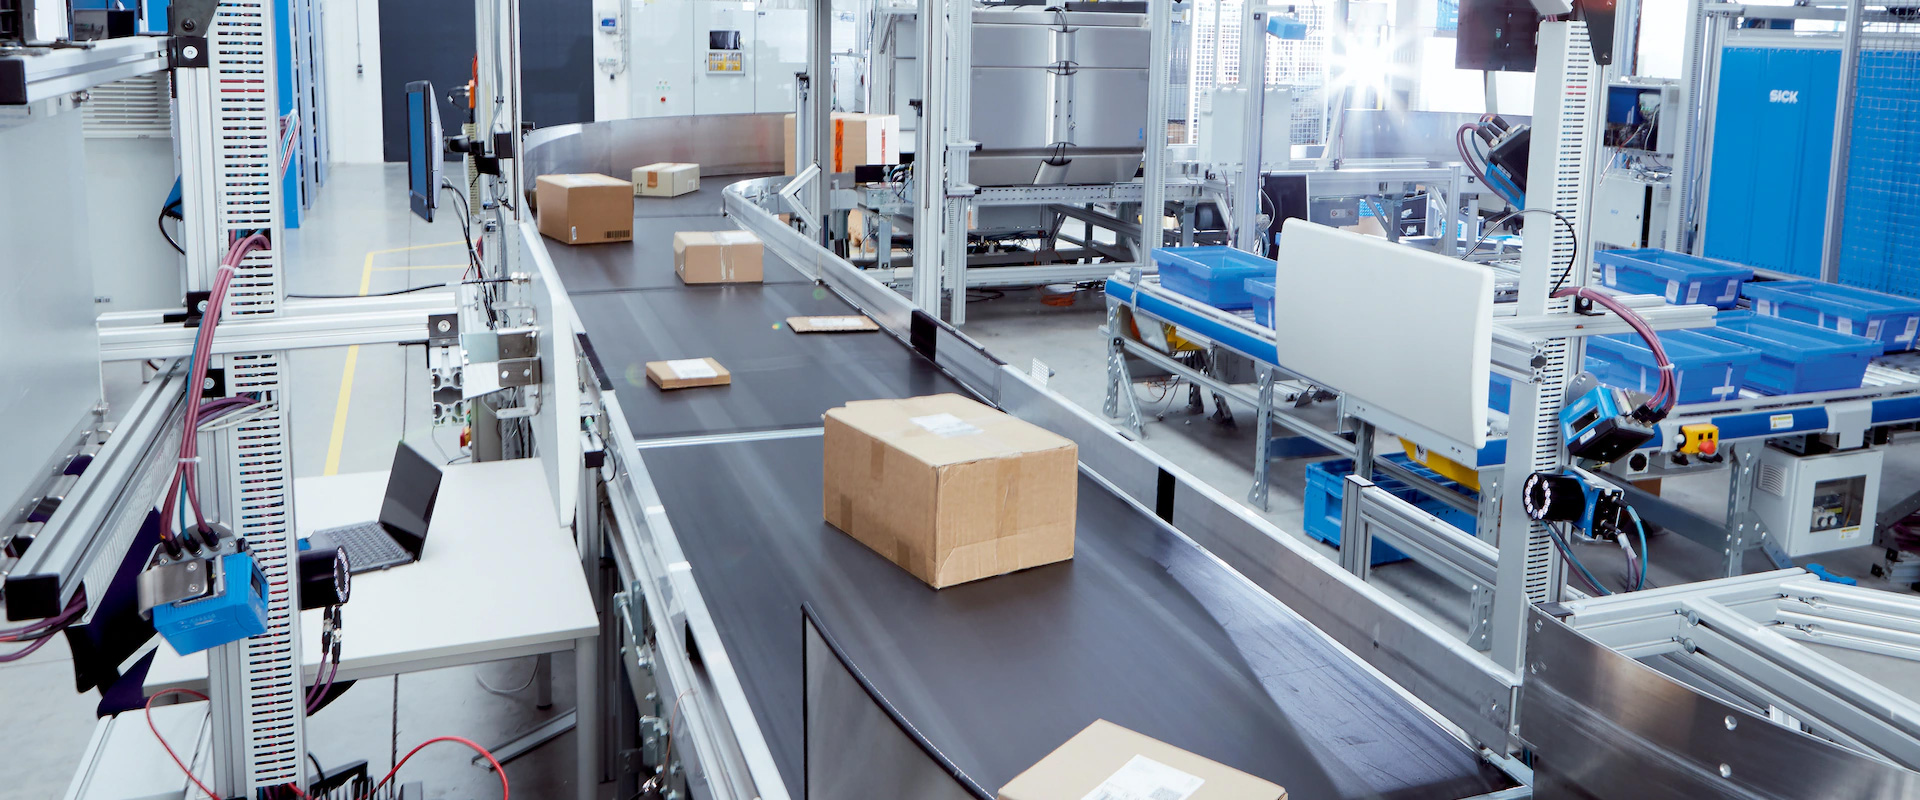
التعرّف الآلي هو مطابقة المنتج أو حامل المواد أو الطبالي أو الصندوق أو قطعة الإنتاج مع السجل الصحيح في الوقت الصحيح. ولا يقتصر النظام الناجح على جهاز قادر على قراءة الرمز؛ بل يجب تصميم جودة الوسم، وإطلاق القراءة، ونطاق القراءة، وسرعة الجسم، والتحقق من البيانات، والتكامل مع PLC أو البرمجيات، وسيناريو «تعذّر القراءة» معاً. تشمل محفظة SICK للتعرّف الآلي قارئات الرموز القائمة على الكاميرا، وماسحات الباركود الثابتة، وأجهزة قراءة وكتابة RFID، والأجهزة الطرفية المحمولة باليد، ومكوّنات الاتصال والبرمجيات التي تحوّلها إلى حل متكامل.
الهدف الحقيقي لنظام AutoID
ظهور الباركود على الشاشة ليس وحده معياراً للنجاح. يجب إسناد نتيجة القراءة إلى الجسم الصحيح، والتحقق منها بمقارنتها بأمر الإنتاج أو سجل الشحن المتوقع، ونقلها إلى المعدّات التالية في الوقت المناسب. إذا تقارب صندوقان كثيراً على الناقل، فقد تُربط قراءة صحيحة بالصندوق الخطأ. وإذا قُرئ رمز قطعة مرتين، فقد تتكرر حركة المخزون. وإذا لم توجد نقطة فرز فعلية للرمز المتعذّر قراءته، تفقد العملية السيطرة التشغيلية حتى لو أنتج النظام البيانات.
لذلك يُعالج مشروع AutoID على ثلاث طبقات: الجهاز الذي يستشعر المعرّف فعلياً، وطبقة التحكم التي تربط نتيجة القراءة بمعلومات الجسم والتوقيت، وطبقة الأعمال التي تنقل النتيجة إلى WMS أو MES أو ERP أو تطبيق التتبّع. يشكّل جهاز SICK نقطة الاستشعار في هذه السلسلة، بينما يعتمد أداء النظام على التحقق من جميع الطبقات معاً.
متى تُختار كل تقنية من تقنيات التعرّف؟
قارئات الرموز القائمة على الكاميرا
تفكّ القارئات القائمة على الصور رموز 1D أو 2D أو Data Matrix أو غيرها من الرموز التي يدعمها المنتج المختار، انطلاقاً من صورة. وتبرز في التطبيقات التي يتغيّر فيها اتجاه الرمز، أو تتطلب مراقبة جودة الرمز، أو تتضمن وسماً مباشراً على القطع، أو تكون فيها أرشفة الصور مفيدة عند تعذّر القراءة. تُختار العدسة والتركيز والدقة ولون الإضاءة والاستقطاب وفقاً لحجم الرمز وأبعاد خلاياه والسطح ومسافة العمل. ولا تعني «دقة ميغابكسل أعلى» وحدها قراءة أفضل؛ بل تُحسب معاً مساحة المجال البصري، وعدد وحدات البكسل لكل خلية من خلايا الرمز، وزمن التعريض.
ماسحات الباركود الثابتة القائمة على الليزر
تُعدّ ماسحات الليزر خياراً قوياً، خصوصاً لقراءة باركود 1D بسرعات عالية. ويمكن لعمق المجال الواسع وخط المسح التكيّف مع ارتفاعات الصناديق المختلفة. ويكتسب اتجاه الرمز وموضع الماسح وهندسة الناقل أهمية كبيرة. وإذا كانت القراءة متعددة الاتجاهات مطلوبة، فقد يلزم استخدام عدة خطوط مسح أو بنية نظام للقراءة من عدة أوجه. وإذا كان المطلوب قراءة رموز 2D تالفة أو استخدام OCR أو تسجيل الصور، فيجب إجراء مقارنة مع تقنية الكاميرا.
التعرّف بتقنية RFID
تستخدم RFID موجات الراديو بين المرسِل المستجيب والقارئ؛ ومن أهم مزاياها عدم الحاجة إلى خط رؤية مباشر وإمكانية كتابة البيانات على البطاقة في الأنظمة المناسبة. وقد تكون بديلاً للرموز البصرية عند التعامل مع أجسام متّسخة أو مغلقة أو متغيّرة الاتجاه. لكن المعادن والسوائل واستقطاب الهوائي ونطاق التردد ونوع البطاقة وتعدد المرسِلات المستجيبة في النطاق نفسه تؤثر في سلوك القراءة. ولا تتمتع UHF وHF وفئات التردد الأخرى بالمدى نفسه أو بخصائص التطبيق نفسها. وتُراعى عند الاختيار تكلفة البطاقة وإعادة استخدامها وأمن البيانات واللوائح الإقليمية للاتصالات الراديوية.
الحلول المحمولة والمغناطيسية
توفّر الأجهزة الطرفية المحمولة باليد مرونة في المواقع التي يتوجّه فيها المشغّل إلى الجسم، أو تُجرى فيها إعادة القراءة أو إدارة الحالات الاستثنائية. وقد يكون التعرّف بالترميز المغناطيسي خياراً بديلاً للتقنيات البصرية وRFID في تطبيقات النقل أو تحديد الموضع الخاصة. وإذا كان الجهاز الطرفي المحمول سيُستخدم في نظام أتمتة ثابت كأداة لتصحيح الأخطاء فقط، وليس كقارئ رئيسي، فيجب تصميم صلاحيات الإجراءات وشاشة البرنامج وفقاً لذلك.
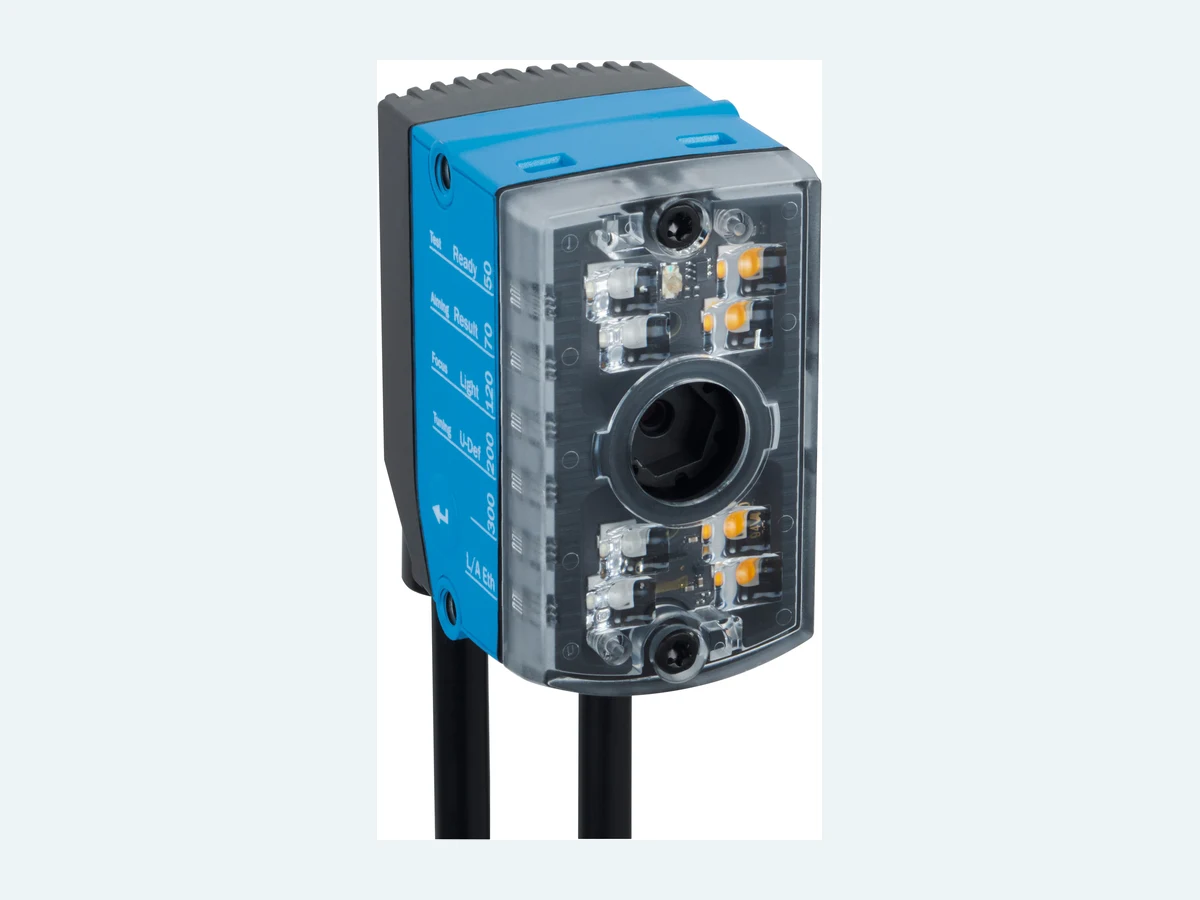
بيانات التصميم الأساسية للقراءة القائمة على الكاميرا
أول البيانات المطلوبة هي نوع الرمز وأبعاده الفعلية. ففي رمز ثنائي الأبعاد مثل Data Matrix، تكتسب أبعاد الخلايا أهمية تماثل الأبعاد الخارجية الإجمالية. وإذا كان الرمز محفوراً بالليزر مباشرة على المعدن، فإن التباين يختلف عنه في الملصق المطبوع. وقد تظهر انعكاسات على العبوات البلاستيكية اللامعة، فيما قد يقع جزء من الرمز خارج نطاق التركيز على السطح المنحني. وتحدّد سرعة حركة المنتج زمن التعريض، الذي يحدّد بدوره مقدار ضبابية الحركة.
مسافة القراءة ليست رقماً واحداً. بل يُقيّم معاً نطاق العمل الناتج عن أدنى ارتفاع للمنتج وأقصى ارتفاع له، ومجال الرؤية، ودقة الرمز المطلوبة. تضم عائلة Lector فئات منتجات مختلفة للتطبيقات المدمجة ولمجالات الرؤية الأوسع. فعلى سبيل المثال، تُعدّ عائلة Lector61x قارئات قائمة على الكاميرا ومصمّمة لمساحات التركيب الضيقة والرموز الصغيرة؛ ويجب التحقق من الدقة الفعلية ونطاق التركيز والإضاءة ومواصفات الواجهات بالرجوع إلى ورقة بيانات الطراز المختار.
الإضاءة لا تقل أهمية عن الكاميرا. وقد تُبسّط الإضاءة المدمجة كثيراً من التطبيقات؛ لكن الأسطح اللامعة أو الطباعة الملوّنة أو الرموز المحفورة بعمق قد تتطلب إضاءة خارجية أو لوناً مختلفاً أو ناشراً للضوء أو استقطاباً. ويمكن ضبط الزاوية بين القارئ والمنتج بحيث يُوجَّه الانعكاس المرآوي بعيداً عن الكاميرا. لذلك، يجب ألا تقتصر اختبارات العينات على الرموز الجديدة والنظيفة، بل تشمل أيضاً أضعف رمز قد تنتجه العملية.
كيف تُصمَّم نقطة قراءة RFID؟
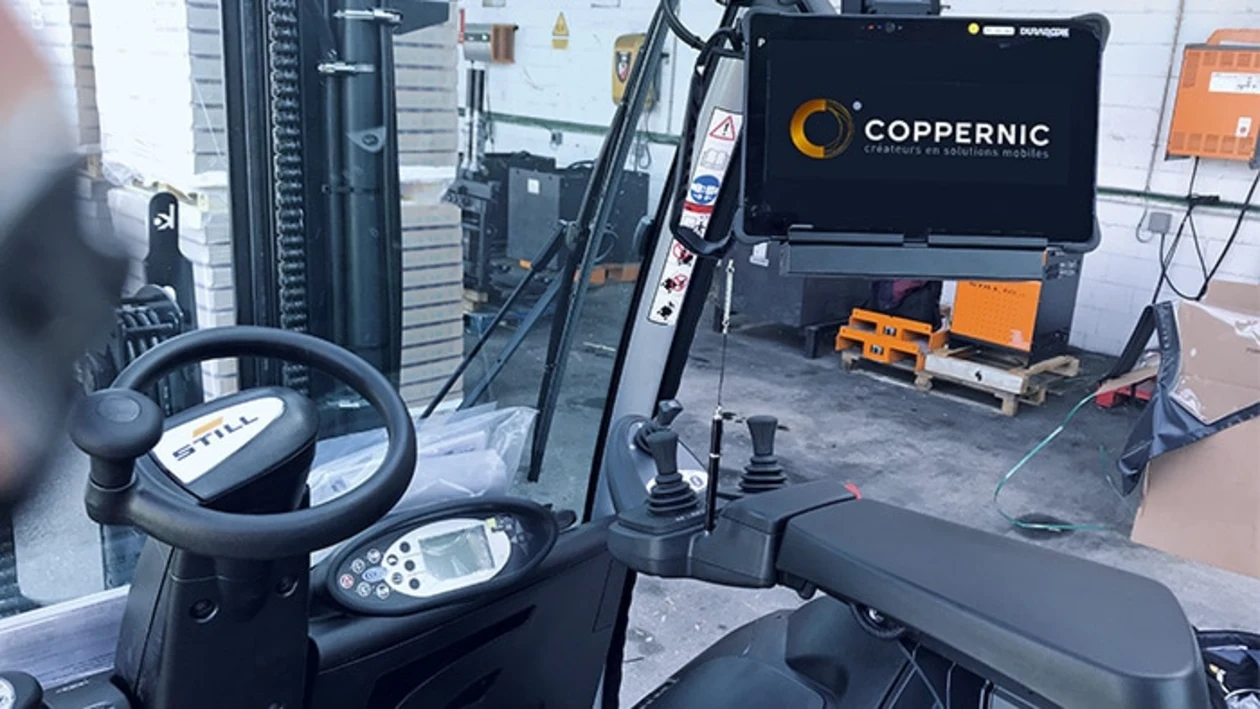
ليس الهدف في RFID تحقيق «أطول مدى ممكن»، بل قراءة البطاقة المطلوبة بموثوقية دون قراءة البطاقات المجاورة. تتشكّل حدود نطاق القراءة بفعل قدرة الهوائي ونوعه وفقد الكابل والاستقطاب وموضع المرسِل المستجيب والأسطح العاكسة المحيطة. وفي تطبيقات الرافعة الشوكية أو بوابة المرور أو نفق الناقل، يجب تحديد مواقع الهيكل المعدني والمحرك وهندسة الحمولة ميدانياً.
كما أن السطح الذي تُلصق عليه البطاقة عامل حاسم. فقد يختل الضبط الترددي لبطاقة قياسية توضع مباشرة على المعدن، وقد تؤثر العبوات المحتوية على سوائل في مجال UHF. وقد يلزم استخدام بطاقة مخصّصة للأسطح المعدنية أو قطعة فاصلة أو ترتيب مختلف للهوائي. وإذا لم يكن اتجاه البطاقة ثابتاً، فيمكن النظر في الاستقطاب الدائري أو استخدام عدة هوائيات. وإذا كانت هناك حاجة إلى قراءة عدة بطاقات، فيُضاف إلى اختبار القبول عدد المرسِلات المستجيبة التي قد توجد في النطاق في الوقت نفسه وزمن المعالجة.
إطلاق القراءة وتتبع الأجسام وإسناد النتائج
يمكن تحديد توقيت جمع البيانات بواسطة القارئ الثابت عبر إشارة إطلاق كهروضوئية، أو مُشفّر، أو أمر من PLC، أو إعداد تشغيل حر. وإذا كانت سرعة الناقل متغيّرة، فقد يكون التتبّع القائم على المسافة أكثر موثوقية من التأخير القائم على الزمن. وعندما تتقلص المسافة بين منتجين، يجب ألا تتداخل نوافذ إطلاق القراءة؛ وفي نظام القراءة من عدة أوجه، يجب دمج النتائج الواردة من القارئات المختلفة تحت هوية الجسم نفسه.
عند ظهور أكثر من رمز، يجب أن تكون قاعدة الاختيار واضحة. ويمكن التصفية بحسب نوع الرمز أو البادئة أو الطول أو محرف التحقق أو قائمة الطلبات المتوقعة. وليس «أول رمز مقروء» هو الرمز الصحيح دائماً؛ فقد توجد ملصقات المورّد والملصقات اللوجستية على العبوة ضمن مجال الرؤية نفسه. ويمكن نقل وقت القراءة وهوية الجهاز ومؤشر الجودة، ومرجع الصورة عند الحاجة، إلى النظام الأعلى مع النتيجة.
تُصمَّم إدارة حالات تعذّر القراءة بالتزامن مع التدفق المادي. هل سيُوقَف الجسم المتعذّر قراءته، أم يُفرَز، أم يُرسَل إلى محطة يدوية؟ تُتتبَّع المسافة إلى وحدة الفرز وسرعة السير ضمن قائمة الانتظار في PLC. وعند إعادة القراءة، يجب إلغاء الحدث الأول أو دمجه مع الجسم نفسه. ويُسجَّل تدخل المشغّل مع صلاحية المستخدم وسجل التدقيق.
4Dpro ومنهجية تكامل الأنظمة
يهدف مفهوم 4Dpro من SICK إلى توفير منهجية متشابهة للاتصال والتهيئة والتكامل عبر تقنيات التعرّف المختلفة. وتتمثل قيمته التشغيلية في إمكانية التبديل بين خيارات الكاميرا والليزر وRFID وفقاً لاحتياجات المشروع، وتمكين فريق الصيانة من الاعتياد على أدوات مشتركة. ومع ذلك، يجب التحقق لكل منتج من البروتوكولات والموصّلات والوظائف البرمجية وطرق استنساخ الإعدادات التي يدعمها الجهاز.
يمكن نقل نتيجة القراءة مباشرة إلى PLC أو إلى شبكة Ethernet صناعية أو إلى النظام الأعلى عبر وحدة اتصال. وعند تحديد البنية، تُحدَّد مدة الدورة وحجم البيانات وفصل الشبكات وعنونة الأجهزة ومزامنة الوقت وسلوك النظام عند حدوث عطل. وإذا كانت أرشفة الصور مطلوبة، فتُربط أيضاً مدة الاحتفاظ وصلاحيات الوصول واحتمال وجود بيانات شخصية بسياسة أمن المعلومات.
معايير قبول الأداء
عبارة منفصلة عن سياقها مثل «يقرأ بنسبة مئة بالمئة» ليست مواصفة فنية. يجب توثيق اختبار القبول باستخدام مجموعة عينات محدّدة، وسرعة المنتجات، والتباعد بينها، وجودة الرموز، واتجاهها، والإضاءة المحيطة، وموضع البطاقة، ومدة اختبار محدّدة. ويُعدّ كل من معدل القراءة من المحاولة الأولى، والقراءة الخاطئة، والقراءة المكررة، والإسناد إلى الجسم الخطأ، ونجاح فرز حالات تعذّر القراءة، مؤشراً مستقلاً. وفي RFID، تُعدّ قراءة البطاقات المجاورة غير المطلوبة خطأً أيضاً.
قد يتصرف النظام الذي يحقق نتائج جيدة في بيئة FAT بشكل مختلف في الموقع بسبب الهياكل المعدنية أو ضوء النهار. وأثناء SAT، يجب استخدام الحمولات الفعلية وأقصى سرعة وظروف الإضاءة في الورديات المختلفة وأسوأ عينات البطاقات. وتُراجَع النتائج بالمقارنة بين سجلات الأجهزة وسجلات النظام الأعلى. وبعد اكتمال القبول، تُضاف نسخة احتياطية من المعلمات وصور نطاق القراءة والعينات المرجعية إلى وثائق الصيانة.
الصيانة ودورة الحياة
يشمل جزء من الصيانة الدورية تنظيف نافذة القارئ البصري وفحص التركيز وحامل التثبيت، وفحص الهوائي وتوصيلات الكابلات والأضرار الميكانيكية وانحراف نطاق القراءة في نظام RFID. وقد يتغيّر الأداء نتيجة تغيير تصميم العبوة أو مورّد البطاقات أو مادة الطبالي. ولا يقتصر تغيير العملية على فريق البرمجيات؛ بل يجب إعادة التحقق منها باستخدام عينات قبول AutoID.
عند استبدال الجهاز، يجب استعادة عنوان IP وملف المعلمات ومنطق إطلاق القراءة والربط مع النظام الأعلى بطريقة مضبوطة. وحتى إذا كان الجهاز الاحتياطي من العائلة نفسها، فقد تختلف البرمجيات الثابتة والتراخيص. ويساعد تنفيذ مجموعة اختبارات مرجعية قصيرة بعد الاستبدال على منع انتقال أخطاء التهيئة الخفية إلى الإنتاج.
نطاق مشاريع AutoID لدى Oskon
تصمّم Oskon نقطة التعرّف مع مراعاة تدفق المواد بالكامل. وتُدمج مواصفة الرمز أو البطاقة، وإطلاق القراءة بواسطة المستشعر، واختيار القارئ والملحقات، والتركيب، وتمديد الكابلات، وبرمجيات PLC، ومنطق الفرز، وشاشات HMI، وتبادل البيانات مع WMS/MES/ERP ضمن تعريف وظيفي واحد. وعند الحاجة، تُقارَن تقنيات الباركود والكاميرا وRFID باستخدام عينات؛ ولا يعتمد الاختيار على تكلفة الاستثمار الأولي وحدها.
في مشاريع المستودعات الآلية أو أنظمة الفرز أو خطوط الإنتاج أو تتبع المواد، تُربط نتيجة الجهاز بهوية حامل المواد وقرار المسار. وتُعدّ فئات الإنذارات وسيناريوهات إعادة المحاولة والتحقق اليدوي والتوقف الآمن. وهكذا تصبح منتجات SICK أكثر من مجرد مكوّنات في الكتالوج، لتكون جزءاً من حل تعرّف متكامل من البداية إلى النهاية بمعايير قبول قابلة للقياس.
قائمة تحقق مختصرة قبل الشراء
- ما نوع الرمز وأبعاده الفعلية وأبعاد خلاياه وطريقة طباعته أو وسمه؟
- ما سرعة الجسم وارتفاعه واتجاهه والحد الأدنى للمسافة الفاصلة بين جسمين؟
- هل ستتم القراءة من وجه واحد أم من عدة أوجه أم بصرف النظر عن الاتجاه؟
- إذا كانت RFID ستُستخدم، فما نطاق التردد ونوع البطاقة والمادة وعدد البطاقات الموجودة في نطاق القراءة في الوقت نفسه؟
- إلى أي PLC أو برنامج ستُنقل النتيجة، وبأي بروتوكول، وخلال أي مدة؟
- كيف سيُدار التدفق المادي عند تعذّر القراءة أو تكرارها أو إسنادها بشكل خاطئ؟
- من المسؤول عن النسخ الاحتياطي للمعلمات وحفظ الصور وصلاحيات المستخدمين والصيانة؟
الأسئلة الشائعة
هل يحل القارئ القائم على الكاميرا دائماً محل قارئ الليزر؟
لا. يتحدد الاختيار وفقاً لنوع الرمز والسرعة ومجال الرؤية والاتجاه والتكلفة والحاجة إلى الصور. يظل ماسح الليزر خياراً قوياً لرموز 1D؛ بينما تبرز الكاميرا عند الحاجة إلى 2D أو DPM أو تحليل الجودة أو تسجيل الصور.
هل تقرأ RFID كل بطاقة دون خط رؤية مباشر؟
عدم الحاجة إلى خط رؤية مباشر ميزة مهمة؛ لكن المعادن والسوائل واتجاه البطاقة ومجال الهوائي والمرسِلات المستجيبة المجاورة تؤثر في الأداء. ويجب اختبار نقطة القراءة باستخدام المواد الفعلية.
هل يمكن لقارئ واحد تغطية عرض الناقل بالكامل؟
حتى إذا بدا مجال الرؤية أو نطاق المسح كافياً، فقد تتطلب دقة الرمز وارتفاع المنتج وتغيّر اتجاهه أكثر من جهاز. كما تُجرى حسابات منفصلة لبنية النظام عند القراءة من عدة أوجه.
مصادر SICK الرسمية
- التعرّف الآلي من SICK
- منصة 4Dpro للتعرّف والرؤية
- تقنية RFID: الاستخدام وآلية العمل
- قارئ الرموز Lector61x القائم على الصور
- حل RFID للرافعات الشوكية ومناولة الطبالي