معالجة الصور الصناعية عمل هندسي أشمل بكثير من مجرد تركيب كاميرا على خط الإنتاج. إذ يجب تصميم جوانب متعددة معاً، تشمل خاصية القطعة المطلوب قياسها، ومدى كفاية التباين في 2D، والحاجة إلى معلومات الارتفاع أو الحجم، وسرعة الحركة، ومجال الرؤية، وأصغر عيب يجب تمييزه، والإضاءة، والبصريات، وإطلاق الالتقاط، ومعالجة البيانات، وكيفية فصل المنتجات المعيبة. يشرح هذا الدليل خطوات الاختيار للوصول إلى البنية المناسبة، باستخدام عائلات منتجات محددة من مجموعة SICK للرؤية الآلية 2D و3D؛ ويجب تقييم القيم الفنية الواردة ضمن سياق عائلة المنتج المذكورة فقط.
ابدأ بسؤال «ما القرار المطلوب؟» وليس «ماذا سترى الكاميرا؟»
يبدأ مشروع الرؤية الناجح بمعيار قبول قابل للقياس يميّز القطعة السليمة من المعيبة. فقد تعني عبارة «افحص الملصق» التحقق من وجوده، أو صحة رمز المنتج، أو وضوح الطباعة، أو سماحية الموضع، أو دقة اللون. ويتطلب كل منها جودة صورة وأدوات مختلفة. وبالمثل، قد يستهدف طلب «إجراء قياس» أبعاد المحيط الخارجي في 2D، أو ارتفاع السطح، أو الحجم ثلاثي الأبعاد. إن اختيار عائلة الكاميرا قبل توثيق قائمة العيوب، وحدود القبول، وأبعاد أصغر عيب، والمنتجات التي قد تتغير، وزمن الدورة، يربط الحل بافتراض متعلق بالأجهزة بدلاً من المتطلبات الفنية.
يجب ألا تقتصر مجموعة العينات على بضع قطع خالية من العيوب. بل ينبغي أن تشمل التباين الطبيعي في الإنتاج، ودفعات التوريد المختلفة، والفروق المسموح بها في اللون والسطح، والقطع الواقعة عند حدود القبول، والعيوب الفعلية. فالمعدن اللامع، والتغليف الشفاف، والمطاط الداكن، والرقائق العاكسة تتفاعل بصورة مختلفة تحت الإضاءة نفسها. ولا تنتج خوارزمية معالجة الصور قراراً موثوقاً إلا إذا كانت الإشارة البصرية كافية. لذلك، يجري اختيار الكاميرا وتجارب الإضاءة بالتوازي، من دون افتراض أن البرنامج سيعوّض الصورة الرديئة بالكامل.
ميّز بدقة بين نهجي 2D و3D
تُمثّل صورة 2D المشهد على هيئة قيم شدة أو لون مرتبة في صفوف وأعمدة. وهي حل قوي واقتصادي في كثير من الحالات لفحص الحواف، والثقوب، والطباعة، والرموز، والألوان، والمواضع، والأشكال التي يظهر تباينها بوضوح. وإذا تغيّر المنظور أو المقياس عند تغيّر بُعد القطعة عن الكاميرا، فقد يلزم استخدام بصريات تلسنترية، أو موجّه ميكانيكي، أو معايرة. وقد تكون بيانات 3D أنسب عندما لا يظهر العيب إلا باختلاف الارتفاع، أو عند الحاجة إلى فصل أجسام متماثلة اللون، أو قياس الحجم والاستوائية.
لا تقتصر 3D على تقنية واحدة. فكـاميرات المقاطع الخطية القائمة على التثليث الليزري تُنشئ خريطة ارتفاع كثيفة عبر التقاط مقاطع متتابعة لجسم متحرك. ويحدّد معدل التقاط المقاطع، وسرعة السير الناقل، وعلاقتهما بالمشفّر، أخذ العينات في اتجاه الحركة. أما كاميرا الالتقاط اللحظي القائمة على زمن الرحلة فتنتج بيانات المسافة والشدة للمشهد بالكامل في إطار واحد؛ ويمكن النظر في استخدامها لمهام الروبوتات، والخدمات اللوجستية، وقياس الحجم، وتحديد الموضع، واستشعار المحيط. إن قدرة المقاطع الخطية المحتملة على إظهار تفاصيل بمستوى الميكرومتر، وقدرة كاميرا الالتقاط اللحظي على إدراك مشهد واسع، ليستا ميزتين مصممتين لتلبية الاحتياج نفسه.
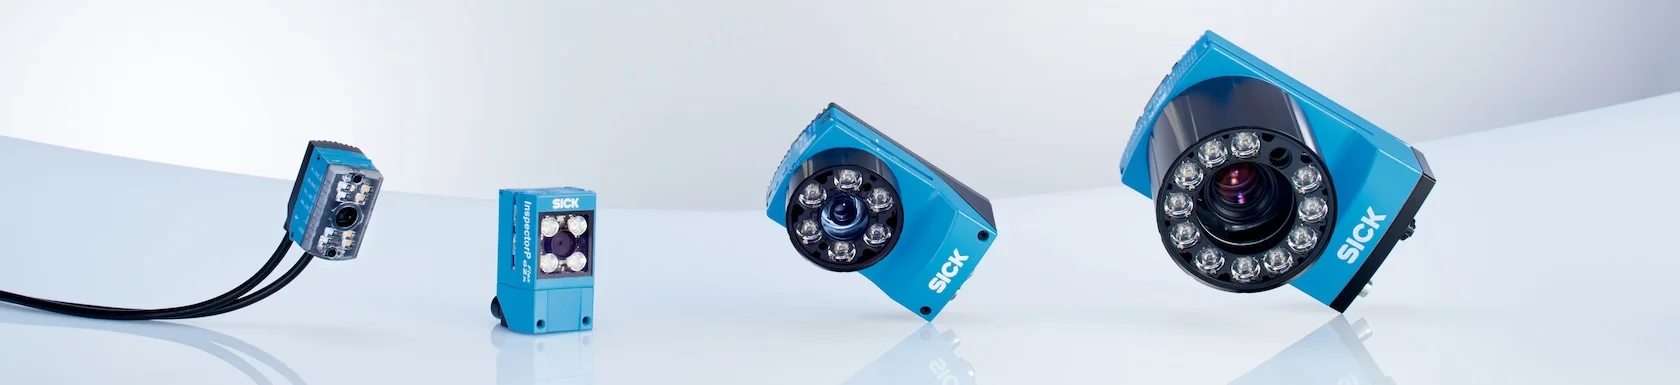
جدول المفاضلة بين البنى الثلاث
| النهج | البيانات الأساسية | المهمة النموذجية | السؤال الحاسم في المشروع |
|---|---|---|---|
| مستشعر رؤية مدمج بتقنية 2D | صورة 2D أحادية اللون أو ملونة | الوجود، والاتجاه، والنمط، واللون، وOCR/الرموز، والأبعاد، والموضع | هل يظهر العيب مع إضاءة ثابتة ومقياس بكسل كافٍ؟ |
| كاميرا 3D للمقاطع الخطية | بيانات الارتفاع والانعكاسية وبيانات المقاطع ذات الصلة، المتولدة أثناء الحركة | السطح، والارتفاع، والشكل، والحجم، والقياس الدقيق بتقنية 3D | هل يتوافق معدل التقاط المقاطع، ومجال الرؤية، ودقة الارتفاع مع سرعة السير الناقل؟ |
| كاميرا 3D بالالتقاط اللحظي بتقنية زمن الرحلة | إطار العمق والشدة للمشهد بالكامل | المنصات النقالة/الأحمال، والروبوتات، واستشعار المحيط، ومستوى الامتلاء، والحجم التقريبي | هل تلبي مسافة العمل، والانعكاسية، ومجال الرؤية، ومعدل الإطارات متطلبات المهمة؟ |
هذا الجدول مخصص للاختيار الأولي. فعلى سبيل المثال، إذا كان يجب أن يكون الملصق باللون الصحيح وبارتفاع البروز الصحيح معاً، فقد يلزم نوعان من البيانات. وإذا تعذّرت رؤية سطح القطعة بالكامل من دون تدويرها تحت الكاميرا، فقد يلزم استخدام عدة كاميرات أو مناولة ميكانيكية. ومع أن توسيع مجال الرؤية يسهّل التركيب، فإنه يقلّل عدد البكسلات المخصصة لكل جسم عند ثبات دقة المستشعر. ويجب التحقق من كل قرار باستخدام صور فعلية واختبارات زمن الدورة على أصغر عيب.
InspectorP61x للفحص المدمج بتقنية 2D
تصف صفحة SICK الحالية جهاز InspectorP61x بأنه مستشعر رؤية فائق الصغر بتقنية 2D، مخصص للفحص ضمن خط الإنتاج للقطع الصغيرة، والتجميعات، والمنتجات النهائية. ويساعد هيكله الصغير على تركيبه في المساحات الضيقة وعلى المؤثر النهائي للروبوت. كما أن إمكانية ضبط البصريات والإضاءة المدمجتين من حيث السطوع واللون والشكل تسهّل الحصول على الصورة الأولية من دون مكونات إضافية. وتضم العائلة خيارات تصوير أحادي اللون وملون، وخيار NIR، وطرازات بعدسة سائلة/بدرجة حماية IP65؛ وتُحدَّد التجهيزات الدقيقة وفقاً للتطبيق.
تتيح أدوات SICK Nova Quality Inspection المرفقة بالمنتج تهيئة عمليات الفحص القائمة على القواعد عبر واجهة ويب. ويمكن أولاً تجربة معايير حتمية لمهام مثل تصنيف الألوان، والتحقق من وجود القطعة، والاتجاه، والتفاصيل، والأبعاد، والموضع، والطباعة. وقد تساعد أدوات Intelligent Inspection الاختيارية في مهام التصنيف أو كشف الحالات الشاذة التي يكون التعليم بالأمثلة أنسب لها. ولا يلغي خيار الذكاء الاصطناعي الحاجة إلى معايير قبول والتحقق؛ إذ يجب أن تمثل بيانات التدريب تنوّع الإنتاج، وأن تُقاس نتائج القبول الخاطئ/الرفض الخاطئ باستخدام مجموعة اختبار مستقلة.
في تطبيقات 2D، يجب تحديد ميزانية البكسلات بما يوازن بين مجال الرؤية وأصغر تفصيل. فعلى سبيل المثال، عند إبعاد الكاميرا لرؤية الصينية بالكامل، قد لا يمثّل الخدش الصغير سوى بضعة بكسلات، مما قد يمنع تمييزه بصورة موثوقة. ويُختار الضبط البؤري، وعمق المجال، ومسافة العمل مع مراعاة السماحيات الميكانيكية. وعند تقصير زمن التعريض لمنع ضبابية القطعة المتحركة، قد تلزم إضاءة أقوى. وإذا لم تكن الإضاءة المدمجة كافية، فيجب تجربة ترتيبات مثل الإضاءة الخلفية الخارجية، أو القُبّية، أو الشريطية، أو المحورية على العينات.
Ruler3000 لالتقاط مقاطع 3D عالية السرعة
Ruler3000 هي عائلة كاميرات مقاطع 3D قائمة على التثليث الليزري ومعايرة مصنعياً. وتشير صفحة العائلة الحالية من SICK إلى معدل مقاطع 3D يصل إلى 46 kHz في ظروف محددة لمنطقة اهتمام مصغّرة، وإلى خيارات تصل إلى 3200 نقطة بيانات لكل مقطع. وتُذكر قيمة دقة ارتفاع تصل إلى 0,8 µm في الطرازات المناسبة ضمن العائلة؛ ولا يمثّل هذا الرقم أداءً مشتركاً لجميع مجالات الرؤية وجميع الطرازات. وتضم المجموعة عروضاً مختلفة لمجال الرؤية تمتد تقريباً من 27 mm إلى 1,7 m، مما يغطي مقاييس متنوعة من تفاصيل المكونات الإلكترونية إلى المواد الأكبر حجماً.
تجمع الكاميرا الليزر والبصريات والمعايرة في هيكل محدد. ويساعد التوافق مع GigE Vision وGenICam على التكامل البرمجي وفق معايير موحّدة؛ كما توفر الشركة المصنّعة مكوّنَي Stream Setup وGenIStream. ويَرِد في ملخص العائلة بيان بدرجة حماية الهيكل الصناعي IP65/IP67. ويجب تقييم خيارات الليزر الأحمر أو الأزرق، وفئة الليزر 2 أو 3R، إلى جانب متطلبات المادة والسرعة. وبما أن فئة الليزر تؤثر مباشرة في الحماية الميكانيكية، والوصول، ووضع الملصقات، وتدابير الحد من المخاطر، فلا يجوز التعامل معها باعتبارها مجرد خيار لجودة الصورة.
في تطبيقات المقاطع الخطية، ترى الكاميرا مقطعاً واحداً من الجسم؛ ويتكوّن السطح ثلاثي الأبعاد من خلال حركة مضبوطة للجسم أو الكاميرا. وفي غياب معلومات المشفّر، قد يؤدي تغيّر سرعة السير الناقل إلى تشوّه المقياس في اتجاه الحركة. ويضمن موضع مستشعر إطلاق الالتقاط أخذ أول مقطع وآخر مقطع في الموضع الصحيح، بينما يضمن تباعد المقاطع عدم تفويت أصغر عيب. وقد يشكّل وجود مناطق لامعة وداكنة في المشهد نفسه تحدياً لديناميكية التعريض. ويمكن النظر في خيارات التعريض المزدوج والمعالجة ذات الصلة في عائلة Ruler3000 لهذه المشاهد، ولكن يجب إجراء اختبار قياس باستخدام المادة الفعلية.
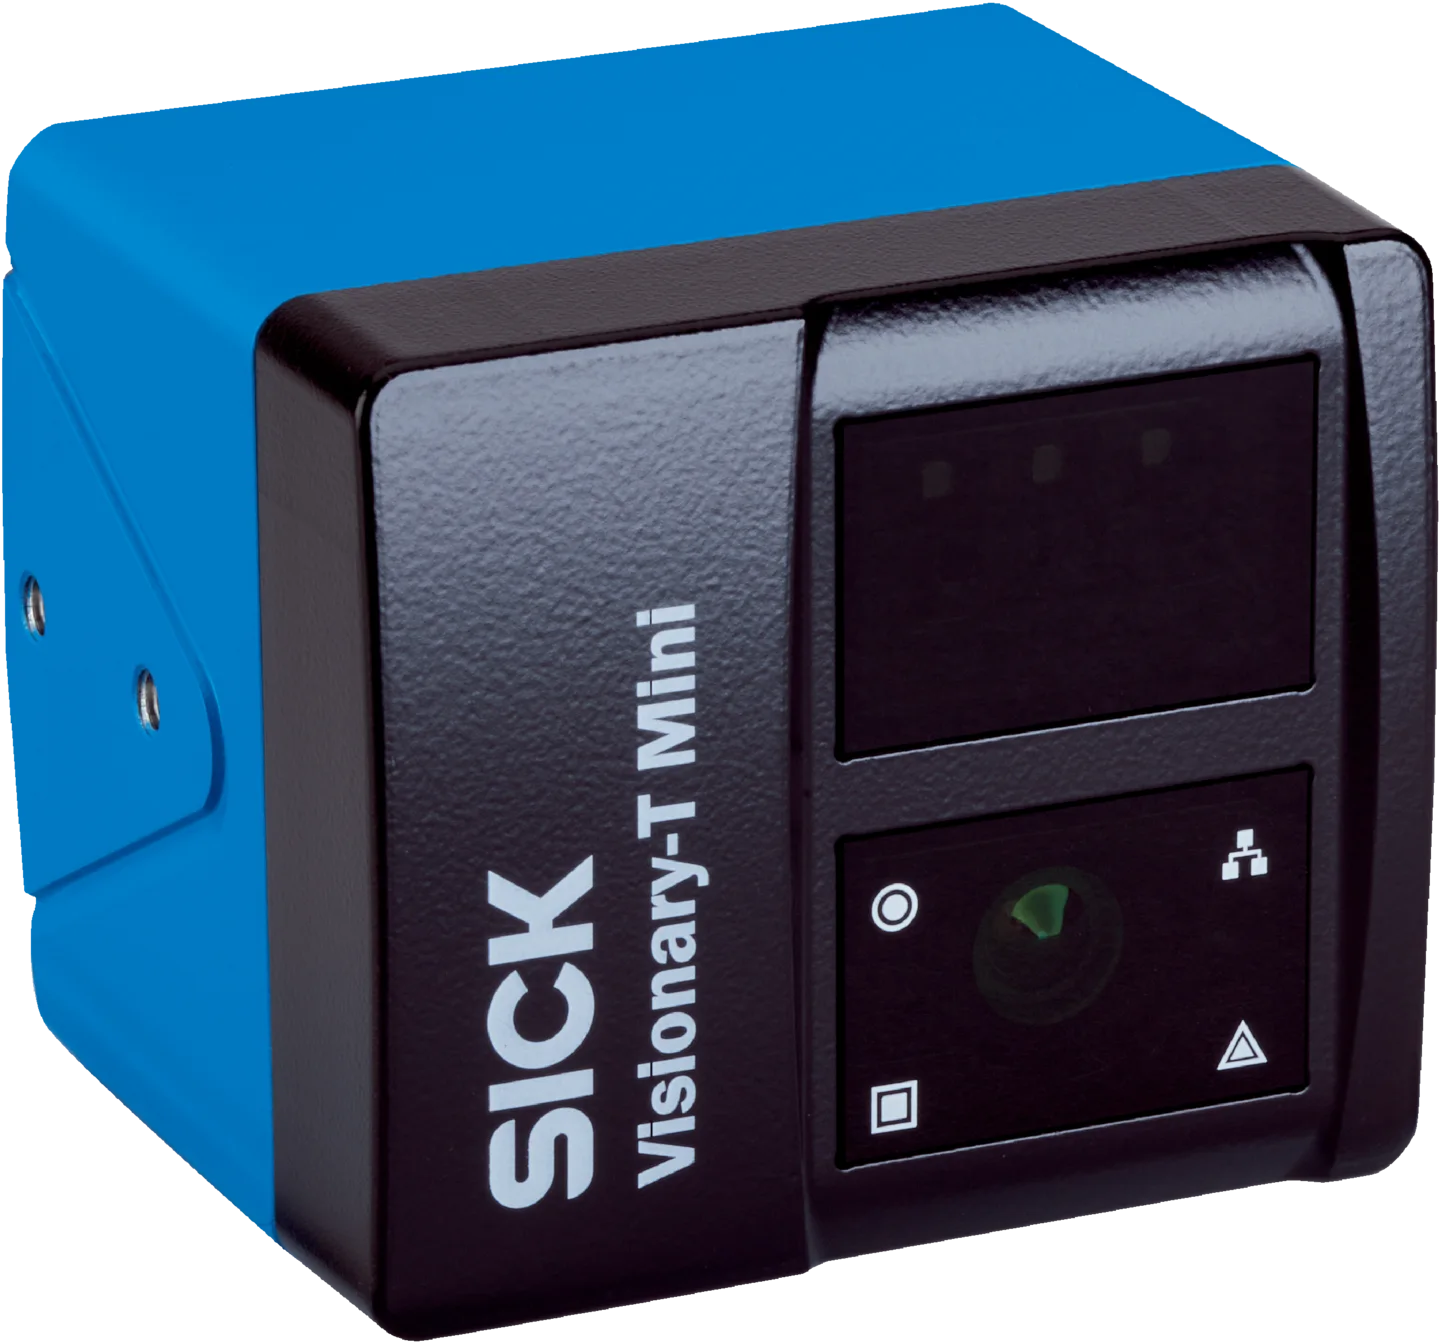
Visionary-T Mini لقياس عمق المشهد
Visionary-T Mini هي عائلة كاميرات مدمجة بتقنية 3D للالتقاط اللحظي باستخدام تقنية زمن الرحلة. وتنتج بيانات المسافة والشدة لكل بكسل؛ لذلك يمكن النظر في استخدامها لمهام المشاهد الواسعة، مثل مستوى الامتلاء على الناقل، وأبعاد العبوات أو المنصات النقالة، وتحديد الموضع للروبوتات، ومحيط المركبات الصناعية، ووجود الأجسام. وتشير صفحة العائلة الحالية من SICK إلى دقة كاملة تبلغ 512 × 424 بكسل وما يصل إلى 30 صورة 3D في الثانية، ونطاق درجة حرارة من −10 °C إلى +50 °C، وحماية IP65/IP67، ونقل بيانات 3D عبر Gigabit Ethernet الصناعي.
تضم العائلة نهجين مختلفين هما CX وAP. يتيح طراز CX وصولاً سريعاً إلى البيانات للتقييم الخارجي، بينما يتيح طراز AP تحميل التطبيقات على الكاميرا ومعالجة البيانات على الجهاز باستخدام SICK AppSpace. ويجب اختيار إجراء التقييم على الكاميرا أو على PC صناعي وفقاً لعرض نطاق الشبكة، وزمن الاستجابة، والصيانة، ومسؤولية البرمجيات، ونوع المخرجات المطلوبة. فبنية الفحص الذي يرسل نتيجة «اجتاز/لم يجتز» فقط إلى PLC تختلف عن بنية تطبيق روبوت يستخدم سحابة نقاط بصورة مستمرة.
قد يتأثر أداء تقنية زمن الرحلة بانعكاسية الهدف، والإضاءة المحيطة، ومسافة العمل، وزاوية الرؤية، واختلاط إشارات الحواف. ويجب اختبار المعادن اللامعة، والأسطح السوداء، والأجسام الرفيعة جداً، والطبقات المتراكبة باستخدام عينات فعلية. وعند استخدام عدة كاميرات، يجب تصميم التغطية، والمناطق العمياء، ونظام الإحداثيات المشترك، وطريقة دمج البيانات. ولا يعني أعلى معدل إطارات في الكتالوج أن زمن إصدار النتيجة الفعلي للتطبيق سيكون مساوياً له عند استخدام مرشّح البيانات وترتيب الاتصال المختارين.
الإضاءة والبصريات والتصميم الميكانيكي
غالباً ما يكون اتجاه سقوط الضوء أكثر تأثيراً من الكاميرا في جودة صور 2D. فالإضاءة الخلفية تبرز المحيط الخارجي والثقوب؛ وقد تُظهر إضاءة المجال المظلم منخفضة الزاوية بروزات السطح؛ وقد تقلّل الإضاءة القُبّية أو المنتشرة الانعكاسات الحادة على القطع اللامعة. وفي التطبيقات التي يُفحص فيها اللون، يجب تثبيت طيف الإضاءة وخيار الألوان في الكاميرا. وقد تكون مكونات مثل الاستقطاب، والمرشّحات، وزجاج الغلاف مفيدة، لكن يجب أيضاً احتساب فقدان الضوء واحتياجات الصيانة. وحيث تتغير الإضاءة المحيطة خلال الوردية، يجب حجب ضوء النهار غير المتحكَّم فيه.
حامل الكاميرا هو المرجع الميكانيكي لنظام إحداثيات الصورة. فالاهتزاز، أو الانحناء، أو إعادة التركيب بزاوية مختلفة بعد الصيانة، يخلّ بالقياس. ويجب تصميم تركيب صلب وقابل للضبط، وتثبيت إعدادات التركيز البؤري وفتحة العدسة، وترك مساحة وصول لتنظيف العدسة أو النافذة الواقية. ويجب إبقاء سماحية المسافة بين الكاميرا والقطعة ضمن عمق المجال. وفي نظام الليزر 3D، يجب ألا تُحجب مسارات الرؤية المرتبطة بهندسة الكاميرا والليزر؛ أما في نظام 3D بالالتقاط اللحظي، فيجب فحص المناطق العمياء التي تُحدثها الهياكل المحيطة باستخدام مخطط CAD واختبار فعلي للمشهد.
البرمجيات ووصفات التشغيل والتكامل مع خط الإنتاج
لا تقتصر خوارزمية معالجة الصور على قيمة عتبة واحدة. بل يجب حفظ المعالجة المسبقة، ومنطقة الاهتمام، وتحديد المرجع، وأدوات القياس، والتصنيف، ومنطق القرار ضمن وصفة تشغيل قابلة للتتبّع. ويمكن ضمان تحميل الوصفة الصحيحة عند تغيير المنتج من خلال التحقق المتبادل بين PLC والكاميرا. ويجب إخضاع اسم الوصفة، وإصدارها، وبرمجيات الكاميرا، ومعايير القبول لإدارة التغيير. إن تقييد التغييرات غير المصرح بها على المعلمات، وأخذ نسخة احتياطية من الإعدادات العاملة، لا يقلان أهمية عن التركيب الأولي لضمان استدامة تشغيل نظام الرؤية.
يلزم تتبّع التوقيت والقطع بين نقطة إطلاق إشارة الالتقاط ونقطة الفرز الفعلي. عند التقاط الكاميرا للصورة، تواصل القطعة حركتها على السير؛ ويشكّل زمن التقييم ودورة PLC وتأخير الشبكة وزمن استجابة آلية الطرد التأخير الإجمالي. إذا كانت عدة قطع تتحرك تباعاً، فلا بد من ربط كل نتيجة بالقطعة الصحيحة. ويجب تحديد استجابة مضبوطة للأخطاء في الحالات غير الحاسمة، مثل «تعذّر القراءة» أو غياب الصورة أو خطأ التعريض أو انقطاع الشبكة، بدلاً من قبول المنتج على أنه سليم. ويسهّل حفظ الصور المعيبة ومقاييس اتخاذ القرار تحليل الأسباب الجذرية.
متى يكون استخدام الذكاء الاصطناعي مجدياً؟
يتحقق القياس القائم على القواعد من سماحية قطر أو موضع محددة بطريقة واضحة وقابلة للتدقيق. وقد تكون أدوات الذكاء الاصطناعي القائمة على الأمثلة مجدية عندما يتغيّر شكل العيب، أو يتنوع مظهر المنتج السليم بدرجة كبيرة، أو يصعب وضع القواعد يدوياً. وتدعم Intelligent Inspection المتاحة لـ InspectorP61x ومنظومة SICK Nova هذا النهج في مهام مثل التصنيف واكتشاف الحالات الشاذة. لكن عدد صور التدريب وحده ليس مؤشراً على الجودة. ويجب أن تمثّل الصور تباينات الإنتاج لكل فئة، والعيوب النادرة، والخلفيات، والإضاءة، وورديات العمل المختلفة.
تُفصل مجموعة التحقق عن بيانات التدريب؛ وتُقيّم معدلات الرفض الخاطئ والقبول الخاطئ وفقاً لأثرها على العمل. ويمكن ربط درجة ثقة النموذج بمسار لإعادة الفحص بدلاً من القبول التلقائي للحالات الحدّية. ويُعاد قياس أداء النموذج عند تغيير العبوة أو المورّد أو السطح. وحيثما أمكن، تُدمج نتيجة الذكاء الاصطناعي مع أدوات قائمة على القواعد، مثل القياس أو قراءة الرموز أو تحديد الموضع. وبذلك يمكن تتبّع السمة المتعلَّمة والمتطلب الفني المحدد ضمن القرار نفسه.
حزمة البيانات المطلوبة لإعداد عرض السعر ودراسة الجدوى
- تعريف معايير القبول/الرفض لكل خاصية مطلوب فحصها، وسماحية قابلة للقياس إن أمكن
- عينات سليمة ومعيبة وحدّية؛ مع تمثيل تباينات الدفعات والألوان والأسطح وورديات العمل
- أبعاد القطعة، واتجاه الرؤية، وأصغر عيب، ومسافة الكاميرا، والحيّز المتاح للتركيب
- سرعة الخط، وزمن الدورة، والتباعد بين القطع، والحركة المتقطعة أو المستمرة، ومصدر إشارة الالتقاط
- متطلبات بيانات 2D ملونة/أحادية اللون، أو مقطع 3D، أو لقطة 3D آنية، ومخرجات القياس المطلوبة
- الإضاءة المحيطة، واللمعان، والأوساخ، والغبار، والغسل، ودرجة الحرارة، والاهتزاز، ومتطلبات الغلاف الواقي
- بروتوكول PLC/الشبكة، وبتّات النتائج، وإدارة وصفات التشغيل، وحفظ السجلات، والاتصال بالنظام الأعلى
- منطق فرز المنتجات المعيبة، وآلية التعامل مع النتائج غير الحاسمة، ومدة التتبّع المطلوبة
يجب ألا تقتصر مخرجات دراسة الجدوى على عبارة «تم رصده». بل يجب توثيق العينات المستخدمة، وترتيب الكاميرا/البصريات/الإضاءة، ومسافة العمل، والتعريض، ومجال الرؤية، وقابلية تكرار القياس، وزمن الدورة، ومصفوفة الأخطاء. وعند الانتقال إلى آلة الإنتاج التسلسلي، يُحوَّل الإعداد المختبري إلى رسم ميكانيكي وقائمة قطع. وهكذا يتحوّل العرض التجريبي الناجح إلى حل صناعي قابل لإعادة التنفيذ.
اختبارات قبول التشغيل ودورة الحياة
عند قبول التركيب، تُفحص القياسات المتكررة للقطعة نفسها، والقطع المختلفة، وظروف المشغّلين وورديات العمل، باستخدام منهجية تحليل نظام القياس. وتُقارَن نتيجة نظام الرؤية بقياس مرجعي أو بفئة عينة معتمدة. ويُختبر فقد إشارات الالتقاط وضبابية الصور وتأخر النتائج عند أدنى سرعة للخط وأقصاها. كما تُحاكى حالات الأعطال، مثل انقطاع الشبكة واختيار وصفة تشغيل غير صحيحة واتساخ الكاميرا. وتُحفَظ نسخة احتياطية من المعلمات المقبولة، وتُحدَّد صلاحيات تعديلها.
تشمل خطة الصيانة تنظيف النافذة البصرية، وفحص الإضاءة، والتحقق من إحكام الحوامل، ومتابعة اتجاهات تركيز الصورة/تباينها، والمراجعة الدورية لأمثلة القرارات الخاطئة. ولأن تقادم الإضاءة أو تغيّر سطح المنتج يحدث تدريجياً، فقد لا يكفي الاعتماد على إنذارات النظام وحدها. وتُتابَع اتجاهات جودة الصورة باستخدام عينة مرجعية أو مقاييس للمراقبة. ويحوّل هذا النهج المنضبط الاستثمار في الكاميرا من محطة فحص لمرة واحدة إلى مصدر لبيانات جودة قابلة للتحقق.
مصادر SICK الرسمية
- SICK: فئة منتجات معالجة الصور الصناعية
- عائلة منتجات SICK InspectorP61x
- عائلة منتجات SICK Ruler3000
- عائلة منتجات SICK Visionary-T Mini
- نظرة عامة على قطاع منتجات SICK: الرؤية الآلية