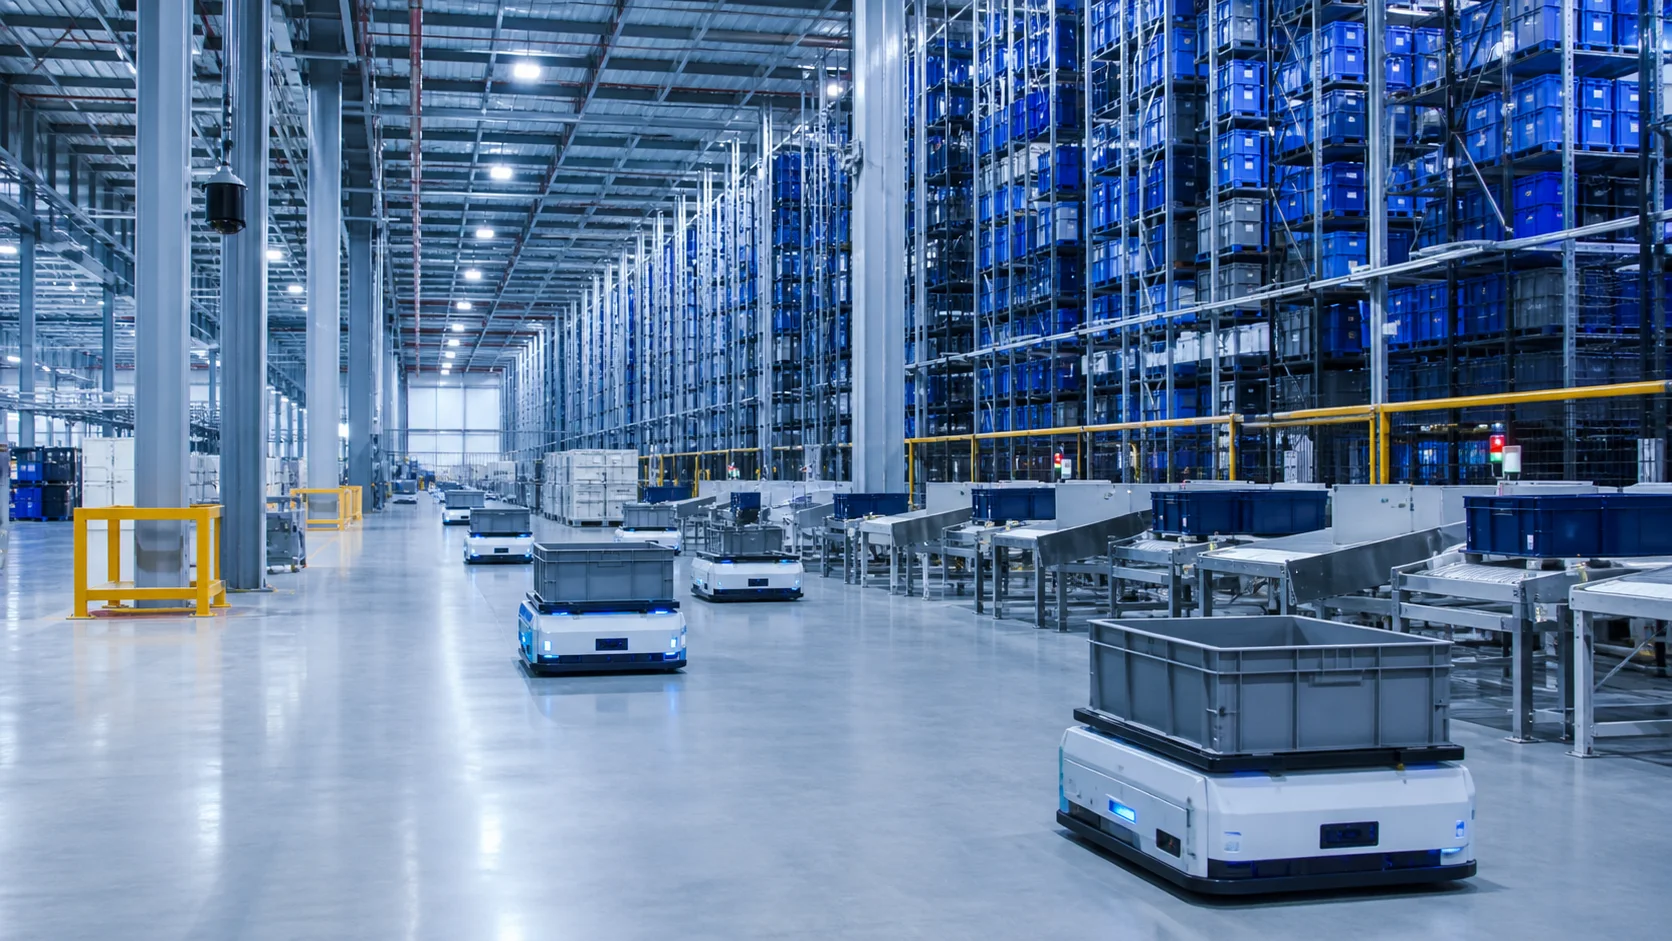
الانتظار في المحطة
يجب أن يتوافق نقل الأحمال مع زمن دورة الخط، وألا ينتظر الروبوت دوره في المحطة.
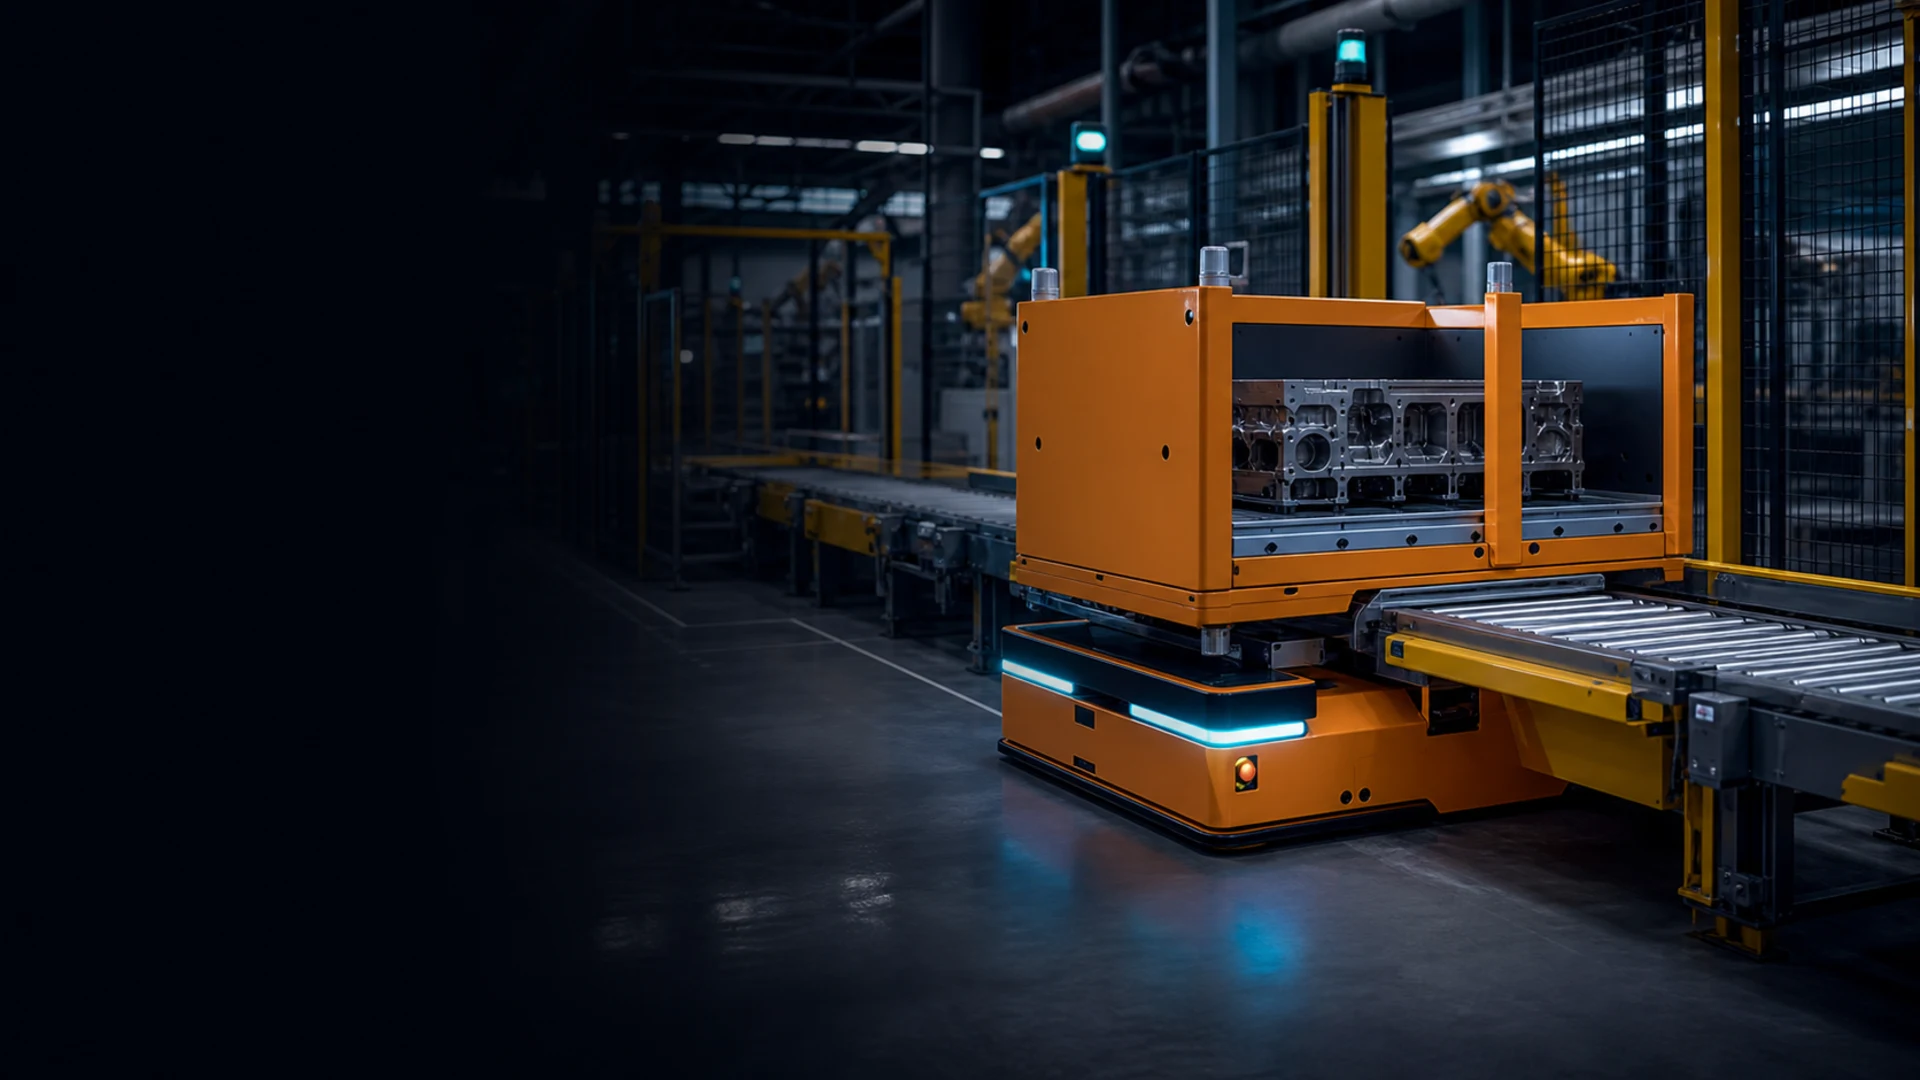
تتبادل عائلة CMR الأحمال تلقائياً مع المحطة عبر ناقل أو وحدة نقل خاصة مثبتة عليها، لتوفّر تدفقاً مستمراً بين وحدات العمليات المختلفة.
اطّلع على المزيد
يجب أن يتوافق نقل الأحمال مع زمن دورة الخط، وألا ينتظر الروبوت دوره في المحطة.
يجب ألا يعتمد نقل الأحمال بين الناقل والمحطة على الجهد البدني للمشغّل.
يجب ضمان سلامة نقل الأحمال الثقيلة وكبيرة الحجم باستخدام المعدات المناسبة.
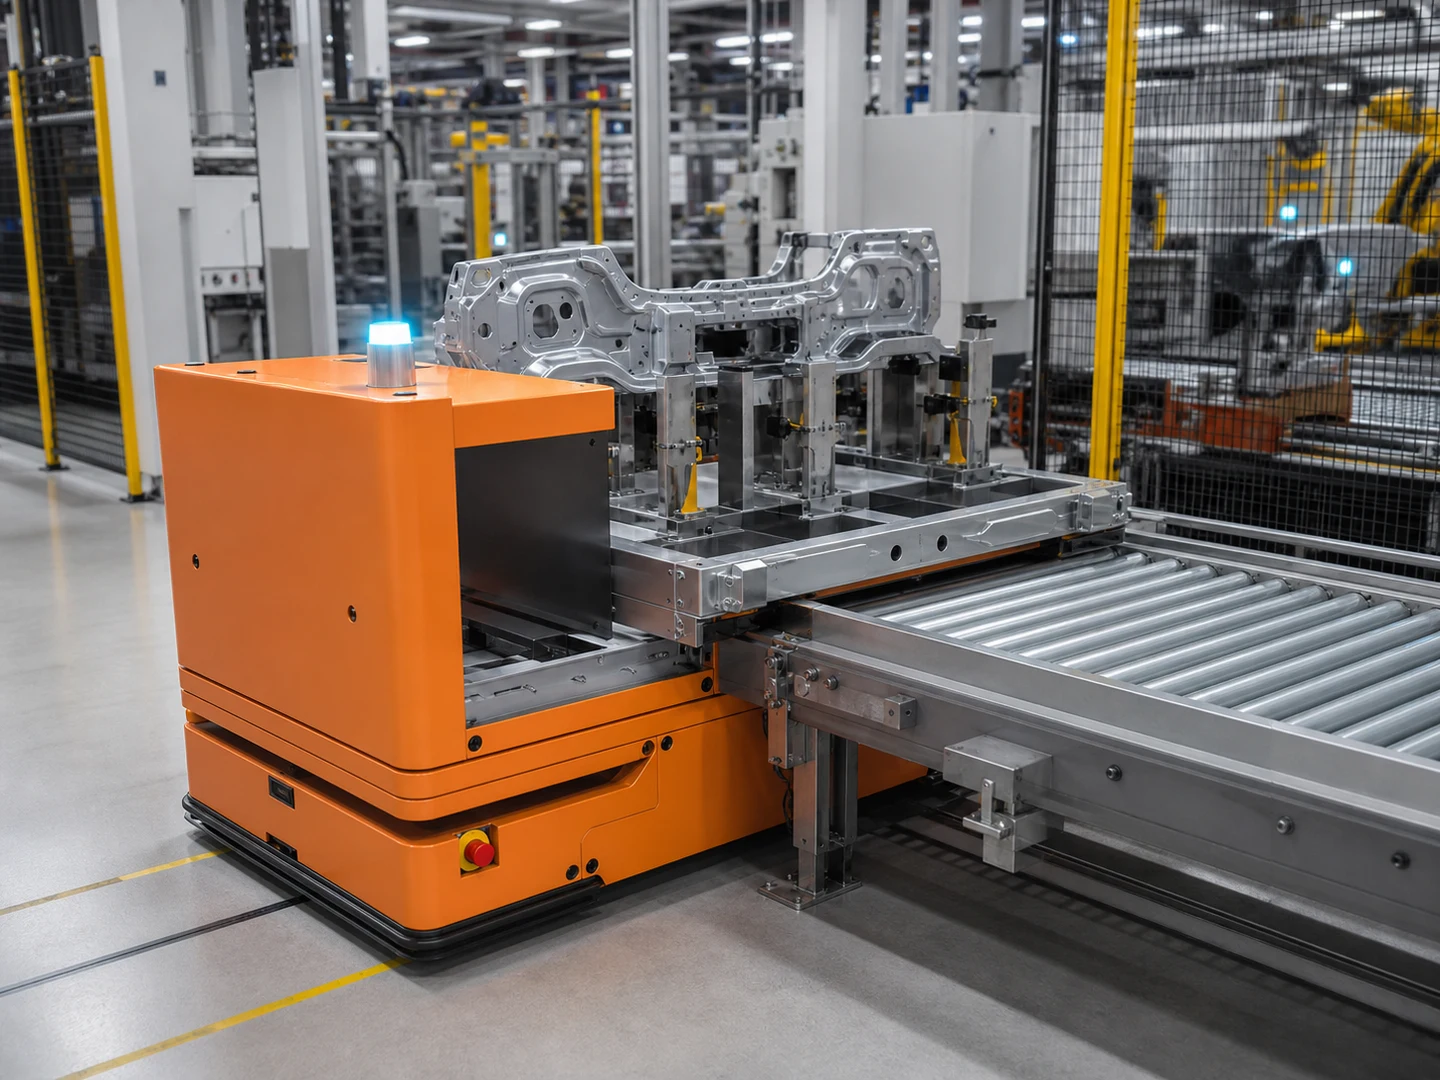
تلبّي سلسلة Hikrobot CMR/HMR احتياجات التموضع الآلي في سيناريوهات مختلفة، باستخدام مكوّنات متعددة للرفع والنقل طوّرتها الشركة داخلياً. وتعمل السلاسل الثلاث وفق منطق أسطول موحّد، بدءاً من النقل بالناقل المقترن بالآلة، وصولاً إلى جرّ الرفوف ورفع الأحمال بالطن.
تُختار طرازات النقل بالناقل وجرّ الرفوف ورفع الأحمال لتعمل معاً ضمن أسطول RCS واحد.
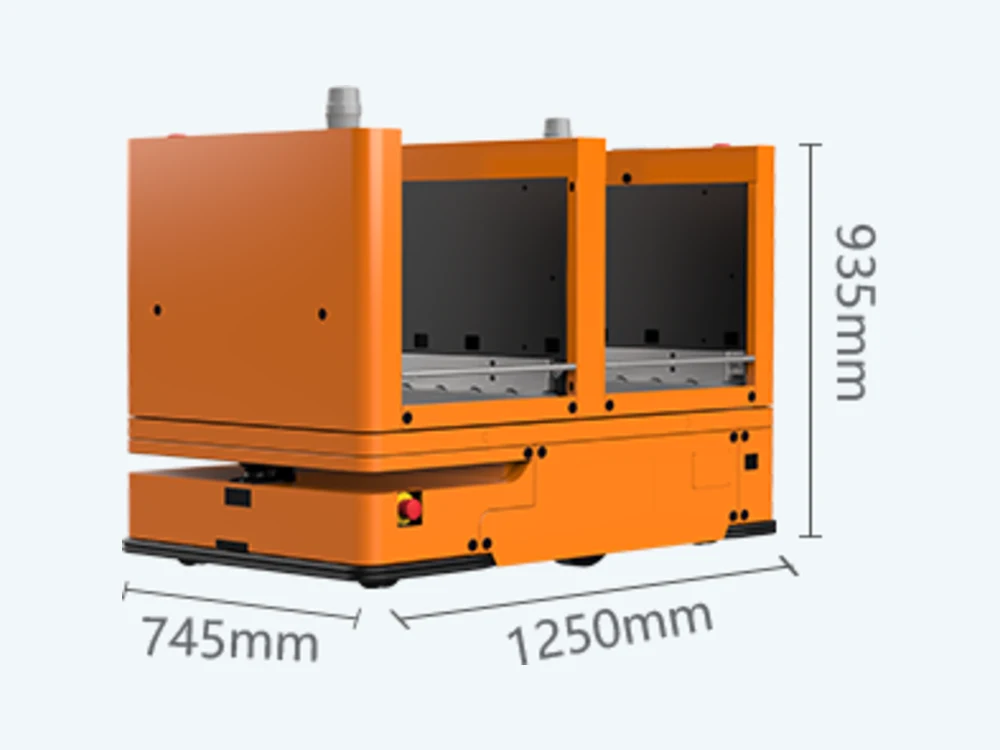
الطراز الأساسي لسلسلة النواقل؛ يقترن مباشرة بالآلة وخط النقل.
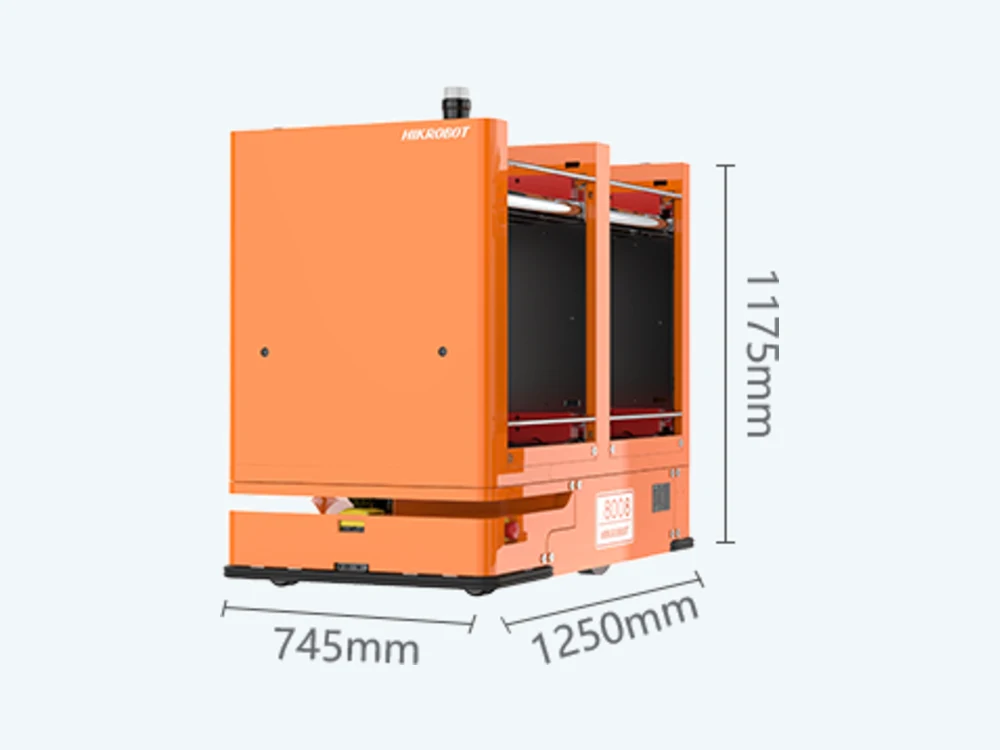
ينقل عدة حوامل أحمال في رحلة واحدة بفضل بنيته العلوية ذات الحجرات الأربع.
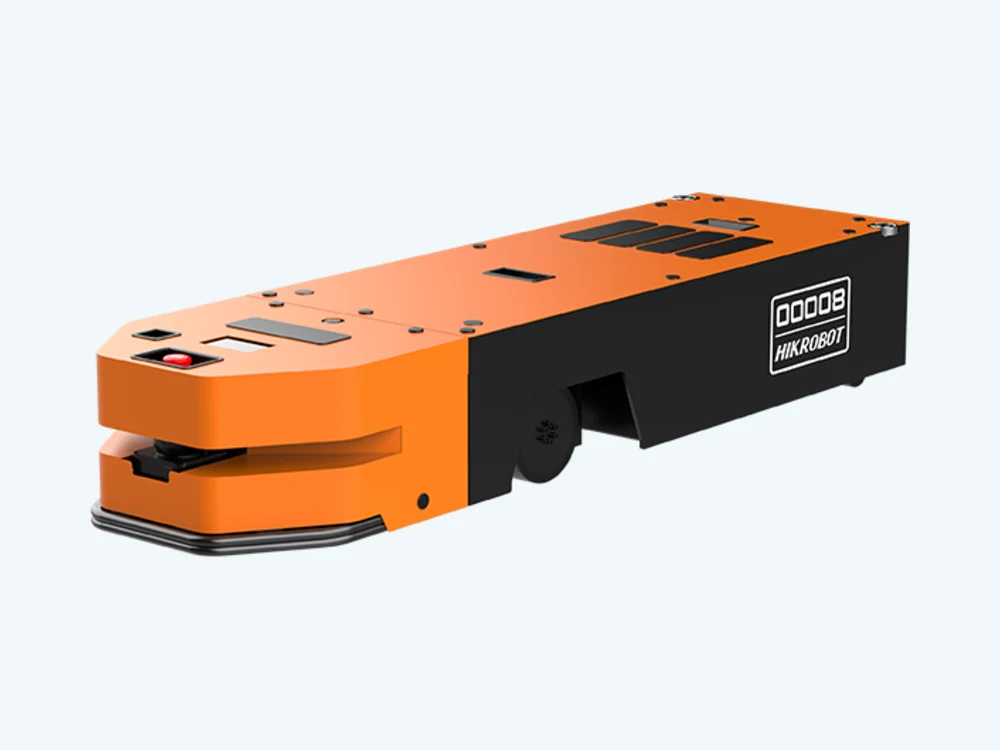
يدخل أسفل الرف ويجرّ رفاً واحداً أو عدة رفوف بواسطة مسمار الجرّ.
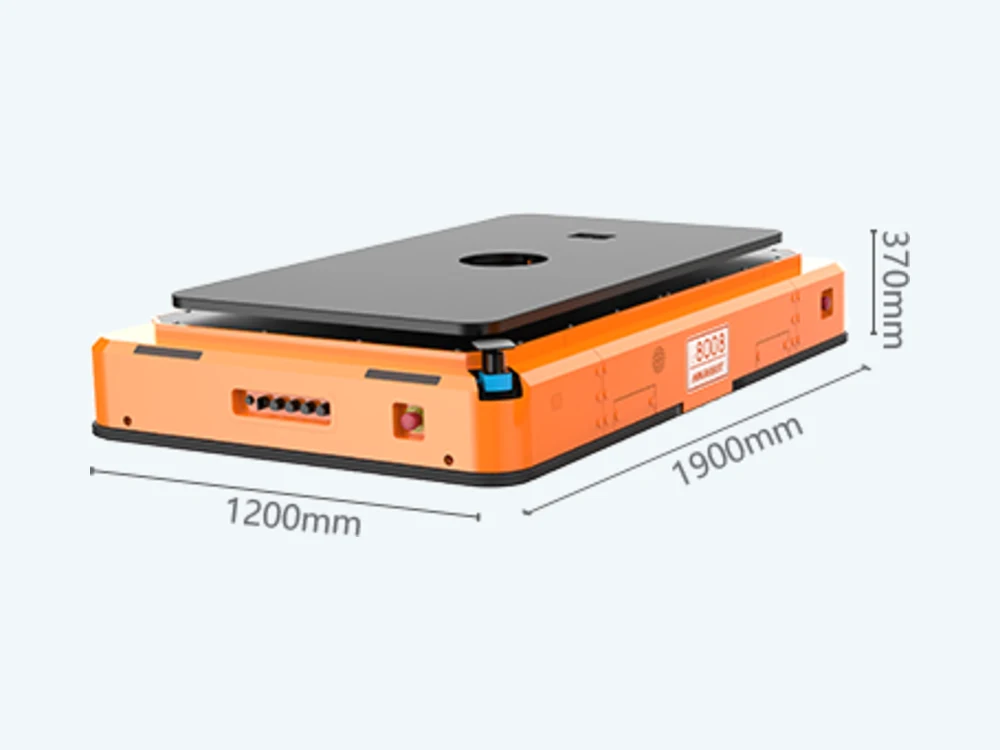
الطراز متعدد الاتجاهات من سلسلة الخدمة الشاقة؛ يرفع الأحمال المتوسطة وينقلها.
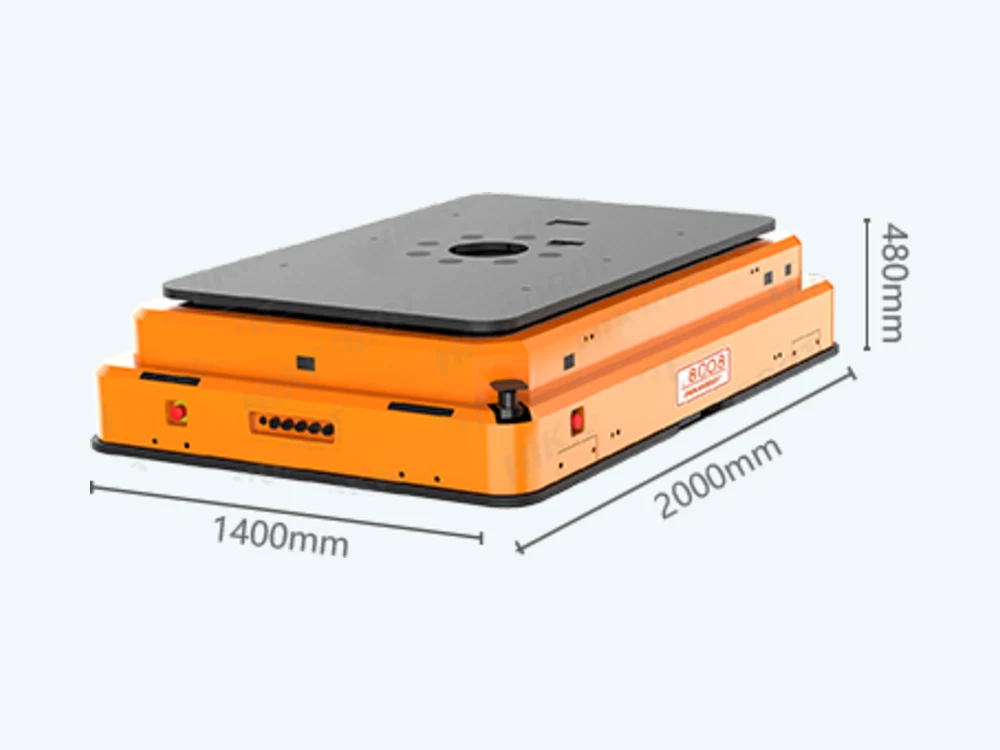
أعلى سعة في السلسلة؛ يعمل بنظام رفع كهربائي للأحمال ذات الأوزان الكبيرة بالطن.
القيم مأخوذة من وثائق منتجات Hikrobot؛ وتُجرى حسابات زمن الدورة والسعة بشكل منفصل وفقاً لظروف المشروع.
| الخاصية | C3-200LB2 | C3-400B4 | CT5-1000 | H8C-2000H | H9C-3000CH |
|---|---|---|---|---|---|
| الحمولة المثالية (kg) | 200 | 4 × 100 | 1.000 | 2.000 | 3.000 |
| السلسلة | النواقل / النقل | النواقل / النقل | الجرار السفلي | الرفع للخدمة الشاقة | الرفع للخدمة الشاقة |
| طريقة نقل الحمولة | ناقل بأسطوانات | ناقل بأسطوانات | السحب (traction) | الرفع (lifting) | الرفع (lifting) |
| السرعة المثلى (m/s) | 1,2 | 1,2 | 1,0 | 1,2 | 1,2 |
| التسارع الأمثل (m/s²) | 0,5 | 0,5 | 0,4 | 0,5 | 0,5 |
| الملاحة | SLAM | SLAM / رمز QR | SLAM بالليزر + باركود 2D | SLAM / رمز QR | رمز QR |
| تجنّب العوائق | ليزر 360° + حماية مساعدة | ليزر 360° / حماية مساعدة | ليزر | ليزر 360° | ليزر 360° |
| الأبعاد L*W*H (mm) | 1250*745*935 | 1250*745*1175 | 1615*470*285 | 1900*1200*370 | 2000*1400*480 |
| الوزن (kg) | 350 | 410 | 240 | 800 | 900 |
| قطر الدوران (mm) | 1415 | 1415 | 2000 | حركة متعددة الاتجاهات | حركة متعددة الاتجاهات |
| دقة تحديد الموضع (mm) | ±10 | ±10 | ±10 | ±10 | ±10 |
| الدقة الزاوية (°) | ±1 | ±1 | ±1 | ±1 | ±1 |
| مدة التشغيل (ساعة) | 8 | 8 | 8 | 8 | 8 |
في منشأة حديثة التأسيس لإنتاج الخلايا الشمسية وحزم البطاريات، تولّت الروبوتات المتنقلة المزوّدة بناقلات عمليات النقل بين خطوط الخلايا والوحدات. جرى إعداد الحل للعمل مع الأنظمة العليا مثل ERP وMES، ودمجه مع المعدات الميدانية لرفع مستوى الأتمتة.
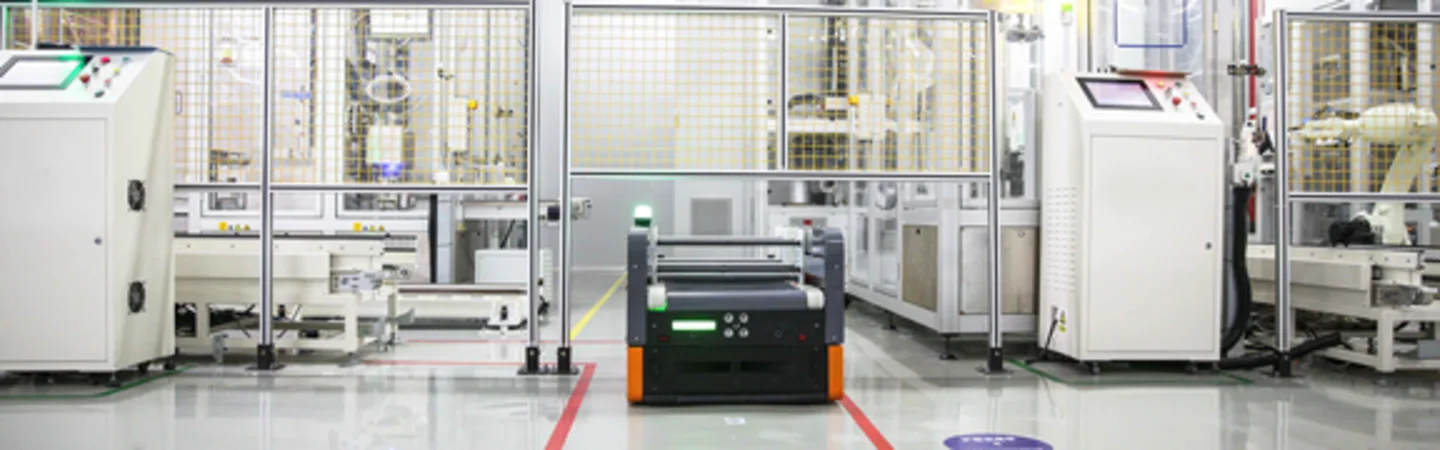
يرسو الروبوت عند المحطة، ويعمل الناقل العلوي بالتزامن مع الآلة لنقل الحمولة دون تدخّل يدوي.
تُربط مناطق الخلايا والوحدات والاختبار المنفصلة بتدفّق متواصل عبر أسطول واحد.
يتولّى الطراز القاطر الذي يعمل أسفل الحمولة مهام النقل الداخلي المتكررة، من خلال جرّ الرفوف المحمّلة دفعة واحدة.
تتيح سلسلة الخدمة الشاقة تموضع أحمال مثل القوالب والهياكل الكبيرة في المساحات الضيقة بفضل الحركة متعددة الاتجاهات.
تم إخفاء هوية العميل والمنشأة في المعلومات المعروضة التزاماً بمتطلبات السرية.
شاركنا منحنى الأحمال والسعة المستهدفة وقيود المساحة لديك؛ لنقيّم معاً البنية المناسبة.
اطلب تحليل المستودع وتدفق المواد يُوجَّه طلبكم مباشرةً إلى الفريق الهندسي المعني.
مع Oskon، لا مشكلة!
اترك بياناتك ليتواصل معك مهندسونا المتخصصون لإجراء مناقشة أولية تناسب احتياجاتك.