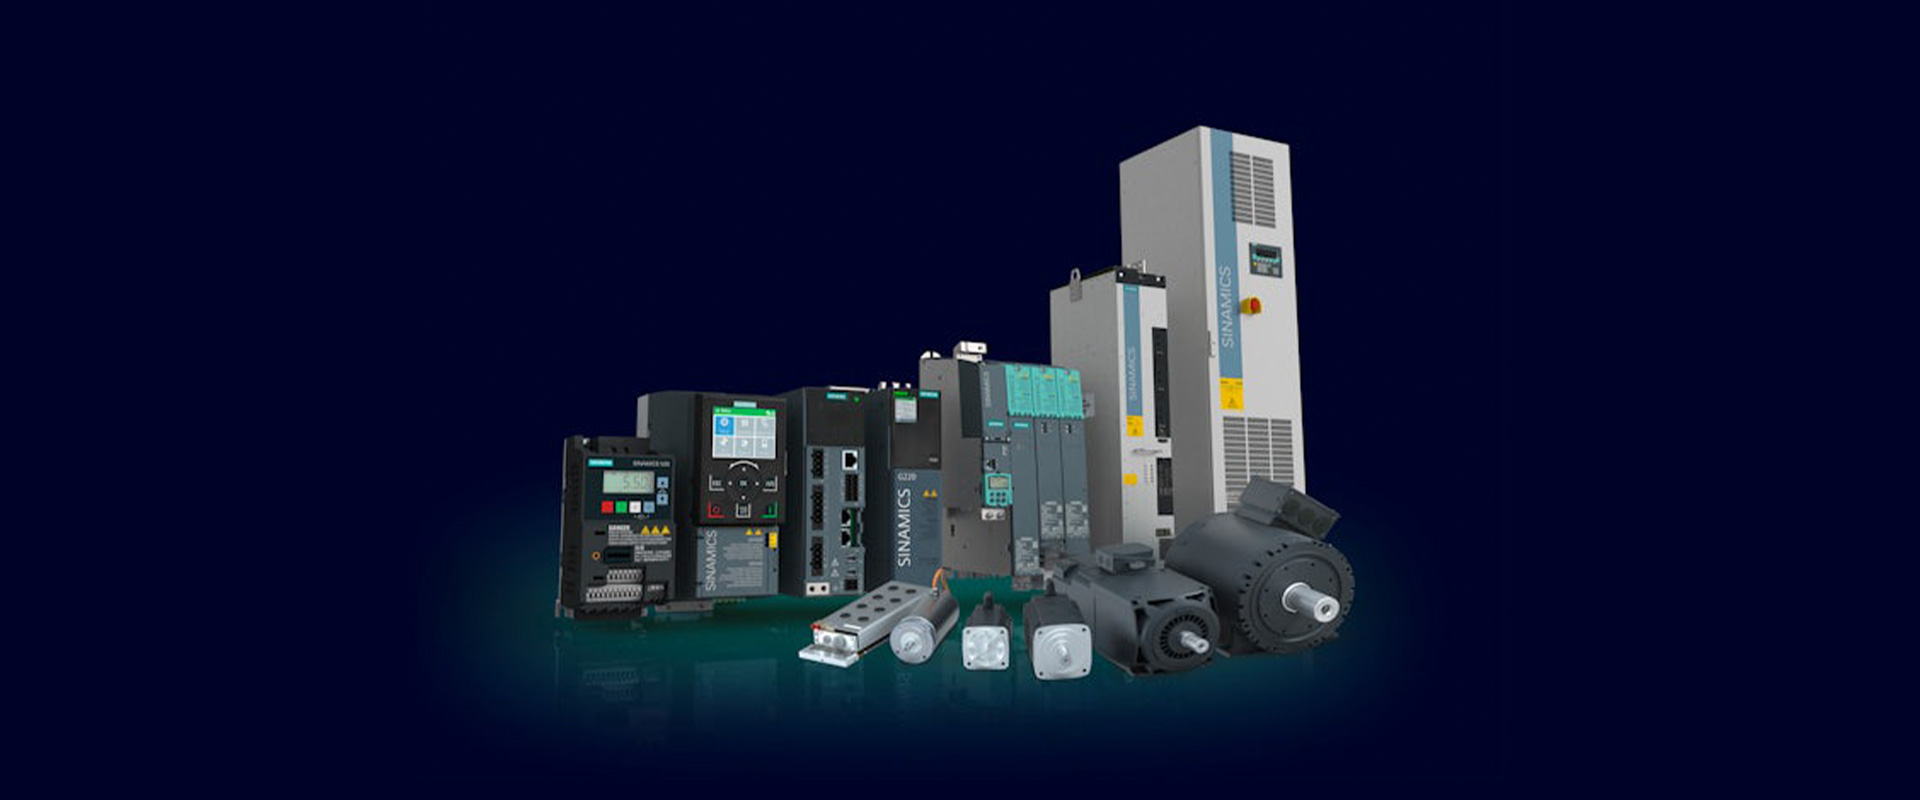
التحكم في الحركة يتجاوز مجرد تشغيل المحرك وإيقافه. إذ تُدار الموضع والسرعة والعزم والتزامن والكامة الإلكترونية والحركيات والحركة الآمنة وزمن الدورة ضمن هدف موحّد للآلة. يجمع نهج Siemens الحالي بين وحدات تحكم SIMATIC ومشغّلات SINAMICS ومحركات SIMOTICS واتصالات PROFINET والأعمال الهندسية عبر TIA Portal في نظام قابل للتوسّع. ولا يتحقق الحل المناسب باختيار أقوى وحدة تحكم، بل بالتحديد الكمي للحمل الميكانيكي وملف الحركة، ومواءمة مهمة كل محور مع فئة العتاد المناسبة.
أعدّ ملف الحركة قبل قائمة المنتجات
يجب أن يكون ملف الحركة أول مستند عند اختيار محور مؤازر، وليس كتالوج المحرك. تُحدَّد مواضع البداية والهدف، وزمن الحركة، والسرعة القصوى، والتسارع والتباطؤ، وأزمنة الانتظار، وعدد التكرارات في الدورة، والتوقف المتوقع في حالة الطوارئ. في المحاور الدورانية، يُؤخذ القطر ونسبة نقل الحركة في الحسبان؛ وفي المحاور الخطية، تُراعى خطوة اللولب أو نسبة السير والبكرة أو خصائص المحرك الخطي. ولا تكفي كتلة الحمل وحدها: فعزم القصور الذاتي للحمل بالنسبة إلى المحور، والاحتكاك، والقوى غير المتوازنة، وتأثير الجاذبية، وقوة العملية الخارجية، كلها تغيّر العزم المطلوب.
من الأخطاء الشائعة الخلط بين قيمة العزم الاسمي في الكتالوج وعزم الذروة قصير المدة. فقد يعمل محور يتطلب عزماً مرتفعاً أثناء التسارع بحمل منخفض خلال بقية الدورة؛ لكن يجب أن يقيّم النموذج الحراري للمشغّل والمحرك الدورة بأكملها. وبالمثل، لا يعالج المشفّر عالي الاستبانة تلقائياً الارتخاء الميكانيكي أو تمدد السير أو الخلوص الكبير في مخفّض السرعة. ويجب صياغة معايير القبول على أساس دقة الموضع والتوقيت عند النقطة الفعلية لمعالجة المنتج، لا على أساس القيم عند عمود المحرك.
التحكم القياسي والموسّع والمتقدم في الحركة
يتناول نهج Siemens الحالي لاختيار وحدات تحكم SIMATIC متطلبات الحركة على ثلاثة مستويات. يشمل التحكم القياسي في الحركة مهام مثل التحكم في السرعة والتموضع ومدخل القياس وخرج الكامة والتزامن الأساسي. وتستهدف الوظائف الموسّعة الكامة الإلكترونية والحركات المتزامنة الأكثر تعقيداً؛ بينما يستهدف المستوى المتقدم متطلبات مثل التزامن بين وحدات CPU والحركيات متعددة المحاور. وينبغي استخدام هذا التصنيف بوصفه قراراً تصميمياً يحدّد الكائن التكنولوجي وعدد المحاور وحمل الدورة ومتطلبات الترخيص، لا بوصفه تسمية تسويقية.
| مهمة الحركة | المتطلب النموذجي | نهج Siemens المطلوب تقييمه | الحد المطلوب التحقق منه |
|---|---|---|---|
| محور سرعة أو محور تموضع بسيط | محور واحد، سرعة محددة بوصفة تشغيل، حركة من نقطة إلى نقطة | التحكم القياسي في الحركة من SIMATIC ومشغّل SINAMICS مناسب | موارد الوظائف التكنولوجية في CPU، ودورة المشغّل، ودقة الموضع الفعلية |
| محور متزامن | تعشيق إلكتروني، علامة طباعة، قطع متزامن مع المنتج | الكائنات التكنولوجية في S7-1500 أو T-CPU وPROFINET IRT | مصدر القيمة الرئيسية، ودورة الاتصال، وتذبذب التوقيت، وبنية المشفّرات |
| كامة إلكترونية | ملف تتبّع يتغيّر حسب السرعة، وتغيير تنسيق المنتج | التحكم الموسّع في الحركة باستخدام SIMATIC S7-1500 T-CPU | استبانة جدول الكامة، وإعادة الحساب، وموارد CPU |
| الحركيات | حركة منسّقة ديكارتية أو دلتا أو ما شابه | وحدة T-CPU بفئة الأداء المناسبة وكائن الحركيات في TIA Portal | عدد المحاور، وحيّز العمل، وحالات التفرّد الحركي، والمعايرة الميكانيكية |
| الحركة الآمنة | فصل العزم الآمن، أو التوقف الآمن، أو السرعة المحدودة بأمان | وحدة تحكم F/TF وPROFIsafe ووظائف SINAMICS Safety Integrated المدعومة | تحليل المخاطر، وترخيص المشغّل المختار، وبنية المستشعرات، والتحقق |
| منشأة SIMOTION قائمة | استمرارية تشغيل الآلة المركّبة أو التحويل المخطّط | خطة دورة الحياة وبنية SIMATIC T-CPU المستهدفة | وظائف البرمجيات، والمكتبات، والشبكة الميدانية، والجدول الزمني لقطع الغيار |
SIMATIC S7-1500 T-CPU: التحكم في الآلة والحركة ضمن مشروع واحد
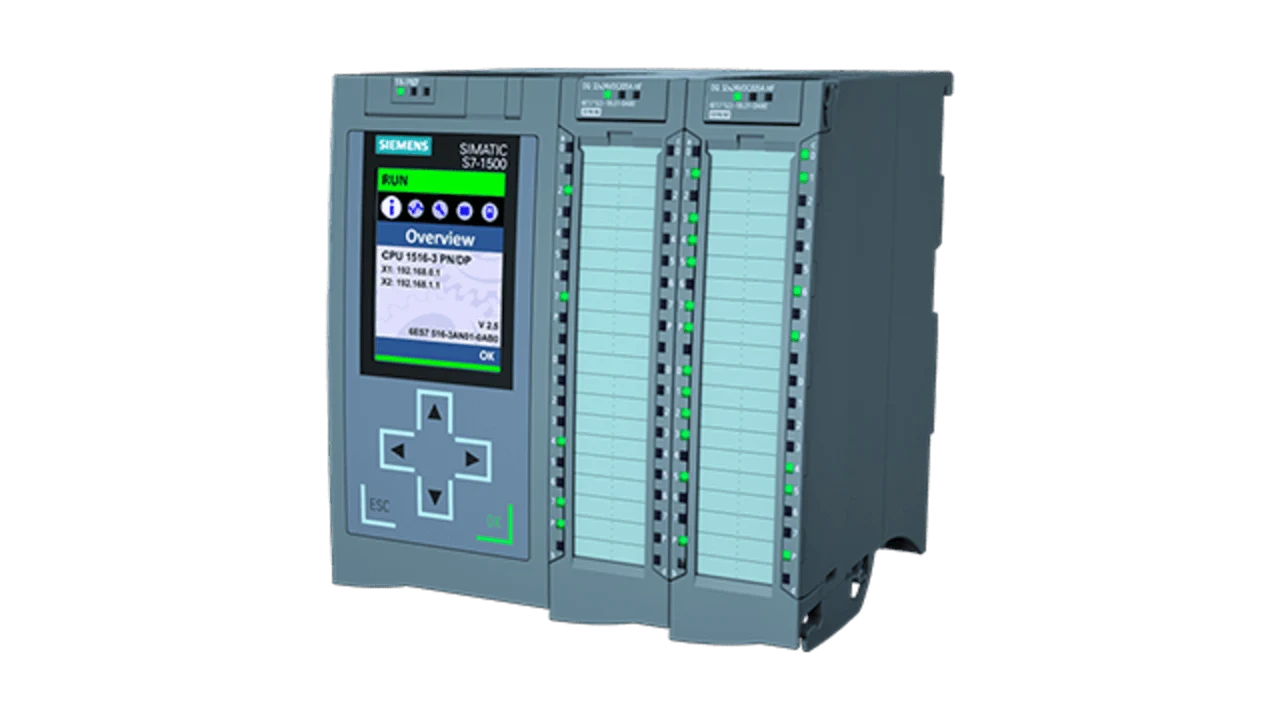
تجمع عائلة SIMATIC S7-1500 T-CPU بين منصة التحكم S7-1500 ووظائف الحركة المتقدمة. وإلى جانب T-CPU المركزية المخصّصة للتركيب في لوحة التحكم، تتوفر خيارات موزّعة قائمة على ET 200SP، وخيارات قائمة على PC، وأخرى مدمجة في المشغّل. ولا يعني هذا التنوع استخدام وحدة CPU نفسها في كل مشروع؛ بل يتيح اختيار شكل وحدة التحكم المناسب لترتيب الآلة وحمل المعالجة وكثافة المحاور ومعيار الصيانة. وتُقيَّم طرازات TF لدمج وظائف الأمان عند الأعطال أيضاً ضمن منصة التحكم نفسها.
تفصل الكائنات التكنولوجية في TIA Portal برنامج المستخدم عن الإدارة المباشرة لكل تفصيل منخفض المستوى في المشغّل. وتُنظّم كائنات مثل محور السرعة ومحور التموضع والمحور المتزامن والمشفّر الخارجي والكامة والحركيات المعلمات وكلمات الحالة وواجهات الأوامر. ومع ذلك، لا يحل الكائن التكنولوجي محل المعلمات الميكانيكية الصحيحة. ويجب مطابقة تحجيم المحور ونسبة التروس وحدود الحركة والحدود الديناميكية وسلوك الإرجاع إلى النقطة المرجعية مع الرسم الهندسي للآلة.
لا تعتمد في اختيار CPU على عدد المحاور وحده
قد يختلف حمل وحدة التحكم حتى إذا كان عدد المحاور متماثلاً في آلتين. فعشرة محاور تنفّذ تموضعاً بسيطاً لا تستهلك موارد الوظائف التكنولوجية نفسها التي تستهلكها عشرة محاور تستخدم الكامة الإلكترونية والتزامن بين وحدات CPU والحركيات. وتنشر أدلة الوظائف من Siemens موارد التحكم في الحركة لوحدات CPU واستهلاك كل كائن تكنولوجي للموارد بحسب الإصدار. ويجب أن تشمل حسابات الاختيار نوع المحور والمشفّرات والكامات ومداخل القياس وكائنات الحركيات وهامش التوسّع المستقبلي معاً.
يجب أيضاً النظر إلى دورة البرنامج ودورة تطبيق المؤازرة كلٍّ على حدة. وينبغي ألا يؤثر الاستخدام المكثف لوحدة CPU بواسطة وظائف HMI أو وصفات التشغيل أو البوابة أو جمع البيانات في مهمة الحركة. وتُراقَب أزمنة تنفيذ كتل البرنامج وحمل الاتصال وسلوك المقاطعات التكنولوجية أثناء التشغيل الأولي. وقد يؤدي تخصيص هامش من موارد CPU يكفي فقط لتشغيل الآلة الحالية إلى تغيير غير ضروري للعتاد عند إضافة تنسيق منتج أو محور.
PROFINET IRT واتصالات المشغّلات
تتطلب الحركة المتزامنة وصول الأمر ليس بالقيمة الصحيحة فحسب، بل في توقيت قابل للتنبؤ أيضاً. ويُستخدم PROFINET IRT مع وحدات التحكم ومكوّنات الشبكة والمشغّلات المناسبة لاتصالات حركة حتمية التوقيت. لكن وجود «IRT» إلى جانب اسم الشبكة لا يكفي وحده. ويجب التحقق في مشروع TIA Portal من طوبولوجيا الشبكة، وزمن الدورة الذي تدعمه الأجهزة، وتصميم نطاق التزامن، واختيار محوّل الشبكة، وحركة البيانات المشتركة على الشبكة. ولا ينبغي افتراض الحصول على السلوك الفيزيائي نفسه باستخدام شبكة Ethernet مكتبية قياسية.
يُعد مسار الكابلات والتدريع والربط متساوي الجهد وجودة الموصلات جزءاً من جودة الحركة أيضاً. وقد تظهر أخطاء الاتصال المتقطّعة على شكل توقفات عشوائية أثناء الإنتاج أو فقدان تزامن المحاور. ويجب إظهار تشخيصات محوّلات الشبكة القابلة للإدارة وإحصاءات المنافذ وتشخيصات أجهزة PROFINET ضمن إنذارات HMI، وعدم الاكتفاء برسالة عامة مثل «عطل في المشغّل».
SINAMICS S210: نهج منظومي لمحور مؤازر ديناميكي
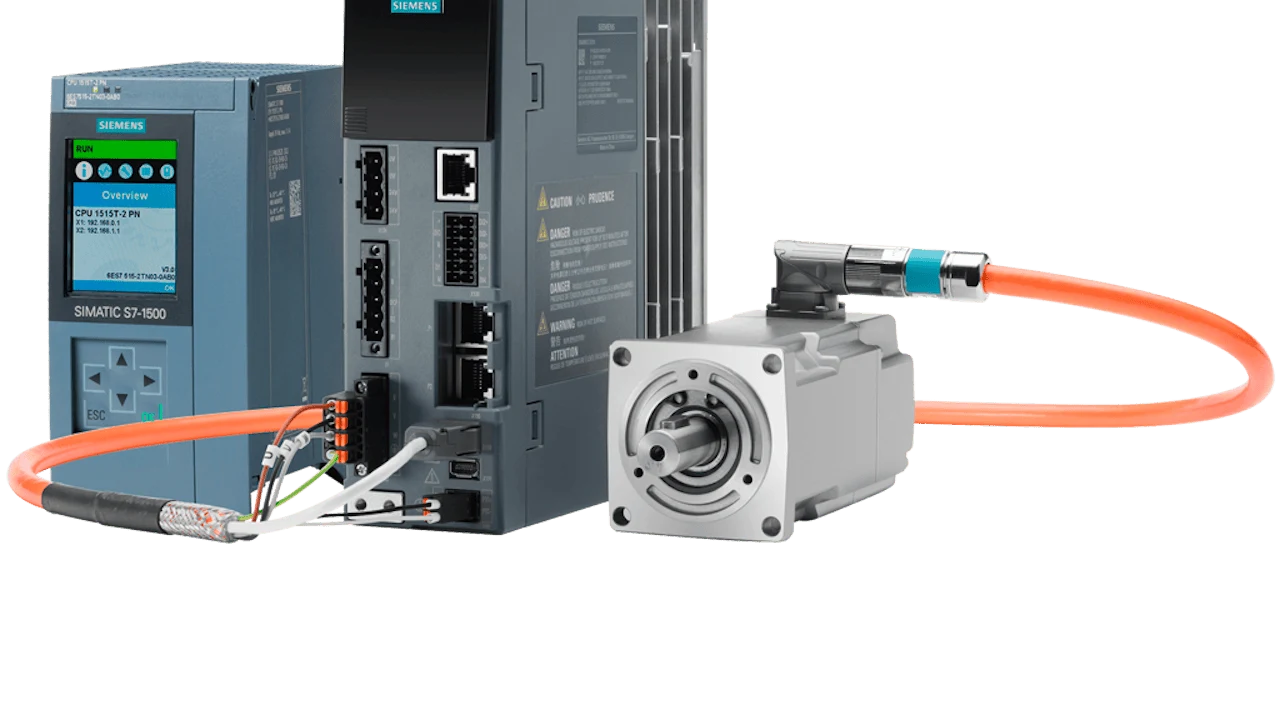
تصف صفحة المنتج الرسمية الحالية من Siemens نظام SINAMICS S210 بأنه نظام مشغّل مؤازر لتطبيقات الحركة المعقّدة والديناميكية في نطاق قدرة من 0,1 kW إلى 7 kW. ويمكن توصيله بنظام تحكم SIMATIC عبر PROFINET IRT؛ ووفقاً لمعلومات V6.3 الحالية، يتوفر أيضاً خيار EtherNet/IP في التكوينات المدعومة. ويجب مواءمة فئة القدرة وجهد التغذية وعائلة المحرك وخيار الاتصال بالاستناد إلى رمز الطلب الكامل؛ ولا ينبغي افتراض أن جميع خصائص العائلة متوفرة في كل طراز.
يمكن تقييم خيارات المحركات SIMOTICS S-1FK2 أو S-1FT2 أو S-1FS2 ذات التصميم الصحي مع S210. ويبسّط نهج التوصيل بكابل واحد OCC توصيلات القدرة والمشفّر باستخدام مكوّنات النظام المناسبة. لكن هذه السهولة لا تلغي متطلبات طول الكابل وفئة الكابل المتحرك واتجاه الموصل وخط الفرملة وقواعد EMC. وينبغي اختيار الكابل والمحرك بوصفهما جزأين من نظام المؤازرة المعتمد، لا بوصفهما مجرد ملحقات للمشغّل.
Safety Integrated: قائمة الخصائص ليست وظيفة سلامة
توفر عائلة منتجات SINAMICS S210 وظائف متنوعة من Safety Integrated لفصل العزم الآمن (STO) والتوقف الآمن ومراقبة الحركة الآمنة. وتوضح Siemens صراحةً أن بعض الوظائف الموسّعة تُفعَّل بترخيص اختياري. ووجود وظيفة ضمن عائلة المنتجات لا يعني أن الآلة تحقق تلقائياً PL e أو SIL 3. بل تُقيَّم المخاطر والمستشعرات وF-CPU واتصالات PROFIsafe ومعلمات المشغّل والفرملة والتوقف الميكانيكي معاً.
على سبيل المثال، تهدف STO إلى منع المحرك من توليد العزم بأمان؛ لكنها لا تثبّت الحمل الرأسي ميكانيكياً ولا توقف الكتلة الدوّارة بمنحنى تباطؤ متحكَّم فيه. وإذا كانت السرعة المحدودة بأمان (SLS) مطلوبة، فيجب تحديد مصدر معلومات السرعة والاستجابة عند تجاوز الحد والعلاقة بالباب الواقي. ويجب ألا يقتصر اختبار القبول على الضغط على زر السلامة ومشاهدة توقف المحرك؛ بل ينبغي أيضاً اختبار حالة العطل المفرد وفقدان التغذية الراجعة وإعادة التشغيل وزمن التوقف.
وائم محرك SIMOTICS مع القصور الذاتي للحمل والمنظومة الميكانيكية
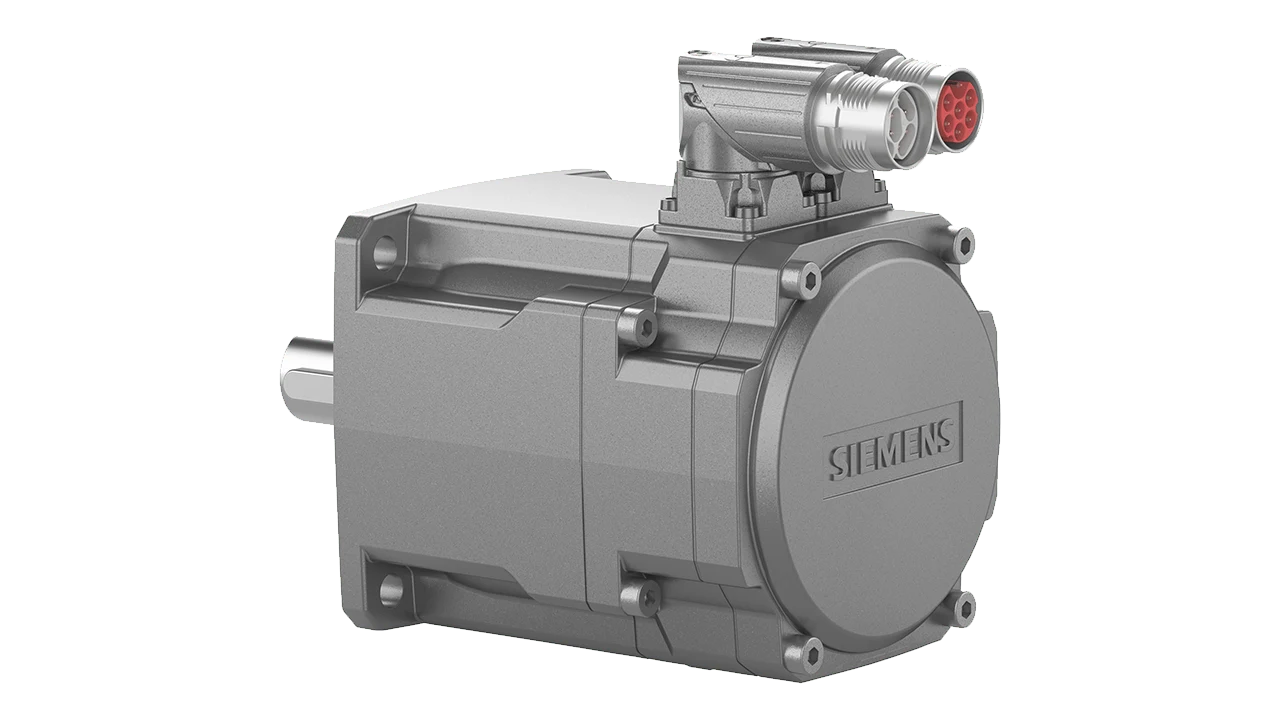
يُطرح SIMOTICS S-1FK2 بوصفه محركاً مؤازراً مدمجاً وديناميكياً، بينما يُوجَّه S-1FT2 للتطبيقات التي تتطلب نطاقاً أوسع من خيارات العزم والقصور الذاتي. وتدعم مجموعة Siemens الحالية مواءمة الحمل والمحرك بفئات قصور ذاتي منخفضة ومتوسطة وعالية. وقد يوفر القصور الذاتي المنخفض للدوّار ميزة للتسارع السريع؛ بينما قد يحسّن القصور الذاتي الأعلى للدوّار الاستقرار في آلية ذات قصور ذاتي متغيّر أو كبير للحمل. وليس «المحرك الأسرع» دائماً هو المحرك الأنسب.
عند تحديد حجم المحرك، تُراجَع القيمة الفعالة للعزم RMS وعزم الذروة والسرعة القصوى والثابت الزمني الحراري ودرجة الحرارة المحيطة والارتفاع عن سطح البحر وطريقة التركيب ومتطلبات الفرملة. وعند إضافة مخفّض سرعة، تُدرَج في حسابات النظام نسبة التخفيض والكفاءة والخلوص وسرعة الدخل المسموح بها وأحمال محامل الخرج. واستبانة المشفّر والدقة الميكانيكية قيمتان منفصلتان. ويجب التحقق من النموذج الحراري باستخدام بيانات المحرك في المشغّل ودورة العملية الفعلية؛ مع تدقيق خاص في ظروف التبريد للمحاور التي تتطلب عزماً مرتفعاً عند سرعة منخفضة لفترات طويلة.
الكامة الإلكترونية والتزامن والحركيات
ينشئ التعشيق الإلكتروني علاقة ذات نسبة ثابتة بين المحور التابع وموضع المحور الرئيسي. أما الكامة الإلكترونية فتحدّد هذه العلاقة بمنحنى يتغيّر وفقاً لدورة المنتج. ومن أمثلتها النموذجية المنشار الطائر والسكين الدوّار وتصحيح علامة الطباعة وآليات التعبئة والتغطية والتغليف. وعند إعداد منحنى الكامة، لا يُفحَص الموضع الهندسي وحده، بل استمرارية السرعة والتسارع أيضاً؛ إذ قد تزيد الانتقالات الحادة عزم المشغّل والاهتزاز الميكانيكي.
يحوّل كائن الحركيات الهدف المحدّد بالإحداثيات الديكارتية إلى حركة لعدة مفاصل أو محاور خطية. ويُتحقَّق من نوع الحركيات المستخدم وحيّز العمل وحدود المحاور والسلوك عند حالات التفرّد وفقاً لإصدار التقنية في T-CPU المختارة. ولا يعني ظهور النموذج الرقمي بصورة صحيحة اكتمال المعايرة الميكانيكية. بل تُقاس نقطة مركز الأداة ونقاط الصفر والإزاحات الميكانيكية وإحداثيات قطعة العمل الفعلية، ثم تُدخَل إلى النظام.
TIA Portal والمراقبة والتشغيل الأولي الافتراضي
تسهّل الأعمال الهندسية لوحدة التحكم والمشغّل والكائنات التكنولوجية ضمن مشروع TIA Portal واحد إدارة أسماء الأجهزة وبرقيات الاتصال ومعلمات المحاور والتشخيصات في سياق مشترك. ويمكن استخدام وظائف المراقبة والتتبّع لمقارنة الموضع المطلوب والموضع الفعلي والسرعة والعزم وخطأ التتبّع على المحور الزمني نفسه. ويجب حفظ نتيجة التتبّع كرسم بياني وإرفاقها بسجل القبول، مع وصفة التشغيل والحمل وإصدار البرمجيات وظروف أخذ العينات المستخدمة.
يمكن استخدام S7-PLCSIM Advanced لاختبار سلوك وحدات تحكم SIMATIC المدعومة دون CPU فعلية، وربطها بسيناريوهات أوسع للتشغيل التجريبي الافتراضي. كما تدعم أدوات DriveSim إدراج سلسلة منظومة القيادة ضمن محاكاة الآلة. تساعد المحاكاة على اكتشاف التصادمات الميكانيكية وأخطاء التسلسل مبكراً؛ لكنها لا تحل محل التحقق من السلوك الحراري للمحرك الفعلي، أو التوافق الكهرومغناطيسي EMC للكابلات، أو قدرة تثبيت المكابح، أو قياسات السلامة في الموقع. لذلك يجب تحديد نطاق FAT الافتراضي ونطاق SAT الفعلي كلٌّ على حدة.
قرار دورة الحياة لأنظمة SIMOTION المركّبة
SIMOTION هو نظام من Siemens يُستخدم منذ سنوات طويلة في آلات الإنتاج ذات المهام الحركية المكثفة. يوضح بيان دورة الحياة الحالي من Siemens أن نظام SIMOTION متاح حتى 2026؛ وأنه يُخطط لإتاحة منتجات SIMOTION D كقطع غيار حتى 2035 بعد الإعلان عن إخراجها تدريجياً من مجموعة المنتجات، وأن الحل البديل الأحدث هو SIMATIC T-CPU. لا تعني هذه المعلومات ضرورة استبدال كل آلة SIMOTION قيد التشغيل فوراً. بل يجب تقييم قطع الغيار والأدوات البرمجية والخبرات ومخاطر الإنتاج معاً.
لا يقتصر مشروع التحويل على مطابقة رموز الأجهزة. بل تُعدّ قائمة حصر للكائنات التكنولوجية ومكتبات المستخدم والمزامنة وجداول الكامات وبرقيات الاتصال بوحدات القيادة وبرنامج السلامة ووسوم HMI وروابط الأنظمة العليا. وتُسجّل بيانات التتبع والدورة المرجعية على الآلة الحالية. ثم يُقارَن مشروع T-CPU الجديد بهذه البيانات المرجعية باستخدام وصفات المنتجات نفسها. وتنطوي عملية «الترحيل المطابق» التي لم تُجرَّب ضمن فترة الصيانة المخططة على مخاطر للإنتاج.
تسلسل التشغيل التجريبي
- تحقّق من المنظومة الميكانيكية: تُفحص حرية الحركة والاتجاه ونسبة تخفيض علبة التروس والمكابح وحدود الحركة والانحشار الميكانيكي.
- استكمل إجراءات السلامة الكهربائية: تُجرى القياسات الخاصة بالتغذية الكهربائية والحماية والتأريض والتدريع وكابلات المحرك والمشفّر.
- شغّل محوراً منفرداً: تُختبر بيانات المحرك والاتجاه والمشفّر والتشغيل بسرعة منخفضة وسلوك التوقف الاضطراري.
- اضبط حلقات التحكم: تُضبط وحدة التحكم باستخدام حمل مناسب؛ ويُحلَّل الاهتزاز وخطأ التتبع من خلال تسجيلات التتبع.
- أضف تنسيق الحركة: تُشغَّل المحاور المتزامنة والكامات والمنظومات الكينماتيكية تجريبياً بمستويات ديناميكية منخفضة.
- تحقّق من وظائف السلامة: تُوثَّق وظائف السلامة في سجل اختبار منفصل لكل وضع تشغيل وحالة عطل.
- أجرِ اختبار القبول باستخدام المنتج: تُختبر المنتجات الخفيفة والاسمية والثقيلة مع الآلة في حالتي البرودة والسخونة وعند أعلى معدل إنتاج.
البيانات المطلوبة لعرض السعر والتصميم
- قائمة المحاور والرسومات الميكانيكية ومسافات الحركة ومخطط الدورة الفعلي
- كتلة الحمل وعزم قصوره الذاتي والقوى الخارجية والاحتكاك وبيانات المحور الرأسي والموازنة
- السرعة الاسمية/القصوى والتسارع وعزم RMS/العزم الأقصى وأهداف الدقة
- مهام المحور المنفرد أو المحاور المتزامنة أو الكامة الإلكترونية أو علامة الطباعة أو المنظومات الكينماتيكية
- توزيع وحدات التحكم وفئة أداء CPU وحساب الموارد التكنولوجية وهامش التوسّع
- خيارات وحدات القيادة SINAMICS ومحركات SIMOTICS والمشفّرات والمكابح وعلب تخفيض السرعة والكابلات
- طوبولوجيا PROFINET وزمن الدورة المستهدف ومتطلبات IRT ومزامنة الوقت
- تقييم المخاطر ووظائف الحركة الآمنة ومستوى PL/SIL المستهدف وأزمنة التوقف
- التوافق بين TIA Portal والبرامج الثابتة لوحدة CPU والإصدار التكنولوجي وبرمجيات وحدة القيادة
- متطلبات المحاكاة وFAT/SAT وتسجيلات التتبع والنسخ الاحتياطي وتوقعات دورة الحياة
لا يتحقق نجاح نظام التحكم بالحركة من سرعة منتج واحد، بل من اختيار النموذج الميكانيكي ووحدة التحكم ووحدة القيادة والمحرك والاتصالات والسلامة وفق المتطلبات نفسها. توفر مجموعة منتجات Siemens بنية واسعة تمتد من التموضع البسيط إلى المنظومات الكينماتيكية متعددة المحاور. وتتمثل المهمة الهندسية لشركة Oskon في تحديد الأحجام والقدرات المناسبة من هذه المجموعة لكل محور، والتحقق من مشروع TIA Portal باستخدام المنظومة الميكانيكية في الموقع، وتحويل هدف زمن الدورة إلى سجلات قبول قابلة للقياس.
مصادر Siemens الرسمية
- Siemens — SIMATIC Motion Control والأعمال الهندسية في TIA Portal
- Siemens — دليل اختيار وحدات تحكم SIMATIC وبُنى T-CPU
- Siemens — نظرة عامة على التحكم بالحركة S7-1500/S7-1500T، الإصدار V10.0، STEP 7 V21
- Siemens — نظام القيادة المؤازرة SINAMICS S210
- Siemens — المحركات المؤازرة SIMOTICS S-1FK2 وS-1FT2
- Siemens — دورة حياة منتجات SIMOTION والانتقال إلى SIMATIC T-CPU
- Siemens — وحدة التحكم الافتراضية S7-PLCSIM Advanced