نظام المناولة أكثر من مجرد محاور تنقل قطعة من النقطة A إلى النقطة B. فالكتلة المتحركة، وحيّز العمل، وزمن الدورة، والقابض، وسلسلة توجيه الكابلات والخراطيم، والمحرك، ووحدة القيادة، والتحكم، وهيكل الماكينة، كلها عناصر ضمن سلسلة أداء واحدة. توفر مجموعة الأنظمة الديكارتية الحالية من Festo منصات جاهزة للتركيب، بدءاً من الحركة أحادية المحور وصولاً إلى حلول القنطرة الخطية ثنائية الأبعاد وبُنى القنطرة ثلاثية الأبعاد. أُعدّ هذا الدليل لاختيار البنية الحركية المناسبة، وتحديد حدود النظام بوضوح وواقعية، ووضع اختبار قبول قابل للتنفيذ منذ مرحلة عرض السعر.
حدّد مهمة الحركة أولاً، ثم نوع الروبوت
غالباً ما يؤدي بدء الاختيار باسم المنتج إلى نظام أكثر تعقيداً من اللازم. يجب أولاً تحديد موضعي بداية حركة القطعة ونهايتها، والنقاط الوسيطة التي يجب أن تمر بها، واتجاهها، والأحياز المحظورة. إذا كان النقل في اتجاه واحد كافياً، فإن إضافة محور ثانٍ أو ثالث تزيد التكلفة والكتلة المتحركة ومتطلبات الصيانة. عند تنفيذ الالتقاط والوضع ضمن مستوى رأسي، تُدرس القنطرة الخطية ثنائية المحور؛ أما عند الحاجة إلى الوصول إلى نقاط X-Y مختلفة وارتفاعات متعددة ضمن مساحة أفقية، فتُدرس القنطرة ثلاثية الأبعاد.
ترتبط محاور الأنظمة الديكارتية مباشرةً بإحداثيات الماكينة. وقد تُسهّل هذه الخاصية البرمجة وتقدير حيّز العمل. في المقابل، قد تتطلب المهام التي تغيّر اتجاه القطعة باستمرار، أو تتبع مساراً منحنياً حول العوائق، أو تصل بزاوية إلى محطات متباينة، محاور دورانية إضافية أو بُنى حركية أخرى للروبوت. الحل الصحيح ليس زيادة عدد المحاور، بل تحديد درجات الحرية التي تتطلبها العملية بدقة.
اختلاف مهام البُنى 1D و2D و3D
| البنية | الحركة الأساسية | المهمة النموذجية | العامل الحاسم في الاختيار |
|---|---|---|---|
| نظام أحادي المحور | التموضع في اتجاه واحد | النقل بين المحطات، والدفع والسحب، والفهرسة | الشوط، واتجاه النقل، والكتلة المتحركة، وصلابة التثبيت |
| قنطرة خطية | حركة ثنائية الأبعاد في مستوى عمل رأسي | الالتقاط من الناقل، وتغذية الماكينة، والفرز | التوافق الديناميكي بين المحور الرئيسي الأفقي والمحور الرأسي |
| قنطرة ثلاثية الأبعاد | حركة حجمية في اتجاهات X وY وZ | الرص على منصات التحميل، وترتيب الصواني، وتغذية محطات متعددة | هندسة العارضة العرضية، والمزامنة، والترخيم، وحيّز الوصول |
تمثل الفئات الواردة في الجدول نقطة بداية. إذا كان للقابض محور دوران أو إمالة خاص به، فيُذكر إجمالي درجات الحرية بشكل منفصل. ويتطلب تتبّع حركة ناقل تحكماً مختلفاً عن الانتقال إلى نقاط ثابتة. كما أن التقاط القطع الموزعة عشوائياً باستخدام معالجة الصور يتطلب معايرة إحداثيات الكاميرا بالنسبة إلى إحداثيات الروبوت. يجب إدراج هذه الوظائف الإضافية للعملية في استمارة اختيار نظام المناولة.
YXCS: تنفيذ محور واحد بمفهوم النظام الجاهز
YXCS هو نظام أحادي المحور يُهيّأ للحركات الطويلة أحادية البعد. تصف صفحة المنتج الحالية لدى Festo هذا الحل بأنه بنية جاهزة للتركيب تشمل سلسلة توجيه الكابلات والخراطيم وحزمة مناسبة من المحرك ووحدة قيادة السيرفو. تحدد الوثيقة الفنية الحالية أقصى شوط عمل ضمن عائلة المنتجات بمقدار 3000 mm؛ ويُتحقق من الشوط الفعلي المتاح وفق مقاس المحور المختار، وملف الحركة الديناميكي، والتكوين. يُطرح النظام للتركيب الأفقي.
الخطأ الأساسي في عمليات النقل أحادية المحور هو تسجيل كتلة المنتج المنقول فقط. فالمنزلق المتحرك، والمهايئ، والقابض، ومجمّع الصمامات، والمستشعر، والمنتج، والجزء المتحرك من سلسلة توجيه الكابلات والخراطيم، كلها تدخل ضمن الكتلة الإجمالية. إذا كان مركز ثقل الحمولة بعيداً عن سطح المنزلق، فيجب التحقق من قدرة تحمّل العزم إلى جانب القوة. وفي الأشواط الطويلة، قد يكون لترخيم هيكل الماكينة واهتزازه تأثير أكبر من دقة المحور نفسه الواردة في الكتالوج.
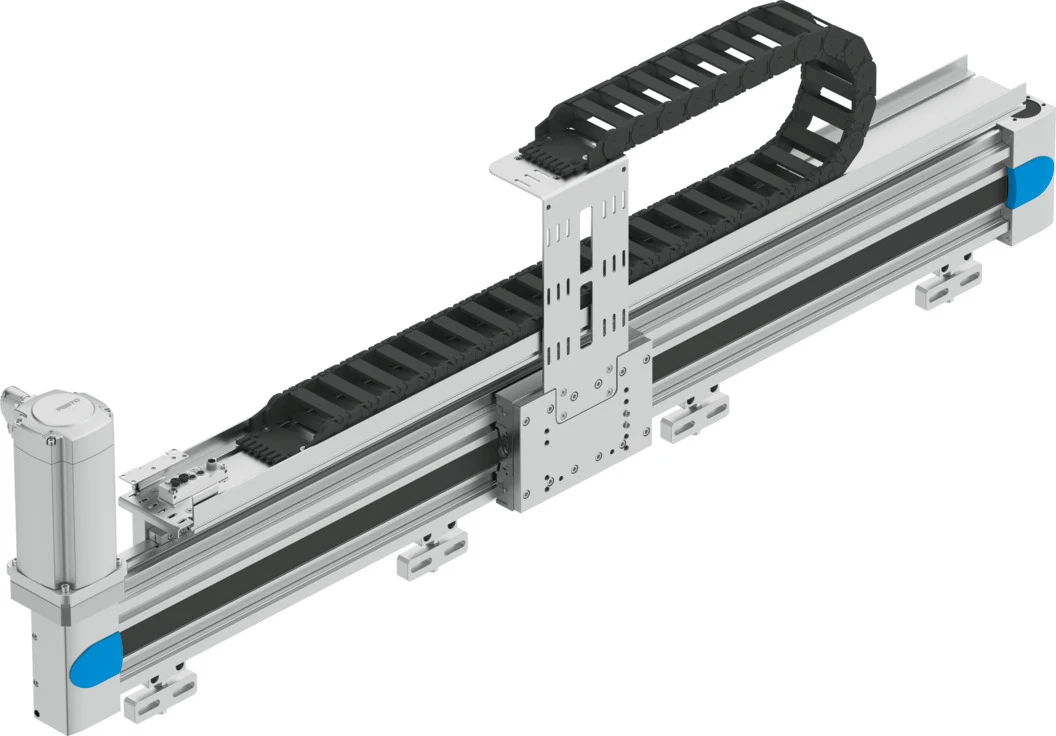
YXCL: حركة ثنائية الأبعاد في مستوى عمل رأسي
القنطرة الخطية YXCL هي بنية مناولة ثنائية الأبعاد تجمع المحورين الأفقي والرأسي ضمن بنية حركية تسلسلية. تبرز معلومات المنتج الحالية من Festo إمكانية تكييف الأشواط في اتجاهي Y وZ، وخيار المحور الرأسي الهوائي أو الكهربائي، وسلسلة توجيه الكابلات والخراطيم، وحزمة المحرك ووحدة قيادة السيرفو المناسبة. تشمل عائلة المنتجات خيارات أشواط طويلة تصل إلى 3000 mm في اتجاه Y؛ ولا يُفترض أن هذا الحد الأعلى ينطبق تلقائياً على جميع توليفات الحمولة والخصائص الديناميكية.
اختيار المحور الرأسي ليس مجرد مقارنة للسرعة. يجب تقييم انتقال المنتج إلى ارتفاعات وسيطة مختلفة، وإبقائه ممسوكاً عند انقطاع الطاقة، ودقة الاستقرار، وعدد الدورات، والبنية التحتية للهواء المضغوط معاً. قد يكون المحور Z الهوائي مناسباً للحركات السريعة ذات المواضع النهائية المحددة؛ بينما قد يوفر المحور Z الكهربائي ميزة المواضع الوسيطة المتعددة وملف الحركة القابل للبرمجة. ويجب اتخاذ القرار النهائي باستخدام تهيئة Handling Guide Online والوثيقة الفنية الحالية.
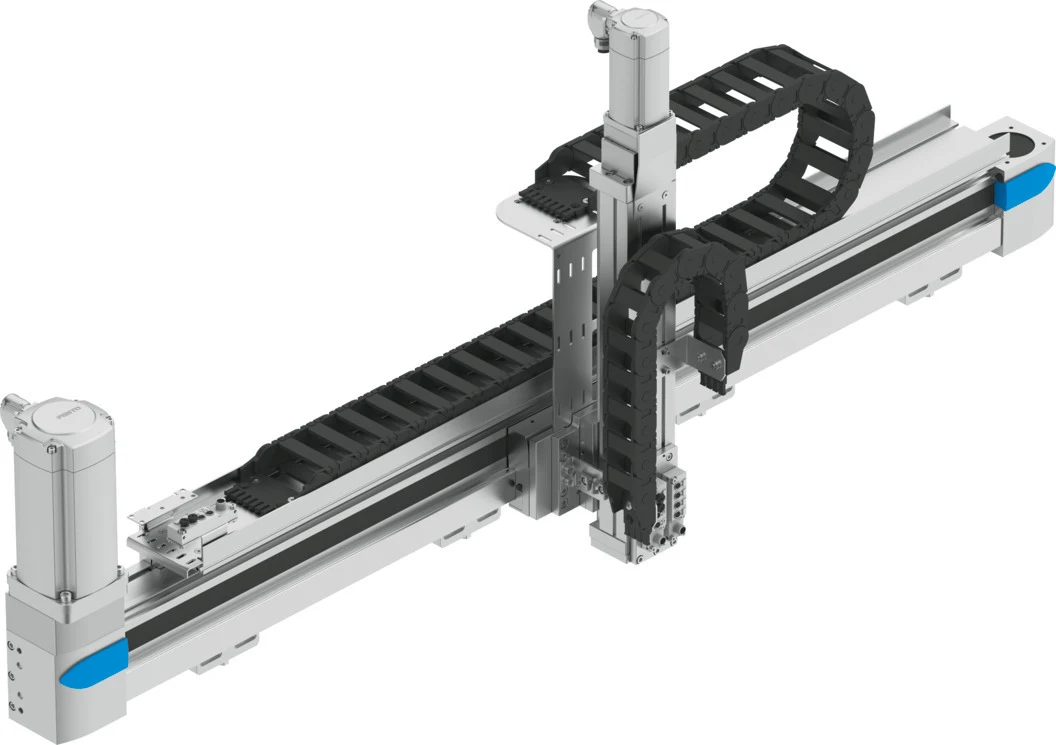
YXCR: حيّز عمل ثلاثي الأبعاد
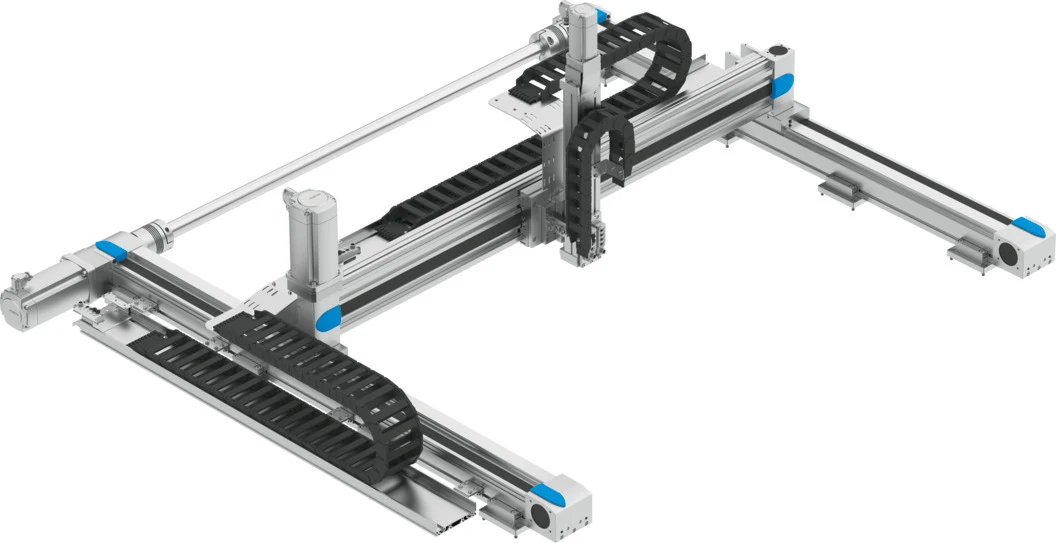
YXCR هي عائلة قناطر ثلاثية الأبعاد تجمع عدة وحدات محاور لتوفير الحركة في اتجاهات X وY وZ. وتشير صفحة Festo الحالية تحديداً إلى ملاءمتها للاستخدامات المتنوعة مع الأشواط الطويلة والحمولات العالية؛ وتضم العائلة تكوينات تصل إلى 3000 mm في اتجاه X. وتعرض الوثيقة الفنية المؤرخة في 2026 خيارات YXCR-B ذات التصميم الميكانيكي المختلف، إلى جانب YXCR، وتوضح توليفات المحاور كلّاً على حدة. لذلك لا ينبغي تحديد نوع العارضة أو الدليل الخطي أو المحور اعتماداً على صورة العائلة وحدها.
في النظام ثلاثي الأبعاد، تبرز أهمية توازي عوارض X، والكتلة التي يحملها المحور Y، وعزم المحور Z عند امتداده. وقد يزيد الشوط الطويل للمحور Z من التذبذب عند نقطة عمل القابض. إذا كان المطلوب وضعاً دقيقاً بعد حركة أفقية سريعة، فيجب قياس زمن الاستقرار، وليس السرعة القصوى فقط. ويُختار نظام القيادة مع مراعاة الشوط، والحمولة، والتسارع، وزمن الدورة، ونسبة التشغيل، والتأثير الديناميكي لحزمة الكابلات والخراطيم.
كيف ينبغي وصف حيّز العمل؟
لا يقتصر مدى وصول الروبوت على المسافة بين نقطتين. يجب رسم إحداثيات مواضع الالتقاط والوضع، والقيمتين الدنيا والعليا لارتفاع المنتج، واتجاه اقتراب الأداة، والعوائق، وحدود الناقل وتجهيزات التثبيت والأبواب. كما يُضاف الحيّز الذي يشغله جسم القابض وتوصيلات الطاقة إلى نموذج التصادم. وتُترك خلوصات للوصول إلى غطاء المحور وموصل المحرك وسلسلة الكابلات لأغراض الصيانة.
لا تُزاد سماحية الشوط بصورة عشوائية. فقد يزيد الشوط الإضافي حجم الماكينة، وتكلفة المحور، وزمن الحركة. وبدلاً من ذلك، تُحدَّد تفاوتات الإنتاج، ومتغيرات المنتج، وتغيير الأداة، وسماحية الضبط كبنود منفصلة. ويجب عدم الخلط بين الحدود البرمجية، والشوط الميكانيكي، ومسافة الأمان. ويُتحقق من مسافة التوقف الفعلية الناتجة بعد إيقاف الطوارئ من خلال تقييم المخاطر والقياس.
قسّم زمن الدورة بدقة
تتكون الدورة الكلية من مراحل الاستشعار، واتخاذ القرار، والإمساك، والتحقق من التفريغ أو القبض، والرفع، والحركة الأفقية، والوضع، والتحرير، والعودة. ومن المضلل استخدام الزمن النظري لحركة الروبوت بوصفه زمن الدورة الكلي. إذا كانت المحاور قادرة على الحركة في الوقت نفسه، فيجب أن يدعم تخطيط المسار وحيّز التصادم ذلك. وقد يكون التسارع والتباطؤ أكثر تأثيراً من السرعة القصوى في الحركات قصيرة المسافة.
إذا كان ملف الحمولة يشمل أكثر من منتج، فإن أثقل منتج يحدد حد السعة، بينما قد يحدد أخف منتج أحياناً حدود الضبط واستقرار القبض. ويمكن تقييم حركات الذهاب بحمولة والعودة من دون حمولة بشكل منفصل. ويُضاف معدل التدفق الوارد المتغير لخط الإنتاج، وسلوك الانتظار والتخزين المؤقت، إلى المحاكاة. وفي اختبار القبول، تُسجَّل الحالة الأسوأ، والتوزيع المئيني، وزمن استعادة التشغيل بعد التوقف، إلى جانب متوسط زمن الدورة.
الحمولة والعزم والصلابة الميكانيكية
لا تُستخدم قيمة «الحمولة الصافية» الواردة في الكتالوج بمفردها من دون حساب ديناميكي خاص بالتطبيق. فالكتلة الإجمالية المنقولة، والتسارع، واتجاه المحور، تحدد القوى المؤثرة في الأدلة الخطية. ويولّد بُعد القابض عن مركز المحور عزماً؛ ويزداد تأثير ذراع العزم عند امتداد المحور Z. كما يولّد تسارع عدة محاور في الوقت نفسه حالات تحميل مركّبة. يجب استخدام أداة التهيئة بهذه المدخلات، والتحقق إنشائياً من هيكل الماكينة بشكل منفصل.
قد تؤدي القاعدة غير الصلبة، أو أسطح الربط غير المتوازية، أو الإفراط في شد المثبتات، إلى إجهاد المحور وتآكله. وفي العوارض الطويلة، تُراعى نقاط الدعم، واستواء الأرضية، والتغيرات الحرارية. وعند الوضع الدقيق، لا يبيّن مشفّر المحرك إلا الموضع عند جانب القيادة؛ أما الانحراف المرن والخلوص عند طرف الأداة فيؤثران في نتيجة العملية. وعند الحاجة، يُتحقق من نقطة مركز الأداة بقياس مستقل.
صمّم القابض ونظام المناولة معاً
تعتمد موثوقية نقل القطع في نظام المناولة على موثوقية القابض. ويُحدَّد اختيار القابض وفق سطح القطعة، والمسامية، والزيت، ودرجة الحرارة، والتفاوتات، ومركز الثقل، ومساحة التلامس المسموح بها. عند استخدام التفريغ، يُضاف زمن إخلاء الهواء، والتسرب، وحجم الخراطيم، ومراقبة التفريغ إلى حساب الدورة. وعند استخدام قابض ميكانيكي، تُحدَّد هندسة الأصابع، وقوة القبض، وشوط الفتح، واستشعار وجود القطعة.
إذا نُقلت صمامات القابض ومولّد التفريغ إلى المحور المتحرك، فقد ينخفض حجم الخراطيم، لكن الكتلة المتحركة تزداد. وفي الترتيب المركزي، تنخفض الكتلة، بينما قد يزداد زمن الاستجابة وعدد الخطوط داخل سلسلة توجيه الكابلات والخراطيم. ويُحدَّد التوزيع الأنسب بناءً على الحساب الديناميكي وإمكانية الوصول للصيانة. ولا تُقيَّم طريقة منع سقوط القطعة عند انقطاع الطاقة بالاعتماد على قوة القبض العادية وحدها.
بنية المحرك ووحدة القيادة والتحكم
يمكن تهيئة أنظمة المناولة من Festo بحزمة مناسبة من المحرك ووحدة قيادة السيرفو. وتتمثل ميزة ذلك في دراسة المحور الميكانيكي، وتوافق القصور الذاتي للمحرك، والكابلات، ومعلمات وحدة القيادة معاً. ومع ذلك، يجب التحقق من جهد التغذية، والطاقة المسترجعة، ومقاومة الكبح، ودرجة حرارة لوحة التحكم، والشبكة الميدانية، ووظائف السلامة، وفق متطلبات كل مشروع. وإذا كان سيُستخدم محرك من جهة خارجية، فيجب تقييم التكييف الميكانيكي، والقصور الذاتي، والقارنة، والتغذية الراجعة، ونطاق الضمان بوضوح.
يجب أن يشمل تبادل إشارات المصافحة بين PLC ووحدة تحكم الروبوت حالات التشغيل التلقائي، والتشغيل اليدوي، والإرجاع المرجعي، والجاهزية، والحركة، والوصول إلى الهدف، والخطأ. وتُقيَّد بيانات وصفات التشغيل، ويُمنع التحرك إلى إحداثيات غير صالحة. وعند إعادة التشغيل، يُتحقق من حالة القطعة والمحاور. وإذا استُخدمت معالجة الصور أو تتبّع الناقل، فتُضاف المزامنة الزمنية، وتأخر إشارة التحفيز، وتحويل الإحداثيات إلى اختبار القبول.
سلسلة توجيه الكابلات والخراطيم والتوصيلات الميدانية
وجود سلسلة لتوجيه الكابلات والخراطيم في النظام الجاهز لا يعني أن كل كابل أو خرطوم يُضاف إليها مناسب تلقائياً. يجب التحقق من نسبة الامتلاء، والحد الأدنى لنصف قطر الانحناء، والملاءمة للاستخدام المتحرك، والفواصل، ونقاط التثبيت. وتُرتَّب خطوط القدرة، والمشفّر، والمستشعرات، والهواء المضغوط وفق تعليمات الشركة المصنّعة. ويجب ألا يتعرض الكابل لحمل شد عند مخرج السلسلة؛ ويُضبط طوله بحيث لا يتعرض للشد ولا يتكدس على امتداد الشوط بأكمله.
في الحركات ثلاثية الأبعاد، قد تنتقل الخطوط التي تحملها إحدى السلاسل إلى سلسلة متحركة ثانية. ويُفحص الانحناء والالتواء عند نقطة الانتقال بعناية خاصة. فسحق خطوط التفريغ والهواء المضغوط لا يقلل التدفق فحسب، بل قد يؤثر أيضاً في موثوقية الإمساك. ويشمل الفحص الدوري حلقات السلسلة، والفواصل، والغلاف الخارجي للكابلات، واحتكاك الخراطيم، وتثبيت الموصلات.
التهيئة باستخدام Handling Guide Online
تضع Festo أداة Handling Guide Online في صميم عملية تصميم النظام وطلبه ضمن صفحات المناولة الحالية. وتساعد الأداة على إنشاء توليفة صالحة من المحور والمحرك ووحدة القيادة انطلاقاً من مدخلات البنية الحركية، وحيّز العمل، والحمولة، والخصائص الديناميكية. ويمكن ربط بيانات CAD والمعلومات الخاصة بالتكوين بالتهيئة. لكن هذه السهولة لا تصحح مدخلات العملية الخاطئة أو الناقصة؛ فدقة نتيجة الأداة تتوقف على دقة ملف الحمولة المُدخل.
يجب حفظ مخرجات التهيئة في ملف المشروع مع معلومات الإصدار والتاريخ. وأي تغيير لاحق في كتلة الماسك أو الشوط أو الدورة أو اتجاه التركيب يستلزم إعادة الحساب. تُطابق التهيئة المستخدمة في عرض السعر مع التهيئة المطلوبة والتي وُضعت في الخدمة. كما تُتتبَّع الملحقات والمستشعرات والكابلات وعناصر التثبيت ضمن قائمة المواد.
تصميم السلامة وترتيبات الحماية
كون الروبوت ديكارتيّاً لا يجعله آمناً بطبيعته. تُدرس الكتلة والسرعة ونقاط الانحشار والأحمال الساقطة والمناطق التي يمكن الوصول إليها ضمن تقييم المخاطر. وتُصمَّم تدابير مثل سياج الحماية وقفل الباب والستارة الضوئية والسرعة الآمنة أو الفصل الآمن لعزم الدوران وفقاً لمستوى الأداء المطلوب. تُقاس مدة التوقف للتحقق من مسافة جهاز الحماية. كما يُؤمَّن بشكل مستقل سلوك المحور الرأسي والقطعة المنقولة عند انقطاع الطاقة.
تُحدَّد متطلبات السرعة المخفَّضة والتشغيل بالضغط المستمر وخط الرؤية والتحكم المحلي في الوضع اليدوي بحسب المنشأة. ولا يُعتمد على الإيقاف البرمجي وحده لإتاحة الوصول لأعمال الصيانة؛ بل يجب عزل مصادر الطاقة وتفريغ الطاقة المخزَّنة. ويجب أن يتضمن إجراء إعادة توصيل الطاقة مساراً آمناً لاستعادة التشغيل عند فقدان مرجع المحور.
القيم المطلوب قياسها في اختبار القبول
- زمن دورة الالتقاط والوضع الفعلي باستخدام أخف منتج والمنتج ذي الوزن الاسمي وأثقل منتج
- دقة التموضع وقابلية التكرار وزمن الاستقرار عند مركز الأداة
- حركة الكابلات والخراطيم وضجيج سلسلة حاملة الكابلات والاحتكاك على امتداد الشوط الكامل
- اهتزاز الهيكل وانحراف العارضة الطويلة والسلوك الميكانيكي في اتجاهات الحركة المختلفة
- سيناريوهات التحقق من الإمساك وغياب القطعة ووجود قطعتين وفقدان القبض
- التوقف عند فتح الباب أو الإيقاف الطارئ أو انقطاع الطاقة أو حدوث خطأ في الاتصال
- خطوات الإرجاع إلى الموضع المرجعي وتغيير وصفة التشغيل والاستعادة اليدوية وإعادة التشغيل
- درجة الحرارة وسجل الأخطاء وتوزيع أزمنة الدورات خلال وردية العمل
خطة الصيانة وقطع الغيار
يشمل الفحص الدوري مراجعة نظام الإدارة بالسير أو باللولب، وحالة تشحيم الأدلة الخطية، ومسامير الربط، ومستشعرات الموضع المرجعي، وكابلات المحرك، وسلسلة حاملة الكابلات. وقد تشير اتجاهات الضجيج وتيار المحرك وخطأ التتبع وزمن الدورة إلى التآكل الميكانيكي في مرحلة مبكرة. وعند ظهور مشكلة، تُفحص الخلوصات الميكانيكية والاحتكاك والمحاذاة وتغيّر الحمل بدلاً من زيادة معاملات كسب التحكم عشوائياً.
لا تُستخدم في قائمة قطع الغيار أوصاف عامة فقط مثل «محرك المحور X»؛ بل يُسجَّل رقم المنتج الكامل ونسبة التروس والفرملة والمشفّر والكابل وارتباطها بالتهيئة. وتُحفَظ نسخ احتياطية من معلمات وحدة القيادة وبرنامج الروبوت وتحويلات الإحداثيات وتقرير التحقق من السلامة. تُراجَع دورة حياة المنتج على صفحة Festo الرسمية قبل الطلب؛ ولا يُقدَّم مكوّن وارد في كتيّب قديم على أنه حل حالي.
بيانات المشروع المطلوبة لإعداد عرض السعر
- إحداثيات X-Y-Z للمحطات وارتفاع المنتج ومسافات الاقتراب المطلوبة
- إجمالي الكتلة المتحركة، بما يشمل المنتج والماسك والمهايئ والصمام والتوصيلات المتحركة
- مركز الثقل والقوى الخارجية والعزوم واتجاه الماسك
- تسلسل الحركة والمحاور المتزامنة وزمن الدورة المستهدف وفترات الانتظار ونسبة التشغيل
- سماحية التموضع وقابلية التكرار وزمن الاستقرار وطريقة قياس العملية
- أسطح تثبيت الهيكل والانحراف المسموح به والاهتزاز والظروف البيئية
- نوع الماسك واستشعار القطعة واستهلاك التفريغ أو الهواء المضغوط وتدبير منع السقوط
- PLC والشبكة الميدانية وتغذية لوحة التحكم ووظائف السلامة وواجهة المستخدم
- قائمة الكابلات والخراطيم والخطوط التي ستُضاف إلى سلسلة حاملة الكابلات وإمكانية الوصول للصيانة
- مدة القبول وأنواع المنتجات ونطاق التدريب والوثائق وقطع الغيار
نظام المناولة الجيد ليس النظام الذي يضم أكبر عدد من المحاور أو يحقق أعلى سرعة مذكورة في الكتالوج، بل الذي يُنجز المسار الذي تتطلبه العملية بأبسط بنية قابلة للتحقق. تُعدّ YXCS للمهام أحادية البعد، وYXCL للمهام ثنائية البعد في المستوى الرأسي، وYXCR للمهام ثلاثية الأبعاد منصات Festo الحالية. تقيّم Oskon هذه المنصات بالاستناد إلى بيانات حيز العمل والحمل المتحرك الفعلي والماسك والهيكل والتحكم والسلامة؛ وتحدّد التهيئة النهائية باستخدام أداة Festo الحالية ووثائق المنتج الكاملة.
مصادر Festo الرسمية
- Festo — أنظمة المناولة والروبوتات الصناعية
- Festo — نظام YXCS أحادي المحور
- Festo — بوابة روبوتية خطية YXCL
- Festo — بوابة روبوتية ثلاثية الأبعاد YXCR
- Festo — الوثائق الفنية لنظام YXCS (2025/01)
- Festo — الوثائق الفنية لنظام YXCL/YXML (2026/02)
- Festo — الوثائق الفنية لنظام YXCR/YXMR (2026/02)