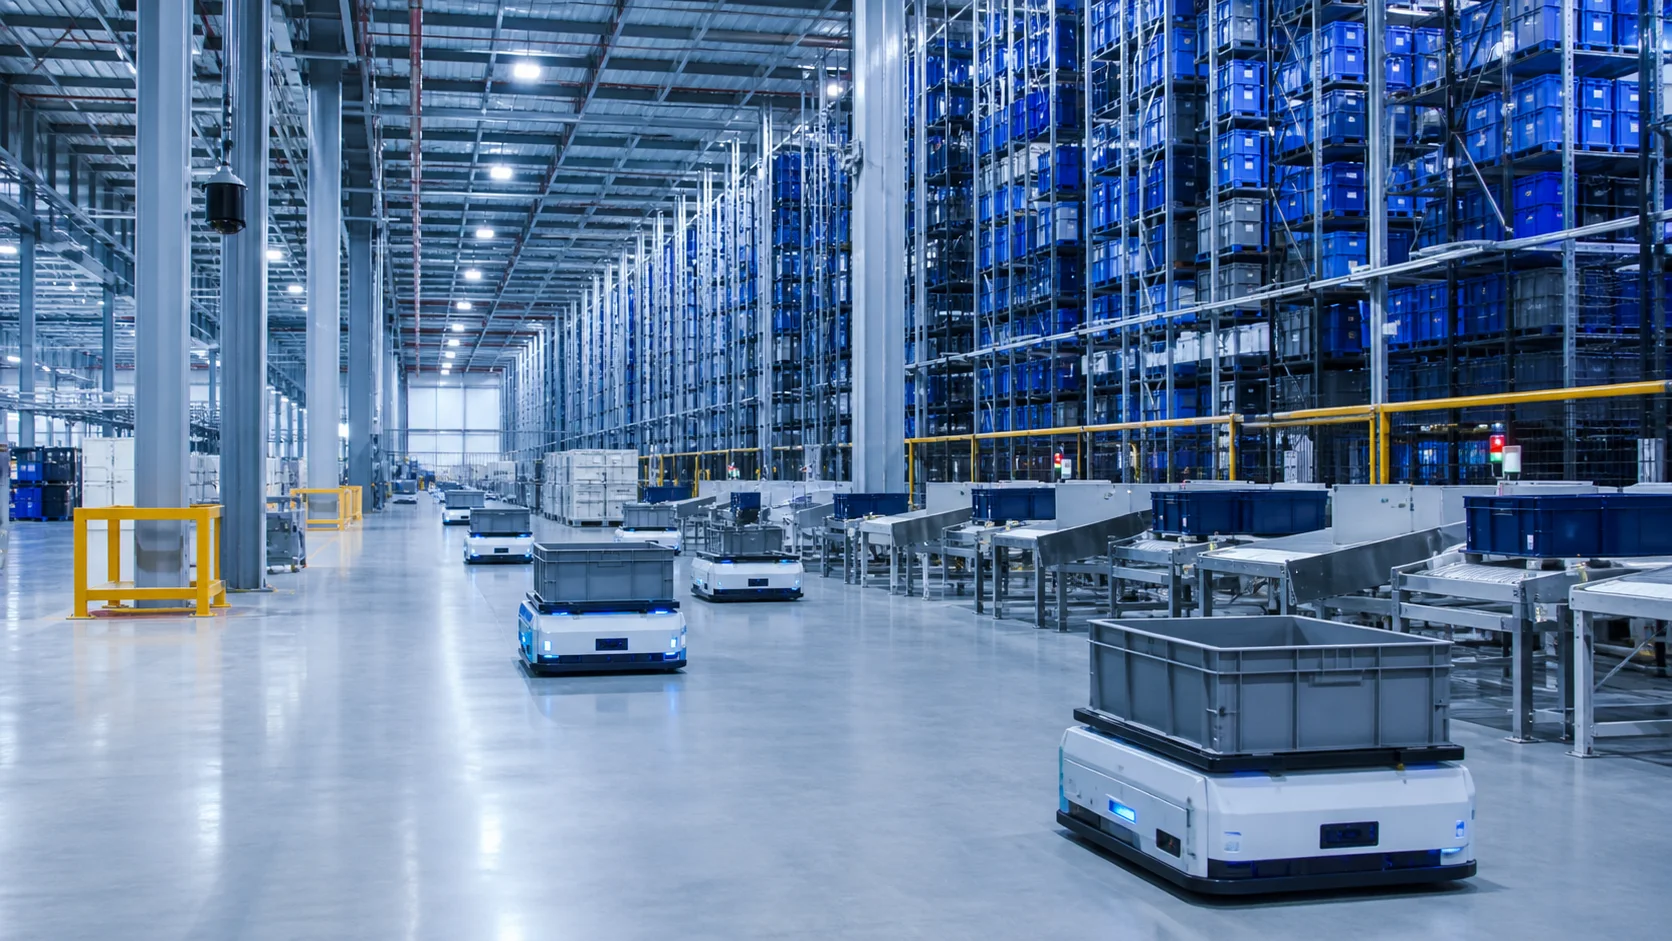
الوقت الضائع في المشي
ينبغي ألّا يُهدر معظم وقت الالتقاط في المشي بين الرفوف.
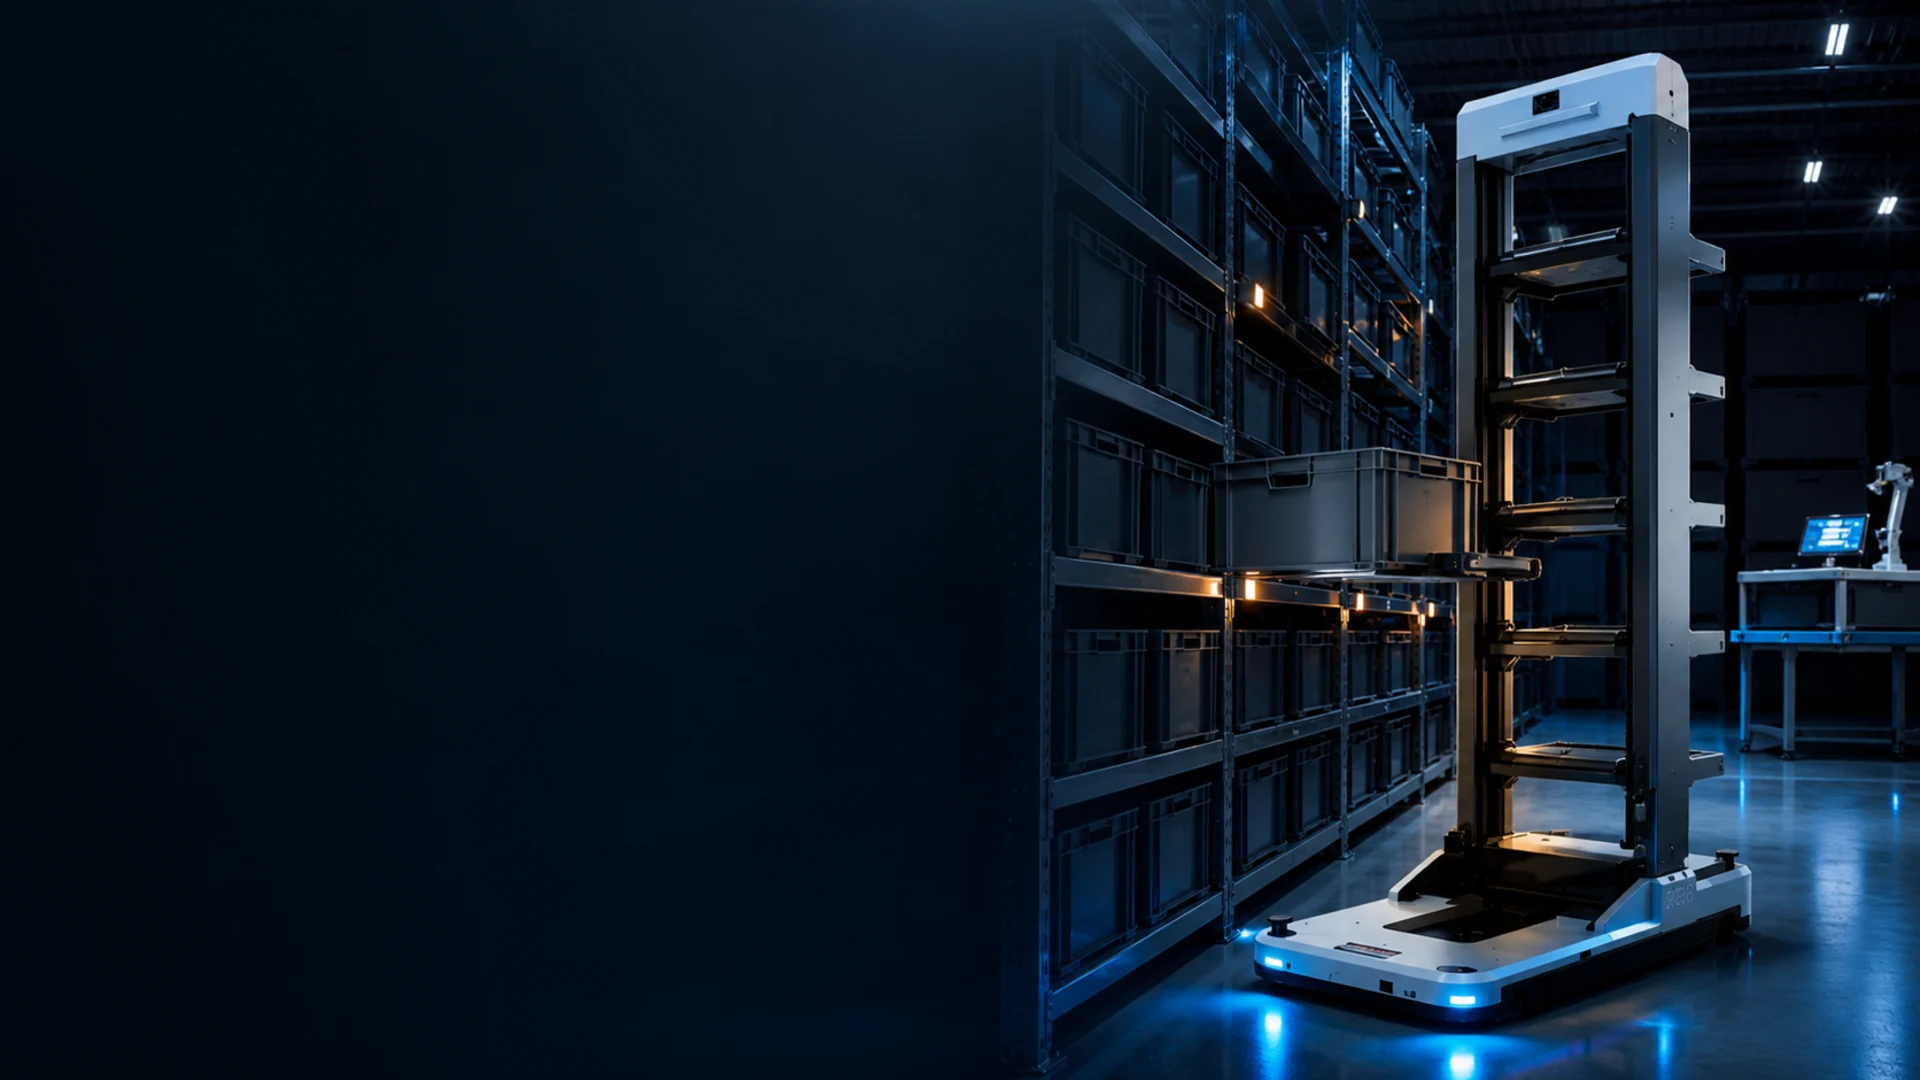
تزيد CTU من كثافة عمليات الالتقاط عبر مناولة صناديق متعددة في المهمة نفسها، بفضل وحدة التخزين الرأسية وآلية التحميل التلقائي.
اطّلع على المزيد
ينبغي ألّا يُهدر معظم وقت الالتقاط في المشي بين الرفوف.
ينبغي ألّا تُترك المساحة الرأسية دون استغلال على حساب عرض الممرات.
يجب التحقق عبر النظام من وصول الصندوق الصحيح إلى المحطة الصحيحة.
تلتقط CTU الصندوق المستهدف من خانة الرف، وتجمع الصناديق في وحدة التخزين الرأسية المدمجة في هيكلها، وتنقل عدة صناديق إلى محطة الالتقاط في جولة واحدة.
تشترك طرازات CTU في منطق تنفيذ المهام، وتختلف بحسب عدد خانات التخزين وارتفاع الوصول وعرض الممر ومقاسات حاويات التخزين.
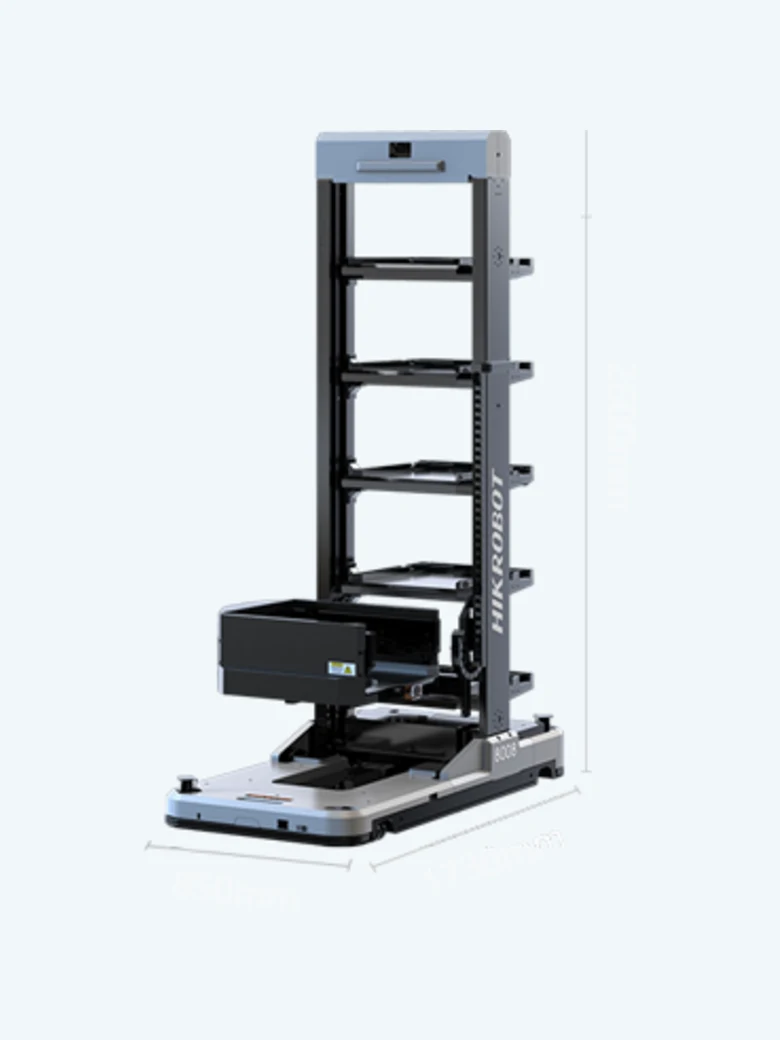
يعمل بهيكله المدمج في مناطق الرفوف المنخفضة ومناطق الالتقاط عالية الكثافة.
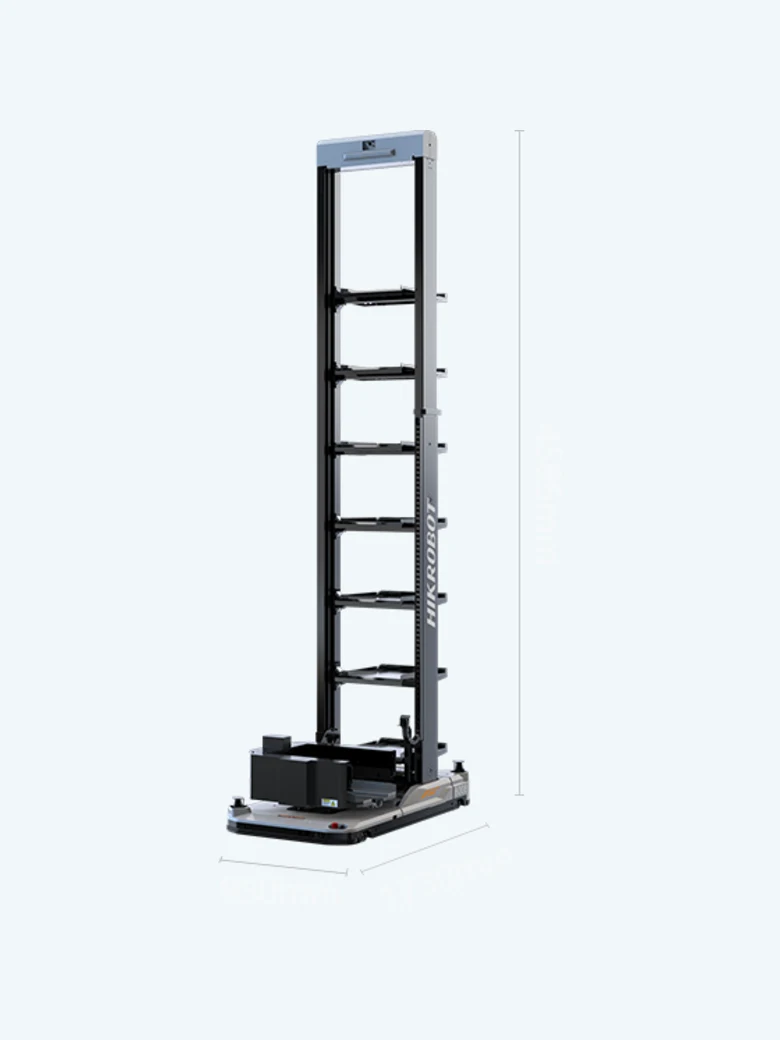
يصل بسارية الرفع الممتدة إلى مستويات الرفوف حتى ارتفاع 4 أمتار.
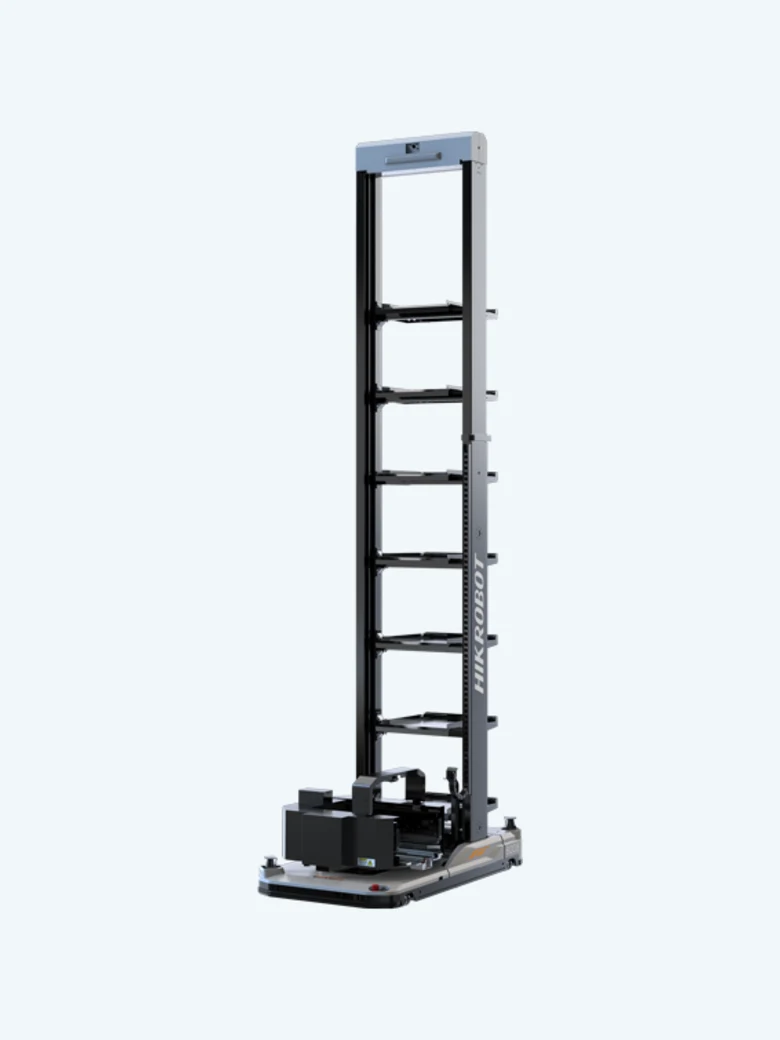
يستوعب مقاسات مختلفة من الصناديق في ترتيبات حاويات التخزين مزدوجة العمق.
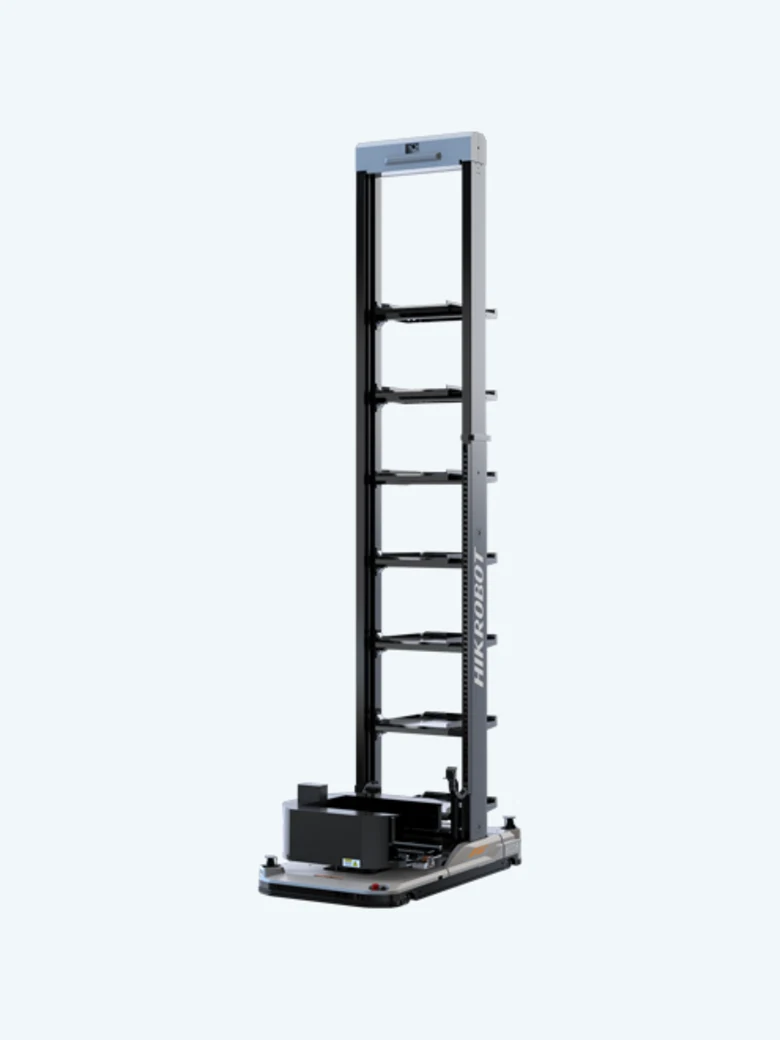
يوفر آلية التقاط مكيّفة لحاويات التخزين العريضة.
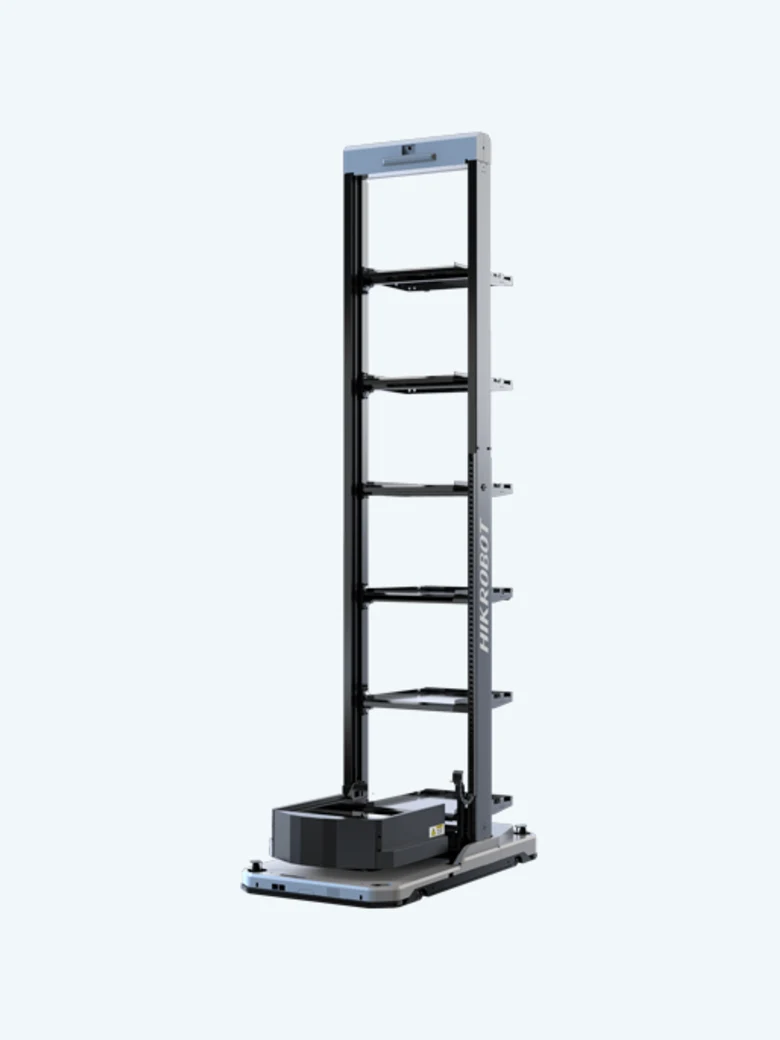
هيكل ومساحة حمل موسّعان لحاويات التخزين الكبيرة والثقيلة.
القيم مأخوذة من وثائق منتجات Hikrobot؛ وتُجرى حسابات زمن الدورة والسعة بشكل منفصل وفقاً لظروف المشروع.
| الخاصية | F0-50DC | F0-50DCH | F0-50DCH(D) | F0-50DCH(A) | F0-50DCW |
|---|---|---|---|---|---|
| الحمولة المثالية (kg) | 250 | 250 | 250 | 250 | 250 |
| عدد خانات التخزين | 5 | 7 | 7 | 7 | 6 |
| مقاسات حاويات التخزين المتوافقة (mm) | (200-620)*(200-450)*(120-360) | 600*400*(120~420) | (300~600)*(300~400)*(120~420) | (450~620)*(200~450)*(120~350) | (630~800)*(550~600)*(120~420) |
| ارتفاع الوضع (mm) | 280~2087 | 270~4000 | 300~4000 | 300~4000 | 300~4170 |
| عرض الممر (mm) | 1000 | 1100 | 1100 | 1100 | 1270 |
| أقصى سرعة رفع (mm/s) | 500 | 500 | 500 | 500 | 500 |
| الأبعاد L*W*H (mm) | 1730*850*2600 | 1730*950*4565 | 1730*950*4565 | 1730*950*4565 | 2015*1120*4740 |
| الوزن مع البطارية (kg) | 605 | 720 | 760 | 737 | 780 |
| السرعة المثالية (m/s) | 1.5 | 1.8 | 1.8 | 1.8 | 1.8 |
| دقة التموضع (mm, °) | ±10, ±1 | ±10, ±1 | ±10, ±1 | ±10, ±1 | ±10, ±1 |
| مدة الشحن (ساعة) | ≤2 | ≤2 | ≤2 | ≤2 | ≤2 |
| مدة التشغيل (ساعة) | 6~8 | 6~8 | 6~8 | 6~8 | 6~8 |
يُقلَّل عدد الرحلات لكل محطة بنقل خمسة إلى سبعة صناديق في مهمة واحدة.
لا يحتاج المشغّل إلى البحث بين الأرفف؛ إذ تُنقل الحاوية المطلوبة إلى محطة عمل مريحة وفق التسلسل الصحيح.
تزداد كثافة المخزون لكل متر مربع في ترتيبات الممرات الضيقة والأرفف العالية.
تُجمَّع الصناديق الملتقطة من مناطق مختلفة في رحلة واحدة وتُنقل إلى التعبئة والتغليف.
تم إخفاء هوية العميل والمنشأة في المعلومات المعروضة التزاماً بمتطلبات السرية.
شاركنا منحنى الأحمال والسعة المستهدفة وقيود المساحة لديك؛ لنقيّم معاً البنية المناسبة.
اطلب تحليل المستودع وتدفق المواد يُوجَّه طلبكم مباشرةً إلى الفريق الهندسي المعني.
مع Oskon، لا مشكلة!
اترك بياناتك ليتواصل معك مهندسونا المتخصصون لإجراء مناقشة أولية تناسب احتياجاتك.