قيود الرؤية والوصول
لا يستطيع المشغّل رؤية الحمولة والمسار والحركة المحيطة بالوضوح نفسه من جميع النقاط. وتُسهم الصورة الموحّدة للموقع، التي تنشئها المستشعرات، في تقليل النقاط العمياء.
نجمع تحديد الموضع والتحكم في الحركة المضاد للتأرجح ومنع التصادم وإدارة المهام ضمن بنية موحّدة، لتحرير عمليات النقل الحرجة من الاعتماد على المشغّل.
استعرضوا الحل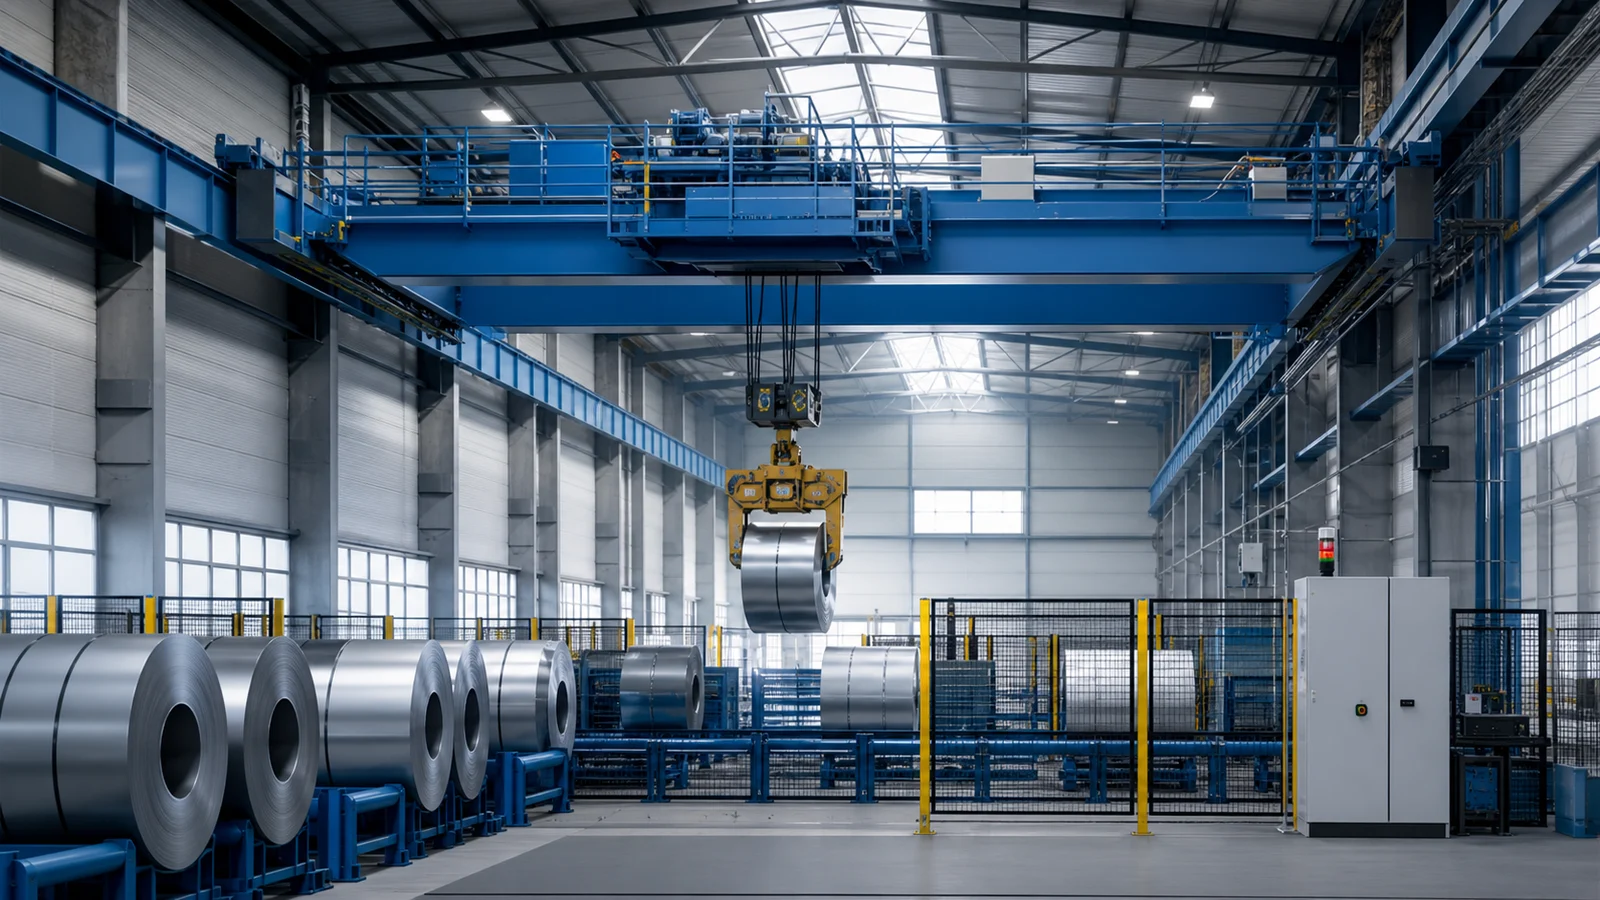
لا يستطيع المشغّل رؤية الحمولة والمسار والحركة المحيطة بالوضوح نفسه من جميع النقاط. وتُسهم الصورة الموحّدة للموقع، التي تنشئها المستشعرات، في تقليل النقاط العمياء.
يزداد زمن الدورة عند عدم مراعاة خصائص الحمولة وملف الحركة. وتعمل خوارزميات منع التأرجح على تثبيت حركتَي الاقتراب وإنزال الحمولة.
يتفاوت الأداء من شخص لآخر في الورديات المكثّفة والبيئات القاسية والمهام المتكررة. ويضمن التنفيذ الآلي للمهام دورة تشغيل موحّدة.
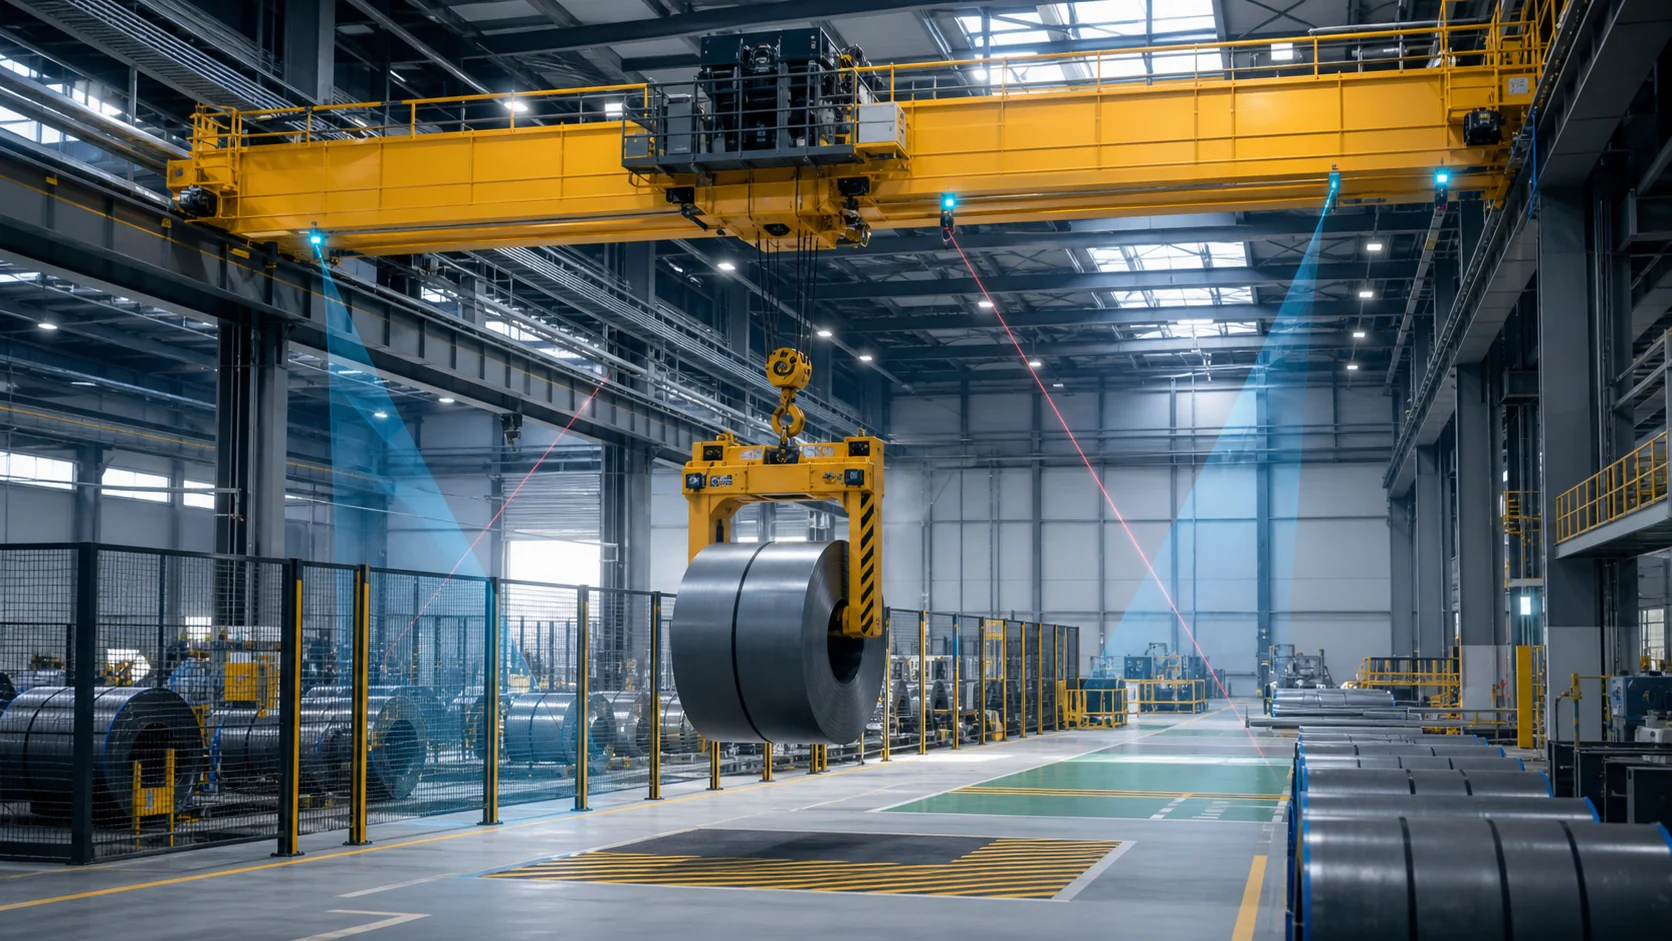
يستقبل حل الرافعة غير المأهولة أمر الإنتاج، ويحدّد المعدّات والمسار المناسبَين، ويتحقّق من شروط السلامة، ثم ينقل الحمولة إلى النقطة المستهدفة. ويجري التحقّق من كل خطوة باستخدام بيانات الموضع والوزن والسرعة وحالة الموقع.
لا تعمل طبقات التحكم بمعزل عن بعضها. بل تُنفَّذ المهمة الواردة من النظام الأعلى ضمن تدفّق موحّد قابل للتحقّق، يدمج سلامة الموقع والتحكم في الحركة.
تُستقبَل معلومات المصدر والوجهة ونوع الحمولة والأولوية.
→يُفحَص ممر العبور والمناطق المحظورة وحالة المعدّات.
→تُدار محاور الجسر والعربة والرفع وفقاً لسلوك الحمولة.
→يُتحقَّق من حدود التفاوت عند الموضع المستهدف، وتُنزَل الحمولة وتُسجَّل المهمة.
من تحديث الرافعة الحالية إلى إنشاء منشأة جديدة، تُعالَج الطبقات الميكانيكية والكهربائية والأتمتة والبرمجيات معاً.
تُدمَج البيانات الواردة من أجهزة قياس المسافة بالليزر ومشفّرات الموضع والكاميرات والمستشعرات الميدانية ضمن نظام إحداثيات موحّد.
تُضبَط ملفات التسارع والتباطؤ وفقاً للحمولة؛ وتعمل محاور الجسر والعربة والرفع بتزامن.
تُراقَب شروط السرعة الآمنة والحدود والحمولة والمناطق المحظورة والمسافة بين الرافعات طوال دورة التشغيل.
يدير البرنامج المركزي الأولويات وتسلسل المهام وحركة المرور ونقاط الانتظار لعدة رافعات.
تُعرَض معلومات الموضع اللحظي والمهمة النشطة والإنذارات والتدخّل اليدوي والصيانة على شاشات مخصّصة بحسب الدور الوظيفي.
يُنشَأ تبادل بيانات ثنائي الاتجاه مع MES وERP وWMS وخطوط الإنتاج عبر بروتوكولات قياسية.
بدلاً من قائمة بسيطة بالمستشعرات، يُنشَأ سيناريو سلامة متعدد الطبقات يحدّد سلوك كل منطقة.
المسار المخطّط وحدود العبور الآمن
الفصل بين مناطق الأفراد والآلات والعمليات
حالة آمنة ومتحكَّم بها عند وجود عائق أو فقدان البيانات
يستقبل معلومات المصدر والوجهة ونوع الحمولة والأولوية من النظام الأعلى.
يتحقّق من ملاءمة المسار والمعدّات ومناطق السلامة.
ينتقل إلى منطقة السرعة المنخفضة ويبدأ تحديد الموضع بدقة.
يفحص شروط الإمساك والوزن والرفع.
يكمل المسار عبر التحكم المتزامن في المحاور والتحكم المضاد للتأرجح.
يتحقّق من الموضع المستهدف، وينزل الحمولة، ويُصدر تقريراً بالمهمة.
النقل والتكديس الآلي في ساحات تخزين اللفائف والبلاطات وعروق الصلب والمنتجات.
مهام الرافعات ذات المغارف التي تتطلب تغذية القواديس والخلط واستمرارية العمليات.
نقل القطع الثقيلة بأمان وبصورة منسّقة عبر مسارات محدّدة.
تدفّق آلي للمواد بين خطوط الإنتاج ومناطق التخزين ونقاط الشحن.
تم إخفاء هوية العميل والمنشأة في المعلومات المعروضة التزاماً بمتطلبات السرية.
شارك متطلباتك المتعلقة بالحمولة والمسار وتحديد الموضع والسلامة مع فريق التحكم في الحركة.
اطلبوا تقييماً للتطبيق يُوجَّه طلبكم مباشرةً إلى الفريق الهندسي المعني.
مع Oskon، لا مشكلة!
اترك بياناتك ليتواصل معك مهندسونا المتخصصون لإجراء مناقشة أولية تناسب احتياجاتك.